
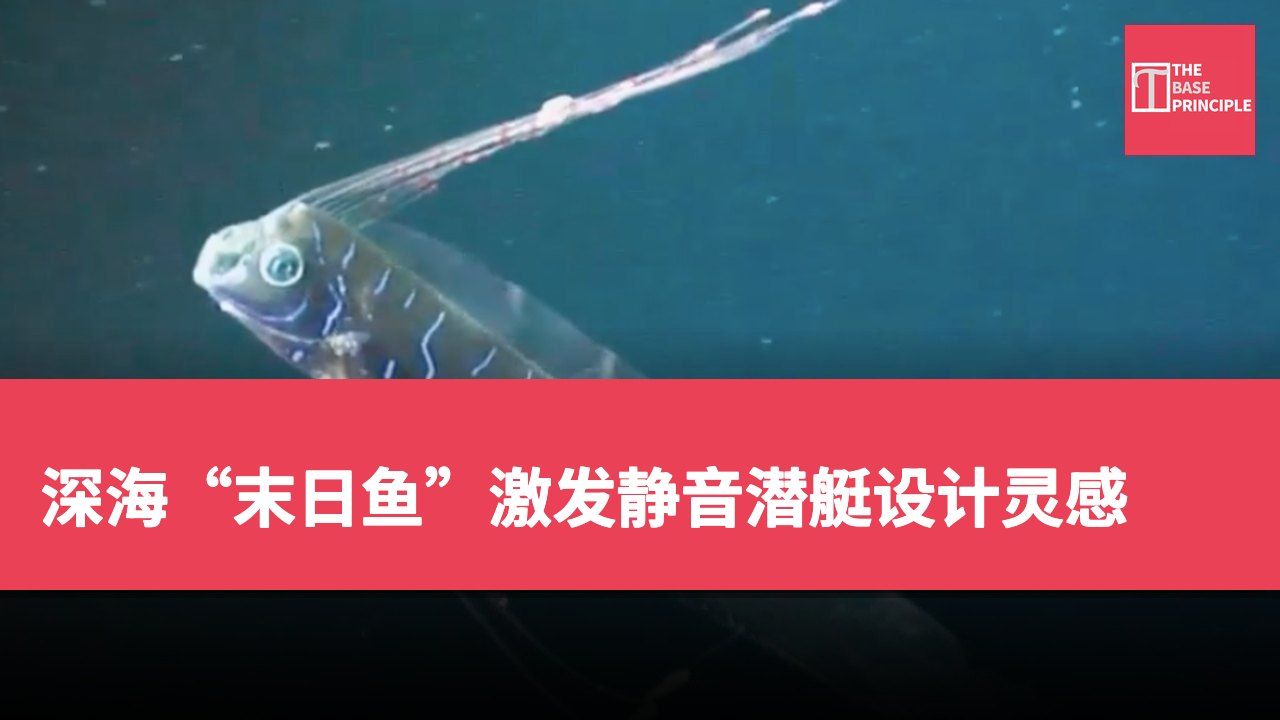
- 谢泼德教授以深海长条鱼为灵感设计静音潜艇。
- 长条鱼的背鳍运动机制提供了精确的控制能力。
- 研究团队利用CT扫描和解剖研究长条鱼的结构。
- 这项研究有助于开发不惊扰海洋生物的水下监测器。
康奈尔大学的工程教授罗伯·谢泼德(Rob Shepherd)致力于设计一款大型、安静的水下机器人,以监测海洋健康,且不会惊扰海洋生物。他以稀有的深海长条鱼作为灵感,因其独特的游动机制。研究的目的是理解这种世界上最长的硬骨鱼类如何游动。仿生推进技术创造了平滑的层流,使得水下测绘和长期的海洋生物监测成为可能。
水下的海军螺旋桨轰鸣作响,鱼类则四处逃窜。为了给海军研究办公室建立一个隐秘的海洋监测平台,谢泼德教授需要一个不会惊吓海洋生物的推进系统。他的灵感来自神秘的带状长条鱼,该鱼类可长达 26 英尺,亦被称为“末日鱼”。大多数长身海洋生物像鳗鱼一样通过弯曲全身游动,而长条鱼几乎保持静止。它完全依赖一条持续的背鳍来静默地前进和后退。
长条鱼的独特运动机制
谢泼德指出:“如果你在夏天的卡尤加湖游泳,船经过时会非常吵。”他补充道:“采取更仿生的方式能使与鱼类互动时更为和谐。”为了理解这种生物如何实现此特技,谢泼德与退休的康奈尔鱼类学家威利·比米斯(Willy Bemis)合作。由于长条鱼的身体在死亡后通常会解体为脆弱的片段,研究完整的长条鱼相当困难。研究团队利用 CT 扫描、史密森学会的 X 射线以及详细的解剖,解剖了该鱼类长背鳍的机制。
他们发现该生物的皮肤下隐藏着一个惊人的自然引擎。数百根类似骨骼的鳍射线位于专门的球和插座关节上,这些关节在其背部沿线运作,类似微型“摇杆”。每根鳍射线都由专用的肌肉和软骨提供动力,让每个部分拥有 360 度的旋转自由。连接膜能同时向相反方向发送推进波。这种独特的运动机制赋予长条鱼极为精确的控制能力,令其能够即时调整速度和方向,而不需要弯曲其身体姿态。
仿生技术的实际应用
比米斯表示:“它们能持续改变背鳍射线的模式,并且能非常迅速地做到。”虽然带鳍游泳在硬骨鱼类中独立进化了大约十次,但这是首个记录该物种旋转、类似摇杆的鳍射线的研究。工程师们现在正将这些生物蓝图从纸上转化为实际应用。通过模仿长条鱼的流体控制,谢泼德的团队计划建造大型、安静的机器监测器,能够在不打扰海洋生态系统的情况下观察其中的野生生物。
大自然提供了数百万年的进化测试,为机器人技术提供了经过实战检验的机械设计、能效推进和适应性行为。研究人员过去已设计出各种仿生机器人。壁虎能够在光滑的垂直表面上攀爬,无需粘合剂或吸盘,这归功于其脚部的微观毛发称为“刚毛”。这些微结构能够产生分子级别的范德瓦尔斯力,将脚垫与周围表面粘合。斯坦福的机器人技术研究人员应用这一概念,建造了 Stickybot,这是一款攀爬机器人,其合成脚垫以壁虎的脚趾为模型。
专用材料使机器人夹具能够稳固地附着于玻璃、光滑的面板和太空设备,而不会留下粘腻的化学残留物。
这项新研究发表于《鱼类学与爬行学》期刊。
深海生物启发静音监测技术
深海长条鱼的运动机制为静音潜艇设计提供了重要启示。这种鱼类的背鳍运动能够在不惊扰海洋生物的情况下进行精确控制,这对于海洋生态系统的监测至关重要。随着人类对海洋环境的关注增加,开发出不影响海洋生物的水下机器人将有助于更好地理解和保护海洋生态。这项研究不仅展示了自然界的智慧,也为机器人技术的未来发展提供了新的方向。