
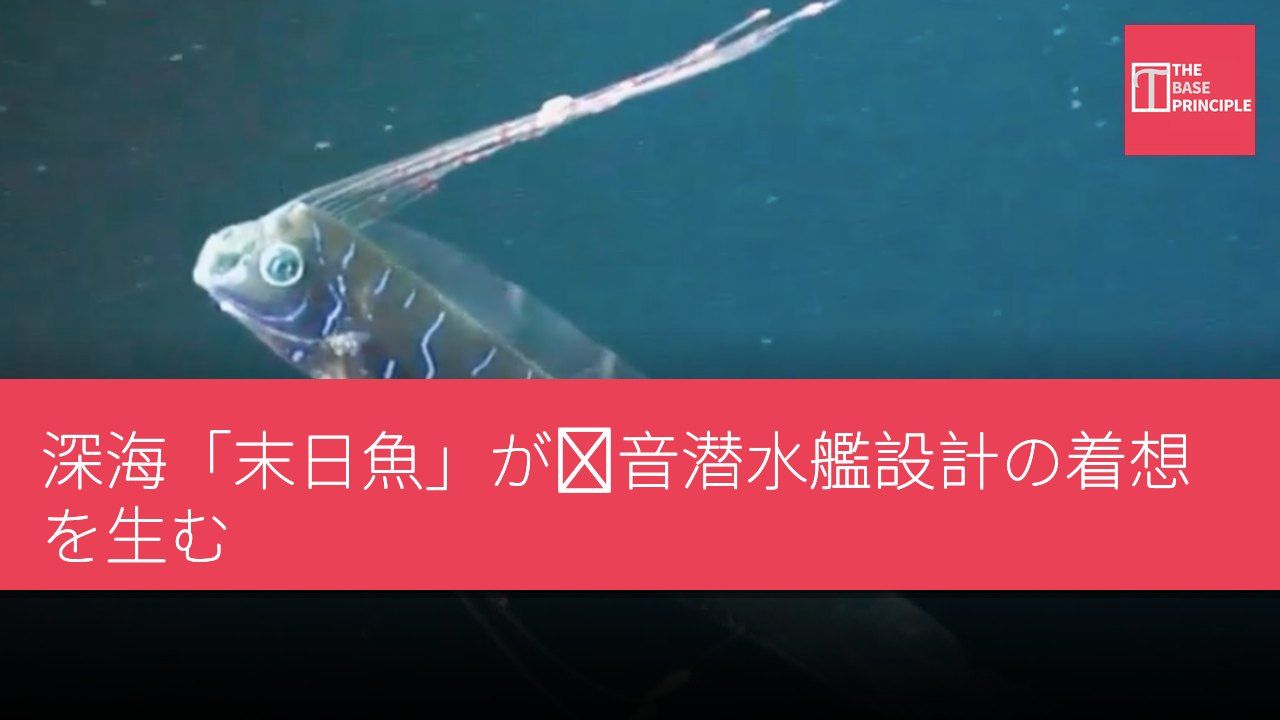
- シェパード教授が深海オオウナギを着想源に静音潜水艦を設計。
- オオウナギの背鰭運動機構が精密な制御能力を提供。
- 研究チームがCTスキャンと解剖でオオウナギの構造を研究。
- この研究が海洋生物を驚かせない水中監視機の開発に貢献。
コーネル大学の工学教授ロブ・シェパード(Rob Shepherd)は、海洋生物を驚かせずに海洋の健康を監視する大型で静かな水中ロボットの設計に取り組んでいる。彼は希少な深海魚オオウナギを、その独特な遊泳機構ゆえに着想源とした。研究の目的は、世界最長の硬骨魚類であるこの魚がいかに遊泳するかを理解することだ。生物模倣推進技術が滑らかな層流を生み出し、水中測量と長期的な海洋生物監視を可能にする。
水中では海軍のプロペラが轟音を立て、魚たちは四散して逃げる。海軍研究局のために隠密な海洋監視プラットフォームを構築するため、シェパード教授は海洋生物を驚かせない推進システムを必要としていた。彼の着想源は、全長26フィート(約7.9メートル)に達する謎めいた帯状のオオウナギ、いわゆる「末日魚」だ。ほとんどの細長い海洋生物はウナギのように体全体を屈曲させて遊泳するが、オオウナギはほぼ静止したままである。それは一本の連続した背鰭のみを頼りに、静かに前進も後退も行う。
オオウナギの独特な運動機構
シェパードは「夏にカユガ湖で泳いでいると、ボートが通るときに非常にうるさい」と指摘する。彼は「より生物模倣的なアプローチを取れば、魚類との相互作用をより調和のとれたものにできる」と付け加えた。この生物がいかにしてこの特技を成し遂げているかを理解するため、シェパードは引退したコーネル大学の魚類学者ウィリー・ベミス(Willy Bemis)と協力した。オオウナギの体は死後通常、脆弱な断片に解体してしまうため、完全な標本を研究するのは極めて困難だ。研究チームはCTスキャン、スミソニアン協蔵のX線、詳細な解剖を用いて、この魚の長い背鰭の機構を解明した。
彼らは、この生物の皮膚の下に驚くべき自然のエンジンが隠されていることを発見した。数百本の骨のような鰭条が、背部に沿って並ぶ特殊な球窩関節の上に位置し、それらは微細な「ジョイスティック」のように機能する。各鰭条は専用の筋肉と軟骨によって駆動され、各部分に360度の回転自由度を与えている。連結膜が相反する方向へ同時に推進波を送り出せる。この独特な運動機構がオオウナギに極めて精密な制御能力を与え、体勢を曲げることなく瞬時に速度と方向を調整できるようにしている。
生物模倣技術の実用化
ベミスは「彼らは背鰭の鰭条のパターンを持続的に変化させ、しかも非常に迅速にそれを行える」と述べている。硬骨魚類において鰭遊泳は独立に約10回進化したが、この種の回転するジョイスティックのような鰭条を記録した研究はこれが初めてだ。エンジニアたちは今、これらの生物学的設計図を紙上から実用へと転換しつつある。オオウナギの流体制御を模倣することで、シェパードのチームは大型で静かな機械式監視機を建造し、海洋生態系を攪乱することなくその中の野生生物を観察できるようにする計画だ。
自然界は数百万年にわたる進化の試行を提供し、ロボティクスに実戦で検証された機械設計、エネルギー効率の良い推進、適応的行動をもたらしてきた。研究者たちはこれまで多様な生物模倣ロボットを設計してきた。ヤモリは接着剤や吸盤なしで滑らかな垂直面を登れるが、これは足裏の微細な毛「剛毛」のおかげだ。これらの微細構造が分子レベルのファンデルワールス力を生み出し、足パッドを周囲の表面に接着させる。スタンフォードのロボティクス研究者たちはこの概念を応用し、ヤモリの趾を模した合成足パッドを持つ登攀ロボット「Stickybot」を構築した。
専用材料によりロボットグリッパーがガラス、滑らかなパネル、宇宙機器に確実に吸着でき、ベタベタした化学残留物を残さない。
この新たな研究は『魚類学および爬虫類学』誌に発表された。
深海生物が静音監視技術に着想を与える
深海オオウナギの運動機構は、静音潜水艦の設計に重要な示唆を与える。この魚類の背鰭運動は、海洋生物を驚かせることなく精密な制御を可能にし、これは海洋生態系の監視に不可欠だ。人間の海洋環境への関心が高まる中、海洋生物に影響を与えない水中ロボットの開発は、海洋生態のより良い理解と保護に役立つだろう。この研究は自然界の知恵を示すだけでなく、ロボティクスの将来の発展に新たな方向性を提示している。