
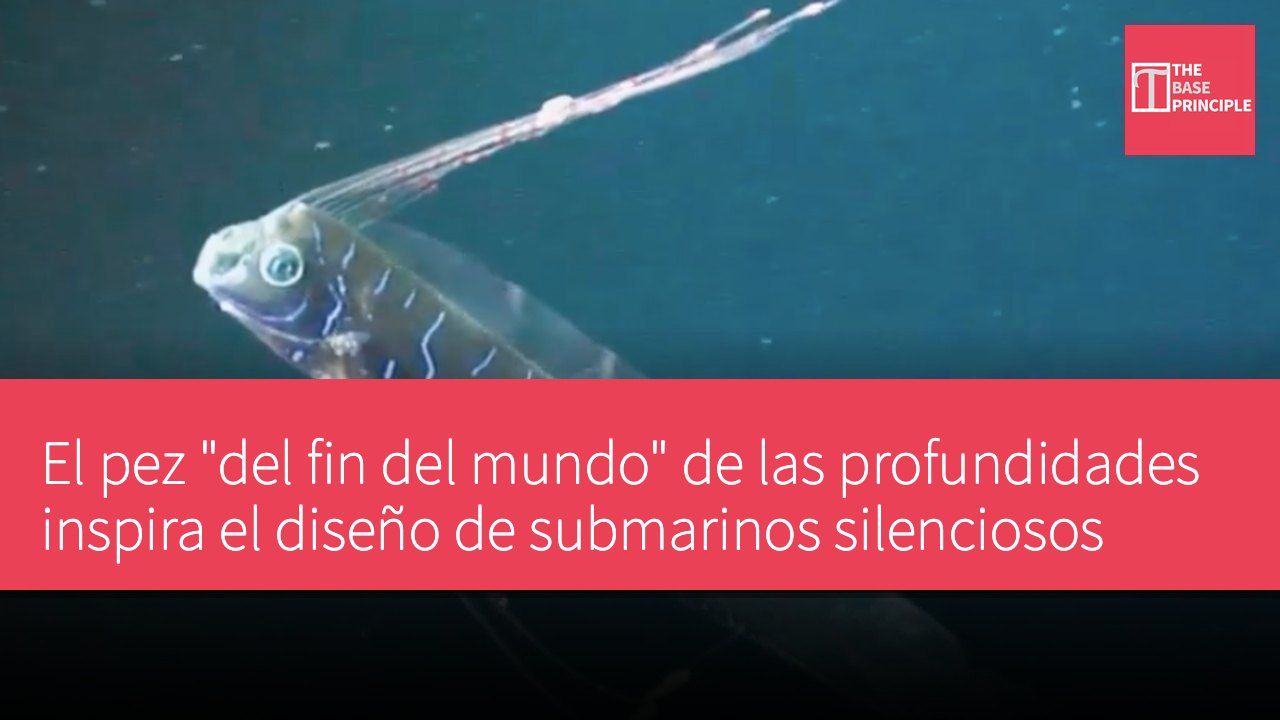
- El profesor Shepherd se inspira en el pez remo de aguas profundas para diseñar submarinos silenciosos.
- El mecanismo de movimiento de la aleta dorsal del pez remo proporciona un control preciso.
- El equipo de investigación utiliza tomografías computarizadas y disecciones para estudiar la estructura del pez remo.
- Esta investigación ayuda a desarrollar monitores submarinos que no perturban la vida marina.
El profesor de ingeniería de la Universidad Cornell, Rob Shepherd, trabaja en el diseño de un robot submarino grande y silencioso para monitorear la salud oceánica sin perturbar la vida marina. Se inspira en el raro pez remo de aguas profundas por su mecanismo de nado único. El objetivo de la investigación es comprender cómo nada este pez, el más largo entre los teleósteos. La tecnología de propulsión biomimética crea un flujo laminar suave, lo que hace posible el mapeo submarino y la monitorización a largo plazo de la vida marina.
Bajo el agua, las hélices navales rugen y los peces huyen despavoridos. Para construir una plataforma de monitorización oceánica sigilosa para la Office of Naval Research, el profesor Shepherd necesita un sistema de propulsión que no asuste a la vida marina. Su inspiración proviene del misterioso pez remo, que puede alcanzar 26 pies de longitud y también se conoce como "pez del fin del mundo". La mayoría de los animales marinos alargados nadan ondulando todo el cuerpo como las anguilas, pero el pez remo permanece casi inmóvil. Depende completamente de una aleta dorsal continua para avanzar y retroceder en silencio.
El mecanismo de movimiento único del pez remo
Shepherd señala: "Si nadas en el lago Cayuga en verano, los barcos pasan haciendo mucho ruido". Añade: "Adoptar un enfoque más biomimético permite una interacción más armoniosa con los peces". Para comprender cómo este animal logra tal proeza, Shepherd colaboró con el ictiólogo jubilado de Cornell, Willy Bemis. Dado que el cuerpo del pez remo suele desintegrarse en fragmentos frágiles tras la muerte, estudiar un espécimen completo resulta difícil. El equipo de investigación utilizó tomografías computarizadas, rayos X del Smithsonian Institution y disecciones detalladas para analizar el mecanismo de la larga aleta dorsal de este pez.
Descubrieron que bajo la piel del animal se esconde un asombroso motor natural. Cientos de radios óseos de la aleta se articulan sobre unas juntas especializadas de bola y encastre que recorren su dorso, funcionando como diminutos "joysticks". Cada radio es impulsado por músculos y cartílagos dedicados, lo que otorga a cada segmento 360 grados de libertad de rotación. La membrana que los une puede enviar ondas de propulsión en direcciones opuestas simultáneamente. Este mecanismo de movimiento único dota al pez remo de un control extremadamente preciso, permitiéndole ajustar velocidad y dirección al instante sin necesidad de curvar su postura corporal.
Aplicaciones prácticas de la tecnología biomimética
Bemis afirma: "Pueden cambiar continuamente el patrón de los radios de su aleta dorsal, y hacerlo muy rápidamente". Aunque la natación con aletas radiadas evolucionó de forma independiente unas diez veces entre los teleósteos, este es el primer estudio que documenta los radios rotatorios, tipo joystick, de esta especie. Los ingenieros están ahora transformando estos planos biológicos del papel a la práctica. Al imitar el control fluido del pez remo, el equipo de Shepherd planea construir grandes monitores robóticos silenciosos capaces de observar la fauna marina sin perturbar los ecosistemas oceánicos.
La naturaleza ofrece millones de años de pruebas evolutivas, proveyendo a la robótica diseños mecánicos, propulsión energéticamente eficiente y comportamientos adaptativos probados en el campo. Los investigadores ya han diseñado diversos robots biomiméticos. Los geckos pueden trepar por superficies verticales lisas sin adhesivos ni ventosas, gracias a los pelos microscópicos de sus patas llamados "setas". Estas microestructuras generan fuerzas de Van der Waals a nivel molecular, adhiriendo las almohadillas plantares a las superficies circundantes. Investigadores de robótica de Stanford aplicaron este concepto para construir Stickybot, un robot trepador cuyas almohadillas sintéticas se modelaron en los dedos del gecko.
Materiales especializados permiten que las garras robóticas se adhieran firmemente a vidrio, paneles lisos y equipos espaciales, sin dejar residuos químicos pegajosos.
Este nuevo estudio se publicó en la revista Ichthyology & Herpetology.
Las criaturas de las profundidades inspiran tecnología de monitorización silenciosa
El mecanismo de movimiento del pez remo de aguas profundas brinda importantes lecciones para el diseño de submarinos silenciosos. El movimiento de su aleta dorsal permite un control preciso sin perturbar la vida marina, lo cual es crucial para la monitorización de los ecosistemas oceánicos. A medida que crece la preocupación humana por el medio marino, el desarrollo de robots submarinos que no afecten a la fauna ayudará a comprender y proteger mejor la ecología oceánica. Esta investigación no solo muestra la sabiduría de la naturaleza, sino que también abre nuevas direcciones para el futuro desarrollo de la robótica.