
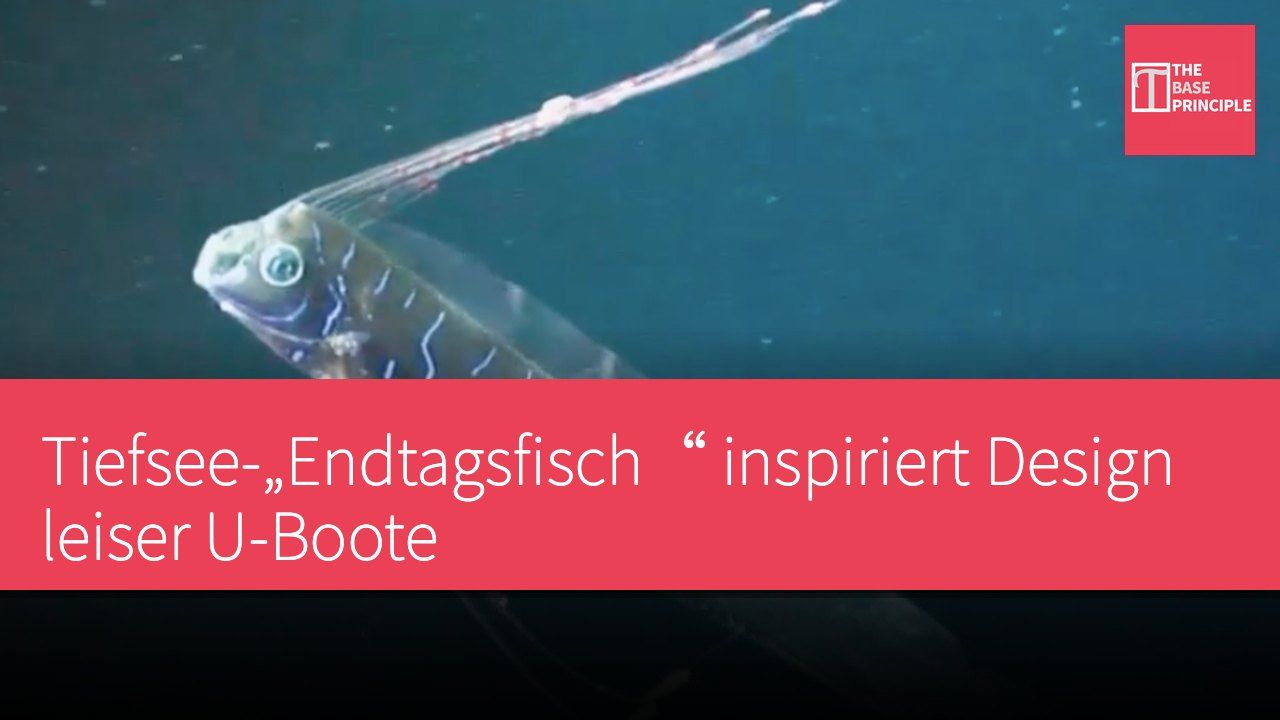
- Professor Shepherd lässt sich vom Tiefsee-Riemenfisch für das Design leiser U-Boote inspirieren.
- Der Rückenflossen-Bewegungsmechanismus des Riemenfischs ermöglicht präzise Steuerung.
- Das Forschungsteam nutzt CT-Scans und anatomische Untersuchungen, um die Struktur des Riemenfischs zu erforschen.
- Diese Forschung hilft bei der Entwicklung von Unterwasser-Monitoren, die Meereslebewesen nicht stören.
Ingenieurprofessor Rob Shepherd von der Cornell University arbeitet an einem großen, leisen Unterwasserroboter, um die Gesundheit der Ozeane zu überwachen, ohne Meereslebewesen zu stören. Als Inspiration dient ihm der seltene Tiefsee-Riemenfisch mit seinem einzigartigen Fortbewegungsmechanismus. Ziel der Forschung ist es zu verstehen, wie sich der längste Knochenfisch der Welt fortbewegt. Die biomimetische Antriebstechnik erzeugt eine glatte Strömung, die Unterwasser-Kartierung und langfristige Überwachung von Meereslebewesen ermöglicht.
Unterwasser donnern Marine-Propeller, und Fische flüchten in alle Richtungen. Um für das Office of Naval Research eine verdeckte Überwachungsplattform für die Ozeane zu bauen, braucht Professor Shepherd ein Antriebssystem, das Meereslebewesen nicht aufschreckt. Seine Inspiration kommt vom geheimnisvollen Band-Riemenfisch, der bis zu 26 Fuß lang werden kann und auch als „Endtagsfisch“ bekannt ist. Die meisten langgestreckten Meeresbewohner bewegen sich wie Aale, indem sie ihren ganzen Körper krümmen, doch der Riemenfisch bleibt nahezu reglos. Er verlässt sich vollständig auf eine durchgehende Rückenflosse, um lautlos vorwärts und rückwärts zu gleiten.
Der einzigartige Fortbewegungsmechanismus des Riemenfischs
Shepherd merkt an: „Wenn du im Sommer im Cayuga Lake schwimmst, sind Boote sehr laut.“ Er fügt hinzu: „Ein biomimetischerer Ansatz ermöglicht harmonischere Interaktionen mit Fischen.“ Um zu verstehen, wie dieses Lebewesen diese Kunststück vollbringt, arbeitet Shepherd mit dem emeritierten Cornell-Ichthyologen Willy Bemis zusammen. Da sich der Körper des Riemenfischs nach dem Tod meist in zerbrechliche Fragmente auflöst, ist die Untersuchung vollständiger Exemplare äußerst schwierig. Das Forschungsteam nutzte CT-Scans, Röntgenaufnahmen der Smithsonian Institution und detaillierte anatomische Präparationen, um den Mechanismus der langen Rückenflosse dieses Fisches zu analysieren.
Sie entdeckten, dass unter der Haut des Tieres ein erstaunlicher natürlicher Antrieb verborgen liegt. Hunderte knochenartige Flossenstrahlen sitzen auf spezialisierten Kugel-und-Pfannen-Gelenken, die entlang seines Rückens verlaufen und wie miniature „Joysticks“ funktionieren. Jeder Flossenstrahl wird von eigenen Muskeln und Knorpeln angetrieben, was jedem Segment 360 Grad Drehfreiheit verleiht. Die Verbindungsmembran kann gleichzeitig Vortriebswellen in entgegengesetzte Richtungen aussenden. Dieser einzigartige Fortbewegungsmechanismus verleiht dem Riemenfisch äußerst präzise Steuerungsfähigkeiten, sodass er Geschwindigkeit und Richtung augenblicklich anpassen kann, ohne seine Körperhaltung zu verbiegen.
Praktische Anwendung biomimetischer Technologie
Bemis sagt: „Sie können das Muster ihrer Rückenflossenstrahlen kontinuierlich verändern und das sehr schnell.“ Obwohl das Flossenrudern bei Knochenfischen etwa zehnmal unabhängig voneinander evolvierte, ist dies die erste Studie, die die drehbaren, joystick-ähnlichen Flossenstrahlen dieser Art dokumentiert. Ingenieure setzen diese biologischen Blaupausen nun in die Praxis um. Indem sie die Strömungskontrolle des Riemenfischs nachahmen, plant Shepherds Team den Bau großer, leiser Roboter-Monitore, die wilde Meeresbewohner beobachten können, ohne das marine Ökosystem zu stören.
Die Natur bietet Millionen Jahre evolutionärer Tests und liefert der Robotik so im Feld erprobte mechanische Designs, energieeffizienten Antrieb und adaptives Verhalten. Forscher haben bereits diverse biomimetische Roboter entwickelt. Geckos können glatte vertikale Oberflächen erklimmen, ohne Klebstoff oder Saugnäpfe, dank mikroskopischer Haare an ihren Füßen, sogenannten Setae. Diese Mikrostrukturen erzeugen molekulare Van-der-Waals-Kräfte, die die Fußsohlen mit der Umgebungsoberfläche verbinden. Robotik-Forscher von Stanford wendeten dieses Konzept an und bauten den Stickybot, einen Kletterroboter, dessen synthetische Fußsohlen dem Geckozeh nachempfunden sind.
Spezialmaterialien ermöglichen Robotergreifern, sicher an Glas, glatten Paneelen und Weltraumausrüstung zu haften, ohne klebrige chemische Rückstände zu hinterlassen.
Diese neue Studie wurde im Journal „Ichthyology & Herpetology“ veröffentlicht.
Tiefseelebewesen inspirieren leise Überwachungstechnologie
Der Fortbewegungsmechanismus des Tiefsee-Riemenfischs liefert wichtige Impulse für das Design leiser U-Boote. Die Rückenflossenbewegung dieser Fischart ermöglicht präzise Steuerung, ohne Meereslebewesen zu stören, was für die Überwachung mariner Ökosysteme entscheidend ist. Mit wachsendem menschlichen Interesse an der Meeresumwelt wird die Entwicklung von Unterwasserrobotern, die Meereslebewesen nicht beeinträchtigen, dazu beitragen, marine Ökosysteme besser zu verstehen und zu schützen. Diese Forschung zeigt nicht nur die Weisheit der Natur, sondern weist auch neue Wege für die zukünftige Entwicklung der Robotik.