
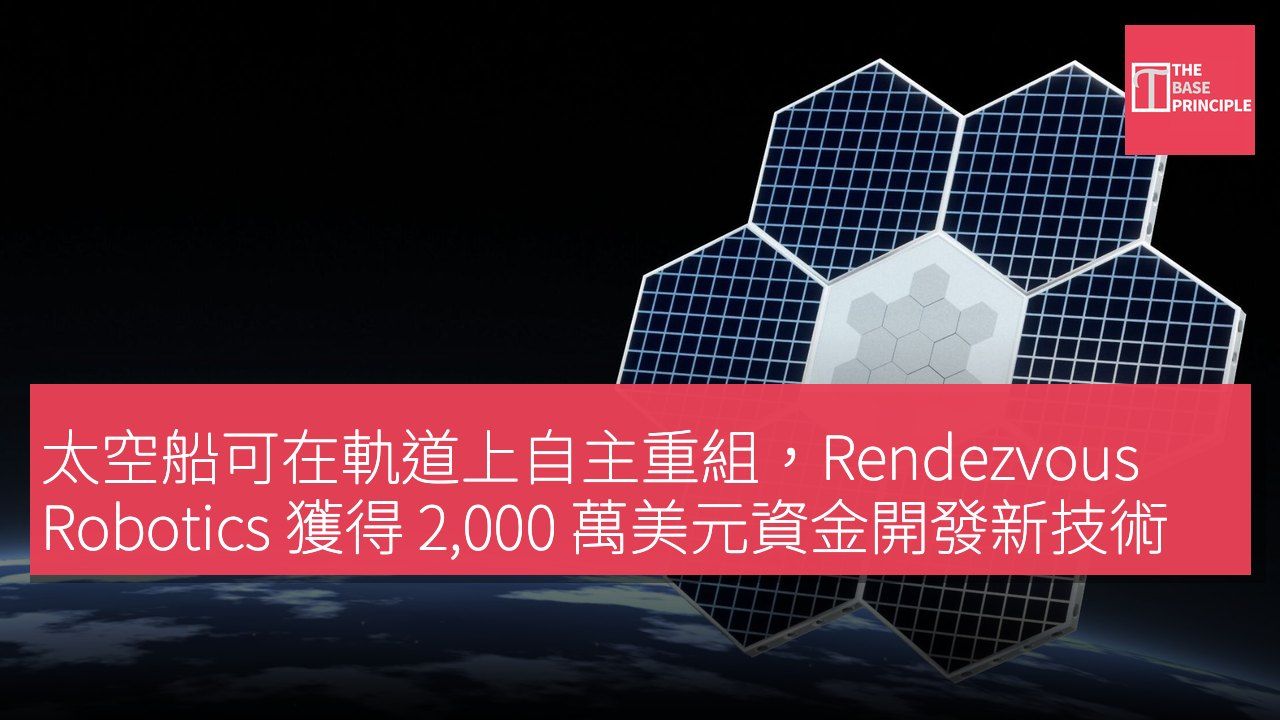
- Rendezvous Robotics 獲得 2000 萬美元資金開發自主重組技術。
- 太空船可在軌道上改變形狀,增加功能而無需新裝置。
- 該技術源自麻省理工學院的 TESSERAE 模組化自組裝概念。
- 2028 年的任務將測試太空船的自主連接和重組能力。
太空船未來有可能在達到軌道後改變形狀,這將使操作人員能夠在不發射全新裝置的情況下增加功能。Rendezvous Robotics 已獲得 2000 萬美元的資金以開發該技術,並計劃於 2028 年進行首次軌道演示。這家初創公司打算發射七個獨立的太空船構件,這些構件將在太空中連接在一起,然後分開並組裝成不同的配置,以測試自主太空船能否在無需外部機器人協助的情況下建造和重塑更大的結構。
MaC Venture Capital 和 Toyota Ventures 參與了超額認購的種子輪融資。Rendezvous 將利用這筆資金推進其太空船設計並為飛行演示做準備。
自主重組技術的挑戰
傳統太空船的尺寸受火箭整流罩的限制,工程師必須將每個組件安置在這一範圍內,這限制了天線和電源系統等設備的大小。Rendezvous 希望將部分建設工作轉移至軌道,其太空船作為獨立的構件發射,這些構件可以獨立操控,然後相互連接。最終的結構可以超過任何單一模組的尺寸。
重新配置則帶來進一步的工程挑戰。這七個構件必須協調其運動並建立連接,然後才能分開並形成新的排列。計劃中的任務將測試它們能否在低地球軌道上自主完成這些操作。首席執行官 Joe Landon 認為,這種方法最終可能支持具備兆瓦級發電能力的太空船。他還看到更大通訊和感測孔徑的潛力,這些能力能支持在傳統太空船設計下面臨重大限制的任務。
該技術源自於 TESSERAE,這是一種由麻省理工學院的 Ariel Ekblaw 開發的模組化自組裝概念。Ekblaw 隨後通過她創立的 Aurelia Institute 推進了該研究,並共同創立了 Rendezvous Robotics。早期的 TESSERAE 版本曾搭載於 Blue Origin 的 New Shepard 火箭,以及兩次前往國際空間站 (ISS) 的任務中。
這些實驗幫助研究人員探討了該概念在微重力環境中的表現。
未來太空船建造的新方法
Ekblaw 表示,這項研究旨在重新思考太空船的建造方式。「最初作為自組裝實驗的項目,現在正逐漸成為在軌道上建造太空船的新方法。」Rendezvous 正在開發能獨立運作的更大構件,目前地面演示正在測試其移動和對齊的能力,然後再進行連接。下一階段必須確定這些機制在太空飛行條件下能否可靠運行。
兩項測試即將進行。計劃於 2026 年 11 月進行的拋物線飛行活動將檢測微重力中的電磁驅動和構件的移動性。該公司已預訂了一次共乘發射,用於其軌道演示,最早計劃於 2028 年 4 月進行。另一個里程碑將於 2026 年 12 月在國際空間站進行,研究人員計劃在受控的微重力環境中組裝 32 個第五代 TESSERAE 構件成為三維結構。這項實驗將結束早期的 TESSERAE 研究計劃,隨著 Rendezvous 推進其自由飛行的太空船架構。
這兩項演示針對不同挑戰,國際空間站的測試檢查受控環境中的組裝,而 2028 年的任務則針對開放空間中的自主重新配置。新一輪融資還包括密歇根大學基金會的大量參與。由 Jed McCaleb 共同創立的 Astera 以新投資者身份加入了這輪融資。現有支持者 Aurelia Foundry、ATX Venture Partners 和 Mana Ventures 也參與了此次融資。
Rendezvous 現在必須將實驗室研究轉化為能在受控實驗之外運行的系統,其 2028 年的任務將測試獨立的太空船能否在軌道上可靠地連接和重新組織,這一能力可能改變工程師設計未來太空基礎設施的方式。
自主重組技術對太空探索的影響
Rendezvous Robotics 的自主重組技術有潛力徹底改變太空船的設計與建造方式。傳統太空船受到火箭整流罩尺寸的限制,無法充分發揮其潛力。透過在軌道上進行模組化建設,太空船可以根據任務需求進行靈活調整,這將大大提升太空任務的效率與靈活性。隨著技術的成熟,未來的太空基礎設施可能會變得更加複雜且功能強大,這對於探索更遠的太空和執行更具挑戰性的任務至關重要。