
- Rendezvous Robotics获得2000万美元资金开发自主重组技术。
- 太空船可在轨道上改变形状,增加功能而无需新装置。
- 该技术源自麻省理工学院的TESSERAE模块化自组装概念。
- 2028年的任务将测试太空船的自主连接和重组能力。
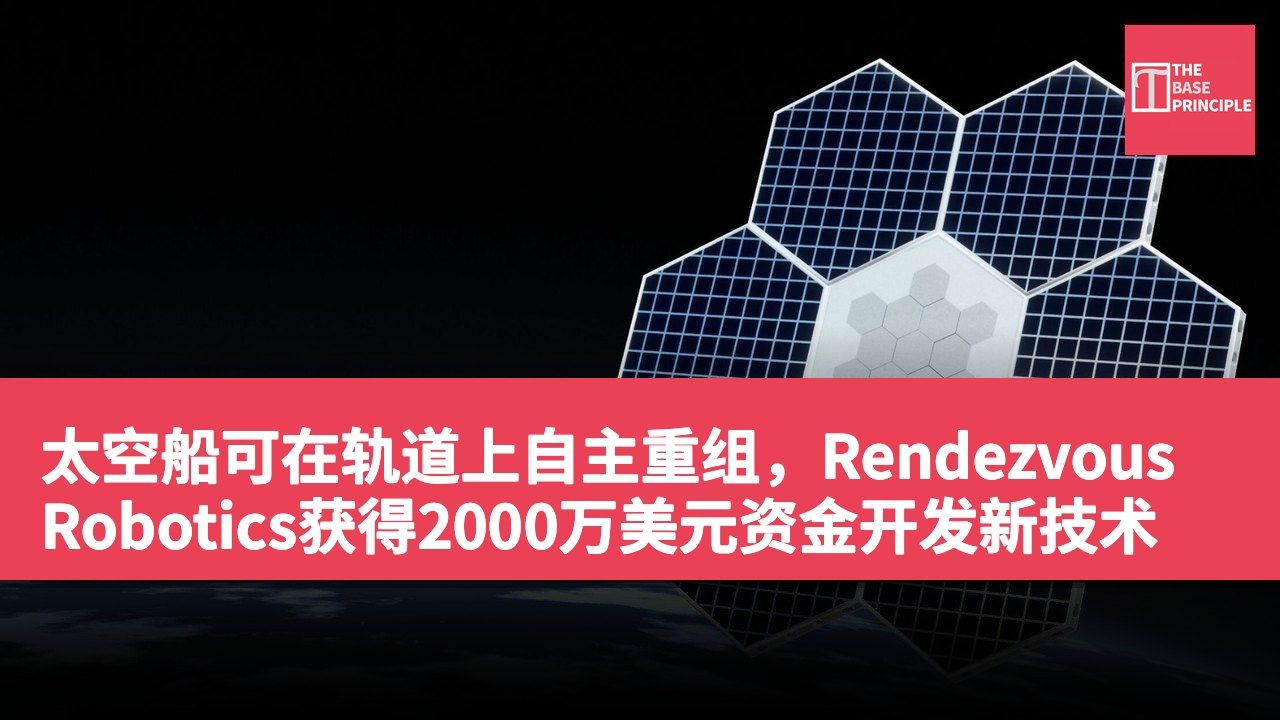
太空船未来有可能在达到轨道后改变形状,这将使操作人员能够在不发射全新装置的情况下增加功能。Rendezvous Robotics已获得2000万美元的资金以开发该技术,并计划于2028年进行首次轨道演示。这家初创公司打算发射七个独立的太空船构件,这些构件将在太空中连接在一起,然后分开并组装成不同的配置,以测试自主太空船能否在无需外部机器人协助的情况下建造和重塑更大的结构。
MaC Venture Capital和Toyota Ventures参与了超额认购的种子轮融资。Rendezvous将利用这笔资金推进其太空船设计并为飞行演示做准备。
自主重组技术的挑战
传统太空船的尺寸受火箭整流罩的限制,工程师必须将每个组件安置在这一范围内,这限制了天线和电源系统等设备的大小。Rendezvous希望将部分建设工作转移至轨道,其太空船作为独立的构件发射,这些构件可以独立操控,然后相互连接。最终的结构可以超过任何单一模块的尺寸。
重新配置则带来进一步的工程挑战。这七个构件必须协调其运动并建立连接,然后才能分开并形成新的排列。计划中的任务将测试它们能否在低地球轨道上自主完成这些操作。首席执行官Joe Landon认为,这种方法最终可能支持具备兆瓦级发电能力的太空船。他还看到更大通讯和感测孔径的潜力,这些能力能支持在传统太空船设计下面临重大限制的任务。
该技术源自于TESSERAE,这是一种由麻省理工学院的Ariel Ekblaw开发的模块化自组装概念。Ekblaw随后通过她创立的Aurelia Institute推进了该研究,并共同创立了Rendezvous Robotics。早期的TESSERAE版本曾搭载于Blue Origin的New Shepard火箭,以及两次前往国际空间站(ISS)的任务中。
这些实验帮助研究人员探讨了该概念在微重力环境中的表现。
未来太空船建造的新方法
Ekblaw表示,这项研究旨在重新思考太空船的建造方式。“最初作为自组装实验的项目,现在正逐渐成为在轨道上建造太空船的新方法。”Rendezvous正在开发能独立运作的更大构件,目前地面演示正在测试其移动和对齐的能力,然后再进行连接。下一阶段必须确定这些机制在太空飞行条件下能否可靠运行。
两项测试即将进行。计划于2026年11月进行的抛物线飞行活动将检测微重力中的电磁驱动和构件的移动性。该公司已预订了一次共乘发射,用于其轨道演示,最早计划于2028年4月进行。另一个里程碑将于2026年12月在国际空间站进行,研究人员计划在受控的微重力环境中组装32个第五代TESSERAE构件成为三维结构。这项实验将结束早期的TESSERAE研究计划,随着Rendezvous推进其自由飞行的太空船架构。
这两项演示针对不同挑战,国际空间站的测试检查受控环境中的组装,而2028年的任务则针对开放空间中的自主重新配置。新一轮融资还包括密歇根大学基金会的大量参与。由Jed McCaleb共同创立的Astera以新投资者身份加入了这轮融资。现有支持者Aurelia Foundry、ATX Venture Partners和Mana Ventures也参与了此次融资。
Rendezvous现在必须将实验室研究转化为能在受控实验之外运行的系统,其2028年的任务将测试独立的太空船能否在轨道上可靠地连接和重新组织,这一能力可能改变工程师设计未来太空基础设施的方式。
自主重组技术对太空探索的影响
Rendezvous Robotics的自主重组技术有潜力彻底改变太空船的设计与建造方式。传统太空船受到火箭整流罩尺寸的限制,无法充分发挥其潜力。通过在轨道上进行模块化建设,太空船可以根据任务需求进行灵活调整,这将大大提升太空任务的效率与灵活性。随着技术的成熟,未来的太空基础设施可能会变得更加复杂且功能强大,这对于探索更远的太空和执行更具挑战性的任务至关重要。