
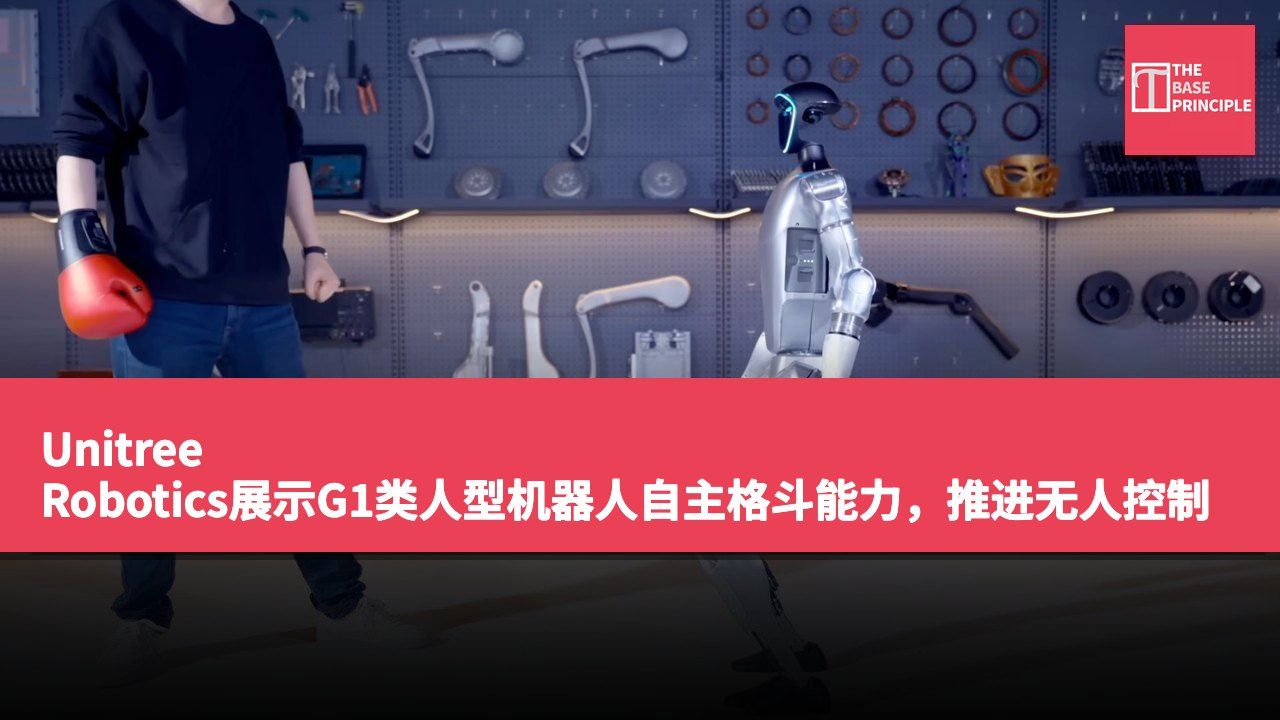
- Unitree的G1机器人能自主进行战斗,标志着AI技术的进步。
- UnifoLM-X2-1.0系统消除了对人工遥控的需求,实现自主对抗。
- 该技术旨在缩短感知、决策和行动之间的延迟,提升机器人反应速度。
- 自主战斗技术可促进机器人在工业环境中的安全应用。
Unitree Robotics展示了一款人形机器人能够自主进行战斗,这标志着人工智能系统可以在无需人类操作员的情况下控制机器人迈出了重要一步。该公司的G1人形机器人使用了一种名为UnifoLM-X2-1.0的新型人工智能模型,与人类伙伴进行实时对抗。这次展示突显了开发能够快速响应变化物理环境的机器人的努力,同时独立规划和执行动作。Unitree表示,这一系统代表从早期依赖遥控或其他形式人类干预的人形战斗示范的转变。
G1机器人的自主对抗能力
最新的视频显示,Unitree的G1人形机器人正在自主地与人类伙伴进行对抗,使用UnifoLM-X2-1.0。该系统旨在消除在战斗示范中通常需要的人工遥控操作员。与其将VR头盔、游戏手柄或其他控制器的命令转换为动作,UnifoLM-X2-1.0采用了一种预测性感知到行动系统。它持续处理环境,预测场景和对手的变化,并利用这些预测来规划机器人的下一步动作。
在示范片段中,G1通过调整姿势和脚步来应对接近的对手,避开来袭的攻击,同时执行拳击和踢击。片段中的可视化展示了系统的预测建模,显示未来互动状态如何被纳入运动规划之前,机器人实际移动的过程。
这项技术针对部署人工智能驱动的人形机器人中的一个主要挑战:缩短感知、决策和物理行动之间的延迟。Unitree表示,UnifoLM-X2-1.0的设计旨在解决世界行动模型中的瓶颈,通过提高运动规划的速度、战术决策和在高度动态互动中的闭环执行来实现。YouTube上的视频描述写道:“UnifoLM-X2-1.0打破了世界行动基础模型在即时规划、决策和动态互动执行方面的瓶颈,实现了高动态、强交互、未来的实时预测与规划,达成了人形机器人全自主战斗。”
技术挑战与未来应用
Unitree最新的演示突显了其人形机器人如何从遥控向更先进的自主系统迈进。G1自主对抗的技术是Unitree不断增长的基础模型系列的一部分,这些模型从设计用于工厂操作的模型演变为更新的多模态系统。UnifoLM-X2-1.0采用世界模型方法,帮助机器人理解其周围环境并预测接下来可能发生的情况。专家指出,这在快速移动的情况下,如战斗中尤为重要,因为仅仅对机器人所见进行反应可能过于缓慢。
该系统可以预测对手的动作,同时考虑G1自身的平衡和位置,然后利用这些预测实时选择动作并调整行为。
然而,示范片段的影像显示该系统可能并不完全在机器人本身运行。控制台日志显示如OBS/replan和env.step的命令,表明传感器信息可能被发送到一台运行AI模型的独立计算机上,再将移动指令发回G1。这意味着减少系统对外部计算的依赖仍然是一个重要挑战。Unitree将自主战斗视为对物理人工智能的测试。如果机器人能够预测动作、保持平衡并对意外接触做出反应,类似技术最终可以帮助人形机器人在复杂的工业环境中更安全地工作。
自主战斗技术的发展意义
Unitree的G1机器人展示了人工智能在自主行动方面的潜力,特别是在战斗环境中的应用。UnifoLM-X2-1.0系统的设计旨在解决感知和反应之间的延迟,这对于快速变化的战斗场景至关重要。虽然目前仍面临依赖外部计算的挑战,这项技术的进步可能会推动人形机器人在工业及其他复杂环境中的安全和效率。随着技术的成熟,未来的应用范围将更为广泛,可能改变我们对机器人自主能力的认知。