
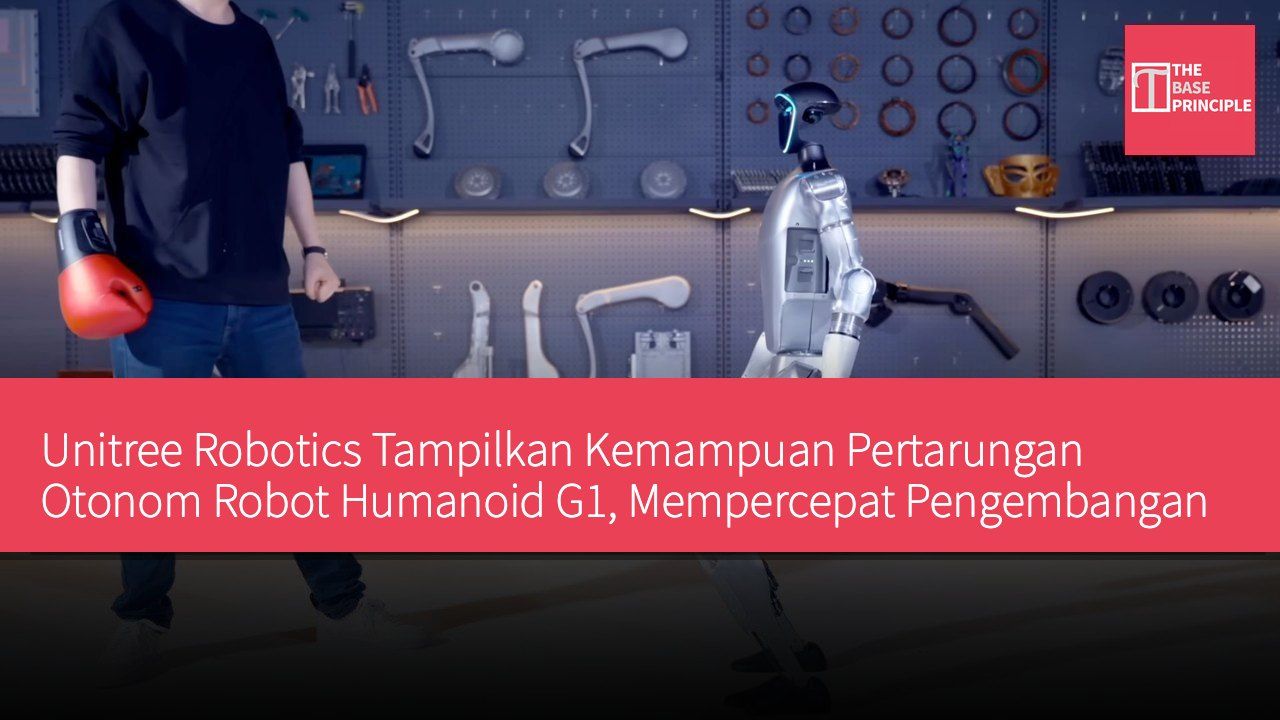
- Robot G1 dari Unitree dapat bertarung secara mandiri, menandai kemajuan dalam teknologi AI.
- Sistem UnifoLM-X2-1.0 menghilangkan kebutuhan akan kendali jarak jauh manusia, memungkinkan pertarungan otonom.
- Teknologi ini bertujuan untuk mengurangi jeda antara persepsi, keputusan, dan tindakan, meningkatkan kecepatan reaksi robot.
- Teknologi pertarungan otonom dapat mendorong penerapan robot yang lebih aman dalam lingkungan industri.
Unitree Robotics telah mendemonstrasikan sebuah robot humanoid yang mampu bertarung secara mandiri, menandai langkah penting dalam kemampuan sistem kecerdasan buatan untuk mengendalikan robot tanpa operator manusia. Robot humanoid G1 perusahaan ini menggunakan model kecerdasan buatan baru yang disebut UnifoLM-X2-1.0 untuk melakukan pertarungan waktu nyata dengan mitra manusia. Demonstrasi ini menyoroti upaya untuk mengembangkan robot yang dapat merespons dengan cepat perubahan dalam lingkungan fisik sambil merencanakan dan melaksanakan tindakan secara mandiri. Unitree menyatakan bahwa sistem ini menandai perubahan dari demonstrasi pertarungan humanoid sebelumnya yang mengandalkan kendali jarak jauh atau bentuk intervensi manusia lainnya.
Kemampuan Pertarungan Otonom Robot G1
Video terbaru menunjukkan robot humanoid G1 dari Unitree sedang bertarung secara mandiri dengan mitra manusia menggunakan UnifoLM-X2-1.0. Sistem ini dirancang untuk menghilangkan kebutuhan akan operator kendali jarak jauh yang biasanya diperlukan dalam demonstrasi pertarungan. Alih-alih mengubah perintah dari helm VR, pengontrol game, atau perangkat kontrol lainnya menjadi tindakan, UnifoLM-X2-1.0 menggunakan sistem persepsi-prediktif-ke-tindakan. Sistem ini terus memproses lingkungan, memprediksi perubahan dalam skenario dan lawan, dan menggunakan prediksi ini untuk merencanakan langkah selanjutnya dari robot.
Dalam cuplikan demonstrasi, G1 menyesuaikan postur dan langkahnya untuk menghadapi lawan yang mendekat, menghindari serangan yang datang, sambil melakukan pukulan dan tendangan. Cuplikan visualisasi menunjukkan pemodelan prediktif sistem, menunjukkan bagaimana keadaan interaksi di masa depan dimasukkan ke dalam perencanaan gerakan sebelum robot benar-benar bergerak.
Teknologi ini menargetkan salah satu tantangan utama dalam penerapan robot humanoid bertenaga AI: mengurangi jeda antara persepsi, keputusan, dan tindakan fisik. Unitree menyatakan bahwa desain UnifoLM-X2-1.0 bertujuan untuk mengatasi hambatan dalam model tindakan dunia, dengan meningkatkan kecepatan perencanaan gerakan, keputusan taktis, dan eksekusi loop tertutup dalam interaksi yang sangat dinamis. Deskripsi video di YouTube berbunyi: "UnifoLM-X2-1.0 memecahkan hambatan dalam model dasar tindakan dunia untuk perencanaan, keputusan, dan eksekusi interaksi dinamis waktu nyata, mencapai pertarungan otonom penuh pada robot humanoid."
Tantangan Teknis dan Aplikasi Masa Depan
Demonstrasi terbaru Unitree menyoroti bagaimana robot humanoidnya bergerak dari kendali jarak jauh menuju sistem otonom yang lebih canggih. Teknologi pertarungan otonom G1 adalah bagian dari rangkaian model dasar yang terus berkembang dari Unitree, yang telah berevolusi dari model yang dirancang untuk operasi pabrik menjadi sistem multimodal yang lebih baru. UnifoLM-X2-1.0 menggunakan pendekatan model dunia, membantu robot memahami lingkungan sekitarnya dan memprediksi apa yang mungkin terjadi selanjutnya. Para ahli menunjukkan bahwa ini sangat penting dalam situasi yang bergerak cepat, seperti dalam pertarungan, karena hanya bereaksi terhadap apa yang dilihat robot mungkin terlalu lambat.
Sistem ini dapat memprediksi gerakan lawan sambil mempertimbangkan keseimbangan dan posisi G1 itu sendiri, kemudian menggunakan prediksi ini untuk memilih tindakan dan menyesuaikan perilaku secara waktu nyata.
Namun, cuplikan video demonstrasi menunjukkan bahwa sistem mungkin tidak sepenuhnya berjalan di dalam robot itu sendiri. Log kontrol menunjukkan perintah seperti OBS/replan dan env.step, menunjukkan bahwa informasi sensor mungkin dikirim ke komputer terpisah yang menjalankan model AI, yang kemudian mengirim perintah gerakan kembali ke G1. Ini berarti mengurangi ketergantungan sistem pada komputasi eksternal tetap menjadi tantangan penting. Unitree memandang pertarungan otonom sebagai ujian untuk kecerdasan buatan fisik. Jika robot dapat memprediksi gerakan, mempertahankan keseimbangan, dan bereaksi terhadap kontak yang tidak terduga, teknologi serupa pada akhirnya dapat membantu robot humanoid bekerja lebih aman dalam lingkungan industri yang kompleks.
Arti dari Perkembangan Teknologi Pertarungan Otonom
Robot G1 dari Unitree menunjukkan potensi kecerdasan buatan dalam tindakan otonom, terutama dalam aplikasi di lingkungan pertarungan. Desain sistem UnifoLM-X2-1.0 bertujuan untuk mengatasi jeda antara persepsi dan reaksi, yang sangat penting untuk skenario pertarungan yang berubah dengan cepat. Meskipun masih menghadapi tantangan ketergantungan pada komputasi eksternal, kemajuan teknologi ini dapat mendorong penggunaan humanoid robot yang lebih aman dan efisien dalam industri dan lingkungan kompleks lainnya. Seiring dengan kematangan teknologi, jangkauan aplikasi masa depan akan lebih luas, yang mungkin mengubah cara kita memandang kemampuan otonom robot.