
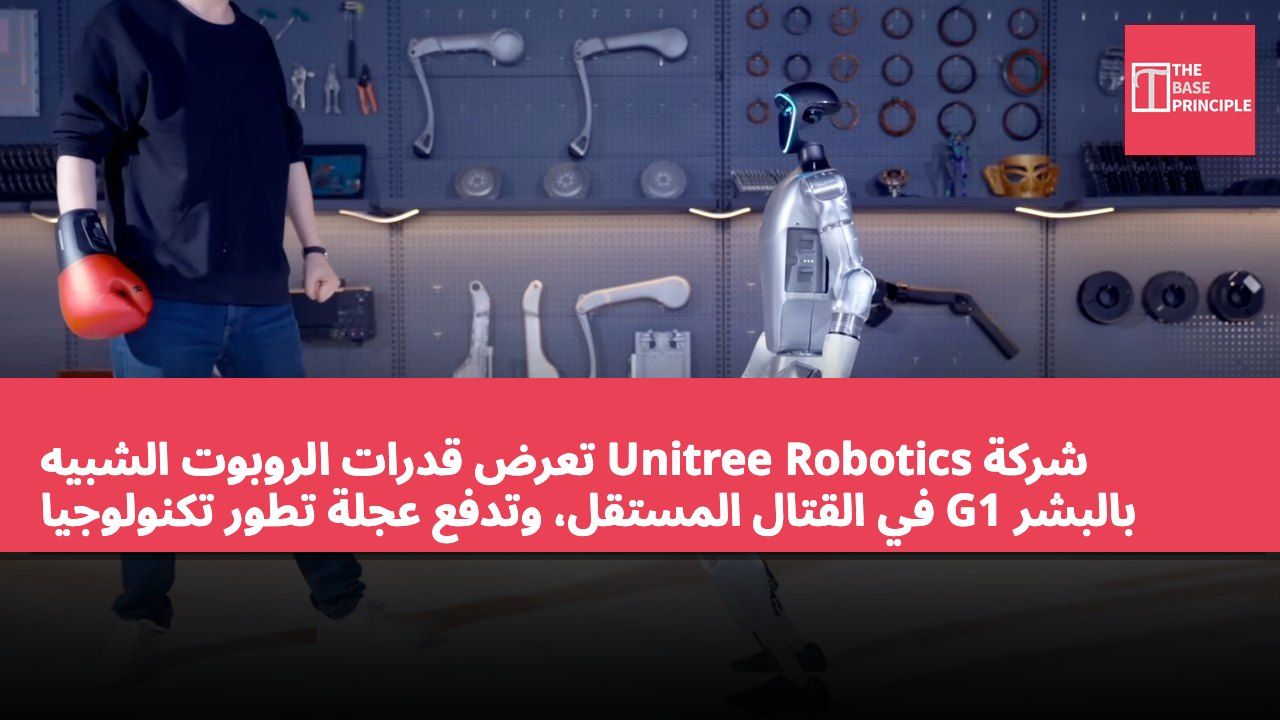
- يستطيع روبوت G1 من Unitree القتال بشكل مستقل، مما يمثل تقدمًا في تكنولوجيا الذكاء الاصطناعي.
- يستغني نظام UnifoLM-X2-1.0 عن الحاجة للتحكم عن بعد، مما يتيح القتال المستقل.
- تهدف هذه التكنولوجيا إلى تقليل التأخير بين الإدراك واتخاذ القرار والتنفيذ، مما يعزز من سرعة استجابة الروبوت.
- يمكن أن تساهم تكنولوجيا القتال المستقل في تعزيز السلامة عند استخدام الروبوتات في البيئات الصناعية.
عرضت شركة Unitree Robotics روبوتًا شبيهًا بالبشر قادرًا على القتال بشكل مستقل، مما يمثل خطوة مهمة في تقدم الأنظمة الذكية التي يمكنها التحكم في الروبوتات دون الحاجة إلى مشغل بشري. يستخدم الروبوت الشبيه بالبشر G1 من الشركة نموذجًا جديدًا للذكاء الاصطناعي يُعرف باسم UnifoLM-X2-1.0، ويقوم بمكافحة شركاء بشريين في الوقت الفعلي. يبرز هذا العرض الجهود المبذولة لتطوير روبوتات قادرة على الاستجابة بسرعة للتغيرات في البيئة المادية، مع القدرة على التخطيط والتنفيذ المستقل للحركات. صرحت Unitree أن هذا النظام يمثل تحولًا عن العروض السابقة للقتال الشبيه بالبشر التي كانت تعتمد على التحكم عن بعد أو أشكال أخرى من التدخل البشري.
قدرات G1 في القتال المستقل
تُظهر أحدث مقاطع الفيديو أن روبوت G1 الشبيه بالبشر من Unitree يقوم بمكافحة شركاء بشريين بشكل مستقل باستخدام نظام UnifoLM-X2-1.0. يهدف هذا النظام إلى التخلص من الحاجة إلى مشغلين بشريين عن بعد في عروض القتال. بدلاً من تحويل أوامر خوذة الواقع الافتراضي أو وحدات التحكم أو غيرها من أجهزة التحكم إلى حركات، يعتمد نظام UnifoLM-X2-1.0 على نظام تنبؤي من الإدراك إلى الفعل. يقوم النظام بمعالجة البيئة باستمرار، وتوقع التغيرات في المشهد وفي خصومه، ويستخدم هذه التنبؤات لتخطيط الخطوة التالية للروبوت.
في مقطع العرض، يقوم G1 بضبط وضعيته وخطواته للتعامل مع الخصم المتقدم، ويتفادى الهجمات القادمة، بينما ينفذ اللكمات والركلات. تُظهر الرسوم البيانية في المقطع نمذجة النظام التنبؤية، مما يوضح كيف يتم دمج الحالات المستقبلية المتوقعة في تخطيط الحركة قبل أن يتحرك الروبوت فعليًا.
تستهدف هذه التكنولوجيا تحديًا رئيسيًا في نشر الروبوتات التي تعمل بالذكاء الاصطناعي: تقليل التأخير بين الإدراك واتخاذ القرار والتنفيذ المادي. صرحت Unitree أن تصميم UnifoLM-X2-1.0 يهدف إلى حل عنق الزجاجة في نماذج الفعل في العالم، من خلال زيادة سرعة تخطيط الحركة، واتخاذ القرارات التكتيكية والتنفيذ في التفاعلات الديناميكية العالية. يذكر وصف الفيديو على YouTube: "يكسر UnifoLM-X2-1.0 عنق الزجاجة في نماذج الفعل في العالم فيما يتعلق بالتخطيط الفوري، واتخاذ القرارات، والتنفيذ في التفاعلات الديناميكية، مما يحقق تنبؤًا فوريًا وتخطيطًا في المستقبل مع تفاعلات عالية الديناميكية وقوية، مما يتيح القتال المستقل الكامل للروبوتات الشبيهة بالبشر."
التحديات التقنية والتطبيقات المستقبلية
يبرز العرض الأخير من Unitree كيف يتقدم روبوتها الشبيه بالبشر من التحكم عن بعد إلى أنظمة أكثر تطورًا ذاتية التحكم. تُعتبر تقنية G1 للقتال المستقل جزءًا من سلسلة النماذج الأساسية المتزايدة باستمرار من Unitree، والتي تطورت من نماذج مصممة للعمل في المصانع إلى أنظمة متعددة الوسائط الأحدث. يستخدم نظام UnifoLM-X2-1.0 نهج نموذج العالم، مما يساعد الروبوت على فهم البيئة المحيطة به وتوقع ما قد يحدث بعد ذلك. يشير الخبراء إلى أن هذا مهم بشكل خاص في الحالات السريعة الحركة، مثل القتال، حيث أن مجرد رد الفعل على ما يراه الروبوت قد يكون بطيئًا جدًا.
يمكن للنظام التنبؤ بحركات الخصم، مع مراعاة توازن G1 وموقعه، ثم استخدام هذه التنبؤات لاختيار الحركات وضبط السلوك في الوقت الفعلي.
ومع ذلك، تُظهر صور مقطع العرض أن النظام قد لا يعمل بالكامل على الروبوت نفسه. تُظهر سجلات وحدة التحكم أوامر مثل OBS/replan و env.step، مما يشير إلى أنه قد يتم إرسال معلومات المستشعر إلى جهاز كمبيوتر مستقل يقوم بتشغيل نموذج الذكاء الاصطناعي، ثم يتم إرسال أوامر الحركة مرة أخرى إلى G1. وهذا يعني أن تقليل اعتماد النظام على الحوسبة الخارجية لا يزال يمثل تحديًا مهمًا. تعتبر Unitree القتال المستقل بمثابة اختبار للذكاء الاصطناعي المادي. إذا كان الروبوت قادرًا على التنبؤ بالحركات والحفاظ على التوازن والتفاعل مع الاتصال غير المتوقع، فيمكن أن تساعد تقنيات مماثلة في النهاية الروبوتات الشبيهة بالبشر على العمل بشكل أكثر أمانًا في البيئات الصناعية المعقدة.
أهمية تطور تكنولوجيا القتال المستقل
يوضح روبوت G1 من Unitree الإمكانات المستقبلية للذكاء الاصطناعي في العمل المستقل، خاصة في بيئات القتال. تم تصميم نظام UnifoLM-X2-1.0 لحل التأخير بين الإدراك والاستجابة، وهو أمر بالغ الأهمية للسيناريوهات القتالية سريعة التغير. وعلى الرغم من أن النظام لا يزال يواجه تحديات الاعتماد على الحوسبة الخارجية، فإن تقدم هذه التكنولوجيا قد يعزز من سلامة وكفاءة الروبوتات الشبيهة بالبشر في البيئات الصناعية وغيرها من البيئات المعقدة. ومع نضوج التكنولوجيا، ستكون التطبيقات المستقبلية أوسع نطاقًا، وربما تغير من فهمنا لقدرات الروبوتات المستقلة.