
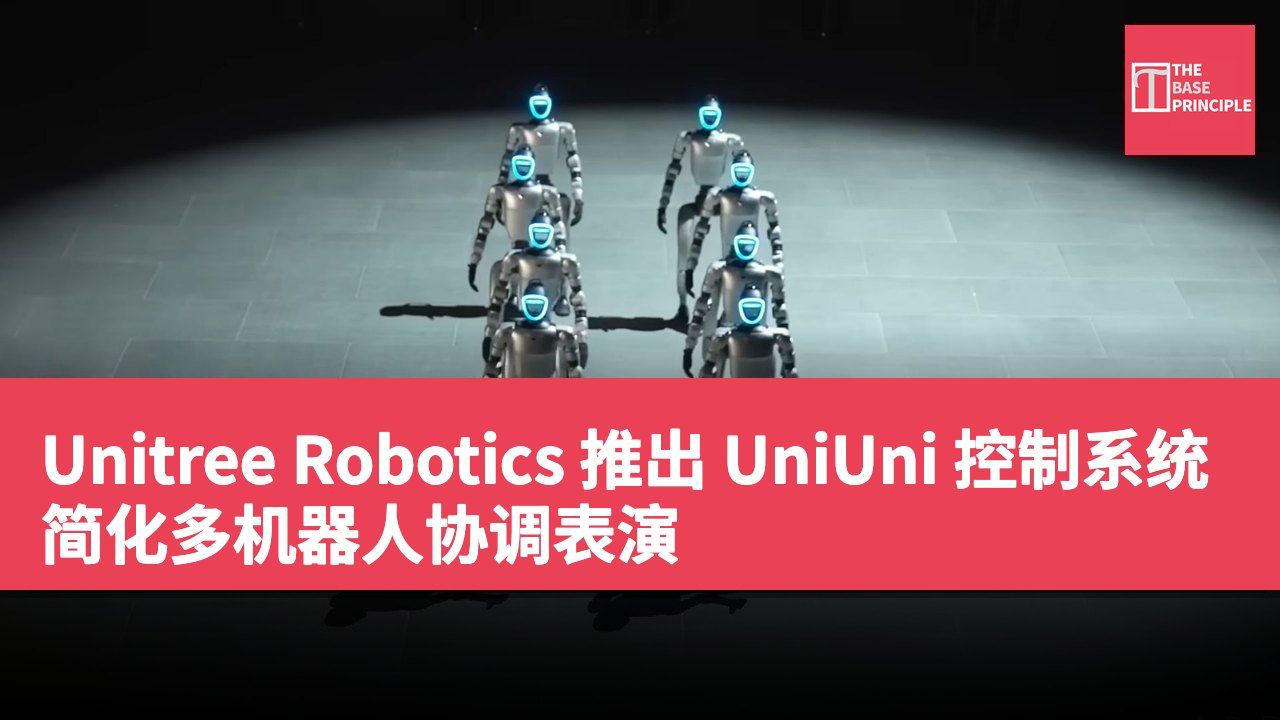
- UniUni 控制系统简化多机器人表演的协调,支持自然语言指令。
- 系统整合编舞工具和设备管理,提供实时监控功能。
- AI 编舞功能允许用户通过文本提示请求变更,简化调整过程。
- Unitree 强调设备监控对于协调机器人部署的重要性。
Unitree Robotics 推出了 UniUni,一个简化多机器人表演协调的控制系统。该系统允许操作员使用自然语言指令来管理机器人团队及进行编舞变更,并提供监控机器人状态和管理协调动作的集中界面。这次推出突显了该公司使多机器人控制更加易于使用的努力,将编舞管理与即时监控和安全特性结合,实现同步机器人表演。
UniUni 是一个智能群体控制系统,通过舞台映射、动作编程、自然语言指令及即时硬件监控协调机器人的表演。该系统将编舞工具和设备管理整合到一个界面中,允许操作员安排机器人动作、修改队形并在表演过程中监控每台机器。Unitree 的演示还展示了一个 AI 编舞功能,使用户能够通过文本提示请求变更,潜在地简化调整复杂例程的过程。
UniUni 的关键特性
在其公告中,公司强调了快速编舞编辑、实时设备监控和紧急停止控制作为该系统的关键特性。UniUni 包含一个舞台映射界面,显示由 LiDAR 生成的表演区域点云表示。Unitree 宣传其厘米级场景构建,提供操作员用以规划机器人位置和动作的空间表示。该界面还设有一个编舞编辑器,为每个机器人提供单独的时间轴。内置的动作库提供预定义的舞蹈动作,操作员可以将其排列成例程,从而以可视化的方式管理多位表演者并协调其动作。
这种基于时间轴的方法允许将单个机器人的动作组织在一个共享的表演序列中。通过将空间映射与动作编辑相结合,UniUni 提供了用于计划队形和调整编舞的工具,而无需将每个机器人视为单独的编程任务。系统的一个显著特点是其自然语言界面,用于修改表演。在宣传影片中,操作员输入请求以变更动作、添加路径和调整机器人的排列。Unitree 将此能力称为 AI 编舞,提供了一种替代手动编辑每个动作的方式。
自然语言界面的优势
机器人位置网格会出现在提示窗口旁,将请求的变更与表演者的空间排列相连接。自然语言控制可能使编舞工具更易于操作,因为用户可以描述所需的变更,而不是手动构建每一个调整。然而,Unitree 尚未确认底层的 AI 模型或解释文本指令如何转换为可执行的机器人动作。UniUni 结合了编舞管理和显示每台机器人电池电量和温度的监控界面。屏幕还提供紧急停止按钮,为操作员提供了在需要干预时直接停止机器的方式。
在演示中,低电量警告促使团队停止并更换一位表演者。这一序列说明了设备监控如何融入表演管理,而非通过单独的界面处理。这些特性对于协调的机器人部署至关重要,因为维持同步不仅依赖于编程动作,还取决于每台机器的运行状态。根据专家的说法,Unitree 的 UniUni 专注于编舞机器人表演的集中控制,尚未有证据显示其具备去中心化协调或更广泛的工业应用。
该公司尚未透露定价、可用性、支持的机器人型号或最大舰队规模。目前,其演示突显了基于 LiDAR 的映射、基于时间轴的动作编辑、自然语言编舞和实时监控,但未提供有关设置时间、可靠性或协调准确性的独立性能数据。
UniUni 在机器人协调中的创新角色
Unitree Robotics 的 UniUni 控制系统在机器人协调领域中引入了创新技术,特别是自然语言界面的应用,这使得操作员能够更直观地管理多台机器人。这种简化的操作方式不仅提升了用户体验,还可能提高表演的灵活性和效率。尽管目前尚未公开具体的性能数据,但其强调的设备监控功能显示出对于机器人表演的安全性和稳定性的重要性,这对于未来的机器人应用和发展具有潜在影响。