
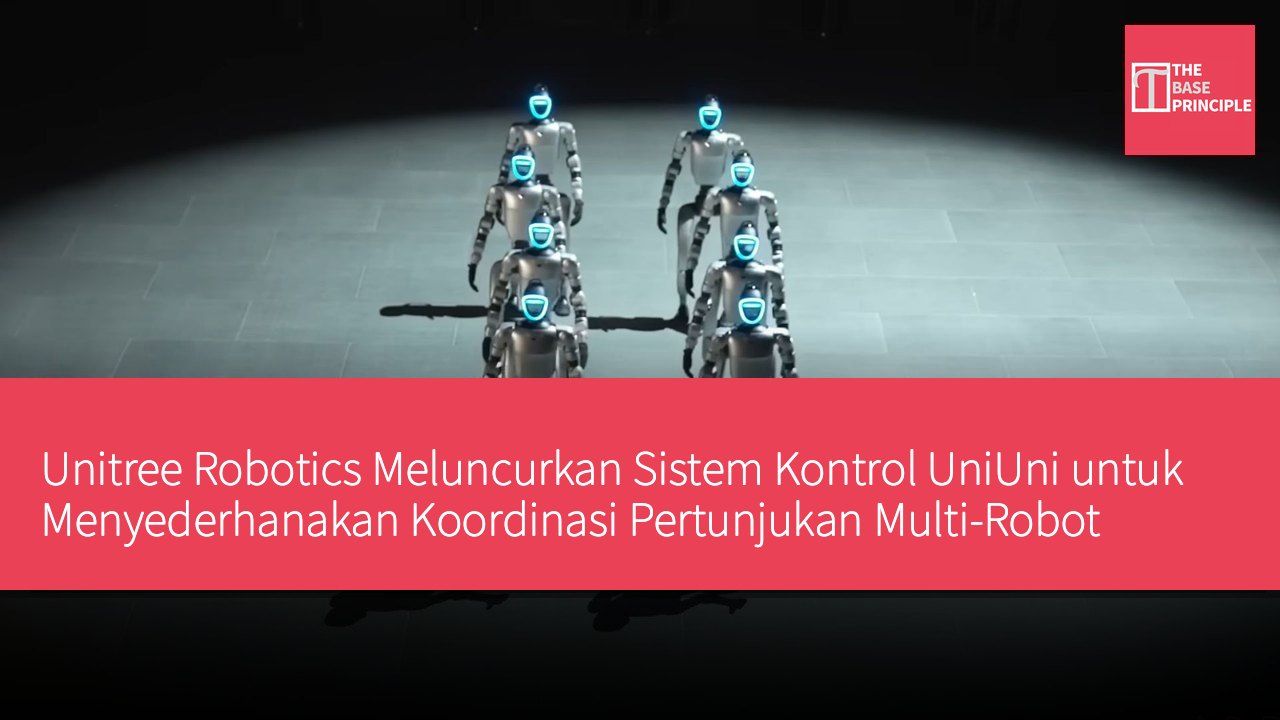
- Sistem kontrol UniUni menyederhanakan koordinasi pertunjukan multi-robot dan mendukung perintah bahasa alami.
- Sistem ini mengintegrasikan alat koreografi dan manajemen perangkat, serta menyediakan fungsi pemantauan waktu nyata.
- Fungsi AI koreografi memungkinkan pengguna meminta perubahan melalui petunjuk teks, menyederhanakan proses penyesuaian.
- Unitree menekankan pentingnya pemantauan perangkat untuk koordinasi penyebaran robot.
Unitree Robotics telah meluncurkan UniUni, sebuah sistem kontrol yang menyederhanakan koordinasi pertunjukan multi-robot. Sistem ini memungkinkan operator menggunakan perintah bahasa alami untuk mengelola tim robot dan melakukan perubahan koreografi, serta menyediakan antarmuka terpusat untuk memantau status robot dan mengelola gerakan koordinasi. Peluncuran ini menyoroti upaya perusahaan untuk membuat kontrol multi-robot lebih mudah digunakan, menggabungkan manajemen koreografi dengan pemantauan waktu nyata dan fitur keamanan untuk mencapai pertunjukan robot yang sinkron.
UniUni adalah sistem kontrol kelompok cerdas yang mengkoordinasikan pertunjukan robot melalui pemetaan panggung, pemrograman gerakan, perintah bahasa alami, dan pemantauan perangkat keras waktu nyata. Sistem ini mengintegrasikan alat koreografi dan manajemen perangkat ke dalam satu antarmuka, memungkinkan operator untuk mengatur gerakan robot, mengubah formasi, dan memantau setiap robot selama pertunjukan. Demonstrasi Unitree juga menunjukkan fungsi AI koreografi, yang memungkinkan pengguna meminta perubahan melalui petunjuk teks, berpotensi menyederhanakan proses penyesuaian rutinitas yang kompleks.
Fitur Kunci UniUni
Dalam pengumumannya, perusahaan menekankan pengeditan koreografi yang cepat, pemantauan perangkat waktu nyata, dan kontrol penghentian darurat sebagai fitur kunci dari sistem ini. UniUni mencakup antarmuka pemetaan panggung yang menampilkan representasi titik awan dari area pertunjukan yang dihasilkan oleh LiDAR. Unitree mempromosikan konstruksi skenario dengan ketelitian sentimeter, memberikan operator ruang representasi untuk merencanakan posisi dan gerakan robot. Antarmuka ini juga dilengkapi dengan editor koreografi, yang memberikan setiap robot garis waktu terpisah. Perpustakaan gerakan bawaan menyediakan gerakan tari yang telah ditentukan, yang dapat diatur oleh operator menjadi rutinitas, sehingga mengelola banyak penampil dan mengkoordinasikan gerakan mereka secara visual.
Metode berbasis garis waktu ini memungkinkan pengorganisasian gerakan robot tunggal dalam satu urutan pertunjukan yang dibagikan. Dengan menggabungkan pemetaan ruang dengan pengeditan gerakan, UniUni menyediakan alat untuk merencanakan formasi dan menyesuaikan koreografi tanpa harus memperlakukan setiap robot sebagai tugas pemrograman terpisah. Salah satu fitur mencolok dari sistem ini adalah antarmuka bahasa alami yang digunakan untuk memodifikasi pertunjukan. Dalam video promosi, operator memasukkan permintaan untuk mengubah gerakan, menambahkan jalur, dan menyesuaikan susunan robot. Unitree menyebut kemampuan ini sebagai AI koreografi, menyediakan cara alternatif untuk mengedit setiap gerakan secara manual.
Keuntungan Antarmuka Bahasa Alami
Jaringan posisi robot akan muncul di samping jendela petunjuk, menghubungkan perubahan yang diminta dengan pengaturan ruang penampil. Kontrol bahasa alami dapat membuat alat koreografi lebih mudah digunakan, karena pengguna dapat menggambarkan perubahan yang diinginkan, alih-alih membangun setiap penyesuaian secara manual. Namun, Unitree belum mengonfirmasi model AI yang mendasari atau menjelaskan bagaimana instruksi teks diterjemahkan menjadi gerakan robot yang dapat dieksekusi. UniUni menggabungkan manajemen koreografi dengan antarmuka pemantauan yang menampilkan status baterai dan suhu setiap robot. Layar juga menyediakan tombol penghentian darurat, memberikan operator cara untuk menghentikan robot secara langsung saat diperlukan intervensi.
Dalam demonstrasi, peringatan baterai rendah mendorong tim untuk menghentikan dan mengganti salah satu penampil. Urutan ini menunjukkan bagaimana pemantauan perangkat terintegrasi ke dalam manajemen pertunjukan, alih-alih ditangani melalui antarmuka terpisah. Fitur-fitur ini sangat penting untuk penyebaran robot yang terkoordinasi, karena menjaga sinkronisasi tidak hanya bergantung pada pemrograman gerakan, tetapi juga pada status operasional setiap robot. Menurut para ahli, UniUni dari Unitree berfokus pada kontrol terpusat untuk pertunjukan robot koreografi, dan belum ada bukti yang menunjukkan bahwa sistem ini memiliki koordinasi terdesentralisasi atau aplikasi industri yang lebih luas.
Perusahaan belum mengungkapkan harga, ketersediaan, model robot yang didukung, atau ukuran armada maksimum. Saat ini, demonstrasinya menyoroti pemetaan berbasis LiDAR, pengeditan gerakan berbasis garis waktu, koreografi bahasa alami, dan pemantauan waktu nyata, tetapi tidak memberikan data kinerja independen mengenai waktu pengaturan, keandalan, atau akurasi koordinasi.
Peran Inovatif UniUni dalam Koordinasi Robot
Sistem kontrol UniUni dari Unitree Robotics memperkenalkan teknologi inovatif dalam bidang koordinasi robot, khususnya penerapan antarmuka bahasa alami, yang memungkinkan operator untuk lebih intuitif dalam mengelola banyak robot. Cara operasi yang disederhanakan ini tidak hanya meningkatkan pengalaman pengguna, tetapi juga berpotensi meningkatkan fleksibilitas dan efisiensi pertunjukan. Meskipun saat ini belum ada data kinerja spesifik yang dipublikasikan, fitur pemantauan perangkat yang ditekankan menunjukkan pentingnya keamanan dan stabilitas dalam pertunjukan robot, yang memiliki dampak potensial pada aplikasi dan pengembangan robot di masa depan.