
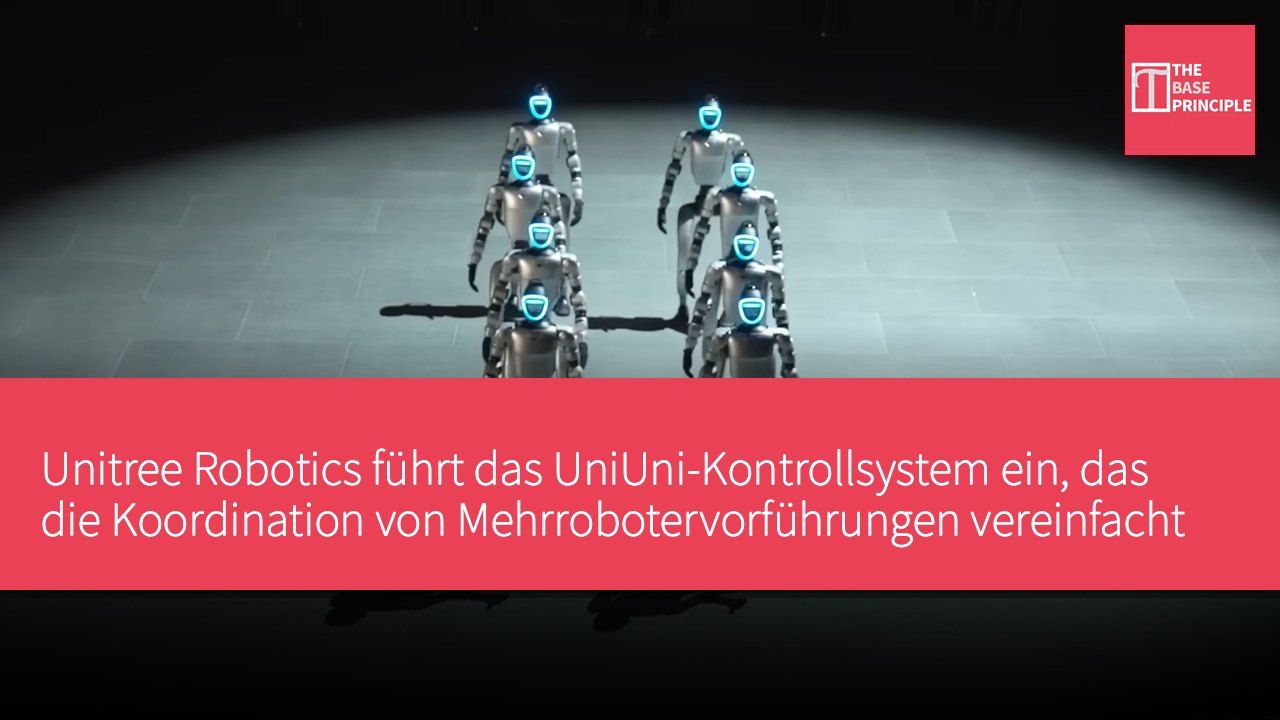
- Das UniUni-Kontrollsystem vereinfacht die Koordination von Mehrrobotervorführungen und unterstützt natürliche Sprachbefehle.
- Das System integriert Choreografie-Tools und Gerätemanagement und bietet Echtzeitüberwachungsfunktionen.
- Die KI-Choreografie-Funktion ermöglicht es Benutzern, Änderungen über Texteingaben anzufordern, was den Anpassungsprozess vereinfacht.
- Unitree betont die Bedeutung der Geräteüberwachung für die Koordination von Robotereinsätzen.
Unitree Robotics hat das UniUni-System vorgestellt, ein Kontrollsystem, das die Koordination von Mehrrobotervorführungen vereinfacht. Das System ermöglicht es Bedienern, Robotermannschaften mit natürlichen Sprachbefehlen zu steuern und Choreografieänderungen vorzunehmen, und bietet eine zentrale Schnittstelle zur Überwachung des Robotestatus und zur Verwaltung koordinierter Bewegungen. Diese Einführung hebt die Bemühungen des Unternehmens hervor, die Steuerung von Mehrrobotersystemen benutzerfreundlicher zu gestalten, indem Choreografiemanagement mit Echtzeitüberwachung und Sicherheitsfunktionen kombiniert wird, um synchronisierte Robotervorführungen zu ermöglichen.
UniUni ist ein intelligentes Schwarmkontrollsystem, das durch Bühnenmapping, Bewegungsprogrammierung, natürliche Sprachbefehle und Echtzeit-Hardwareüberwachung die Aufführungen von Robotern koordiniert. Das System integriert Choreografie-Tools und Gerätemanagement in eine Schnittstelle, die es Bedienern ermöglicht, Robotermovements zu planen, Formationen zu ändern und während der Aufführung jeden Roboter zu überwachen. Unitrees Demonstration zeigte auch eine KI-Choreografie-Funktion, die es Benutzern ermöglicht, Änderungen über Texteingaben anzufordern, was potenziell den Anpassungsprozess komplexer Routinen vereinfacht.
Schlüsselfunktionen von UniUni
In ihrer Ankündigung betonte das Unternehmen die schnelle Choreografie-Bearbeitung, die Echtzeit-Geräteüberwachung und die Not-Aus-Steuerung als Schlüsselfunktionen des Systems. UniUni enthält eine Bühnenmapping-Schnittstelle, die die Aufführungsbereiche als Punktwolken darstellt, die von LiDAR generiert werden. Unitree hebt die Zentimeter-genaue Szenenerstellung hervor, die den Bedienern Raumdarstellungen zur Planung der Roboterpositionen und -bewegungen bietet. Die Schnittstelle verfügt auch über einen Choreografie-Editor, der für jeden Roboter eine separate Zeitleiste bereitstellt. Die integrierte Bewegungsgalerie bietet vordefinierte Tanzbewegungen, die die Bediener zu Routinen anordnen können, um mehrere Darsteller visuell zu verwalten und ihre Bewegungen zu koordinieren.
Dieser zeitleistenbasierte Ansatz ermöglicht es, die Bewegungen einzelner Roboter in einer gemeinsamen Aufführungssequenz zu organisieren. Durch die Kombination von Raumabbildung und Bewegungsbearbeitung bietet UniUni Werkzeuge zur Planung von Formationen und zur Anpassung der Choreografie, ohne jeden Roboter als separate Programmieraufgabe betrachten zu müssen. Ein bemerkenswertes Merkmal des Systems ist seine natürliche Sprachschnittstelle zur Modifikation der Aufführung. In einem Werbevideo gibt der Bediener Anfragen zur Änderung von Bewegungen, zum Hinzufügen von Pfaden und zur Anpassung der Anordnung der Roboter ein. Unitree bezeichnet diese Fähigkeit als KI-Choreografie und bietet eine Alternative zur manuellen Bearbeitung jeder Bewegung.
Vorteile der natürlichen Sprachschnittstelle
Ein Gitter für die Roboterposition erscheint neben dem Eingabefeld, um die angeforderten Änderungen mit der räumlichen Anordnung der Darsteller zu verbinden. Die natürliche Sprachsteuerung könnte die Bedienung der Choreografie-Tools erleichtern, da Benutzer die gewünschten Änderungen beschreiben können, anstatt jede Anpassung manuell zu erstellen. Allerdings hat Unitree noch nicht das zugrunde liegende KI-Modell bestätigt oder erklärt, wie die Texteingaben in ausführbare Roboterbewegungen umgewandelt werden. UniUni kombiniert das Choreografiemanagement mit einer Überwachungsschnittstelle, die den Ladezustand und die Temperatur jedes Roboters anzeigt. Der Bildschirm bietet auch einen Not-Aus-Knopf, der den Bedienern eine direkte Möglichkeit gibt, die Roboter im Bedarfsfall zu stoppen.
In der Demonstration führte eine Warnung vor niedrigem Batteriestand dazu, dass das Team stoppte und einen Darsteller austauschte. Diese Sequenz verdeutlicht, wie die Geräteüberwachung in das Aufführungsmanagement integriert wird, anstatt über eine separate Schnittstelle zu erfolgen. Diese Funktionen sind entscheidend für die Koordination von Robotereinsätzen, da die Aufrechterhaltung der Synchronisation nicht nur von den programmierten Bewegungen abhängt, sondern auch vom Betriebszustand jedes Roboters. Experten zufolge konzentriert sich Unitrees UniUni auf die zentrale Steuerung von choreografierten Robotervorführungen, und es gibt bisher keine Hinweise auf die Fähigkeit zur dezentralen Koordination oder breitere industrielle Anwendungen.
Das Unternehmen hat bisher keine Informationen zu Preisen, Verfügbarkeit, unterstützten Robotermodellen oder der maximalen Flottengröße veröffentlicht. Derzeit hebt seine Demonstration LiDAR-basiertes Mapping, zeitleistenbasierte Bewegungsbearbeitung, natürliche Sprachchoreografie und Echtzeitüberwachung hervor, bietet jedoch keine unabhängigen Leistungsdaten zu Einrichtungszeiten, Zuverlässigkeit oder Koordinationsgenauigkeit.
Die innovative Rolle von UniUni in der Robotikoordination
Das UniUni-Kontrollsystem von Unitree Robotics bringt innovative Technologien in den Bereich der Robotikoordination, insbesondere durch die Anwendung der natürlichen Sprachschnittstelle, die es Bedienern ermöglicht, mehrere Roboter intuitiver zu steuern. Diese vereinfachte Bedienweise verbessert nicht nur die Benutzererfahrung, sondern könnte auch die Flexibilität und Effizienz der Aufführungen steigern. Obwohl derzeit keine spezifischen Leistungsdaten veröffentlicht wurden, zeigt die betonte Geräteüberwachungsfunktion die Bedeutung für die Sicherheit und Stabilität von Robotervorführungen, was potenzielle Auswirkungen auf zukünftige Robotikanwendungen und -entwicklungen hat.