
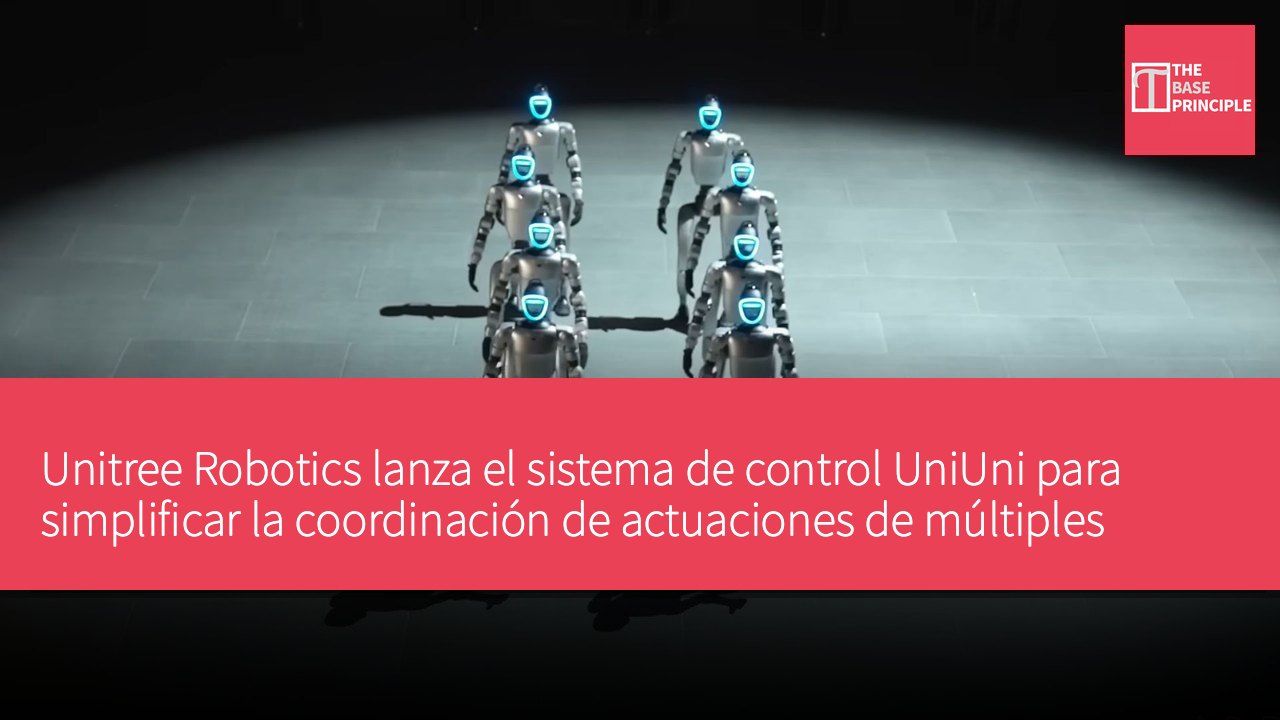
- El sistema de control UniUni simplifica la coordinación de actuaciones de múltiples robots y admite comandos en lenguaje natural.
- El sistema integra herramientas de coreografía y gestión de equipos, ofreciendo funciones de monitoreo en tiempo real.
- La función de coreografía con IA permite a los usuarios solicitar cambios mediante indicaciones textuales, simplificando el proceso de ajustes.
- Unitree enfatiza la importancia del monitoreo del equipo para la coordinación del despliegue de robots.
Unitree Robotics ha lanzado UniUni, un sistema de control que simplifica la coordinación de actuaciones de múltiples robots. Este sistema permite a los operadores gestionar equipos de robots y realizar cambios en la coreografía utilizando comandos en lenguaje natural, además de proporcionar una interfaz centralizada para monitorear el estado de los robots y gestionar las acciones coordinadas. Este lanzamiento resalta el esfuerzo de la compañía por hacer que el control de múltiples robots sea más accesible, combinando la gestión de coreografías con monitoreo en tiempo real y características de seguridad para lograr actuaciones sincronizadas de robots.
UniUni es un sistema de control de grupos inteligente que coordina las actuaciones de los robots mediante mapeo de escenario, programación de movimientos, comandos en lenguaje natural y monitoreo de hardware en tiempo real. Este sistema integra herramientas de coreografía y gestión de equipos en una sola interfaz, permitiendo a los operadores programar movimientos de los robots, modificar formaciones y monitorear cada máquina durante la actuación. La demostración de Unitree también mostró una función de coreografía con IA, que permite a los usuarios solicitar cambios mediante indicaciones textuales, potencialmente simplificando el proceso de ajuste de rutinas complejas.
Características clave de UniUni
En su anuncio, la compañía destacó la edición rápida de coreografías, el monitoreo de equipos en tiempo real y el control de parada de emergencia como características clave del sistema. UniUni incluye una interfaz de mapeo de escenario que muestra una representación de nube de puntos del área de actuación generada por LiDAR. Unitree promociona su construcción de escenarios con precisión de centímetros, proporcionando a los operadores una representación espacial para planificar la ubicación y los movimientos de los robots. La interfaz también cuenta con un editor de coreografía que ofrece una línea de tiempo individual para cada robot. La biblioteca de movimientos incorporada proporciona movimientos de baile predefinidos, que los operadores pueden organizar en rutinas, permitiendo gestionar de manera visual a múltiples intérpretes y coordinar sus movimientos.
Este enfoque basado en la línea de tiempo permite organizar los movimientos de un solo robot dentro de una secuencia de actuación compartida. Al combinar el mapeo espacial con la edición de movimientos, UniUni proporciona herramientas para planificar formaciones y ajustar coreografías sin necesidad de tratar cada robot como una tarea de programación separada. Una característica notable del sistema es su interfaz de lenguaje natural, utilizada para modificar actuaciones. En el video promocional, los operadores ingresan solicitudes para cambiar movimientos, agregar rutas y ajustar la disposición de los robots. Unitree denomina esta capacidad como coreografía con IA, ofreciendo una alternativa a la edición manual de cada movimiento.
Ventajas de la interfaz de lenguaje natural
Una cuadrícula de posiciones de robots aparece junto a la ventana de indicaciones, conectando los cambios solicitados con la disposición espacial de los intérpretes. El control en lenguaje natural podría hacer que las herramientas de coreografía sean más fáciles de usar, ya que los usuarios pueden describir los cambios deseados en lugar de construir manualmente cada ajuste. Sin embargo, Unitree aún no ha confirmado el modelo de IA subyacente ni ha explicado cómo se traducen las instrucciones textuales en movimientos ejecutables de los robots. UniUni combina la gestión de coreografías con una interfaz de monitoreo que muestra el nivel de batería y la temperatura de cada robot. La pantalla también ofrece un botón de parada de emergencia, proporcionando a los operadores una forma de detener directamente a los robots cuando se requiere intervención.
En la demostración, una advertencia de batería baja llevó al equipo a detenerse y reemplazar a un intérprete. Esta secuencia ilustra cómo el monitoreo del equipo se integra en la gestión de actuaciones, en lugar de ser tratado a través de una interfaz separada. Estas características son cruciales para la coordinación del despliegue de robots, ya que mantener la sincronización no solo depende de programar movimientos, sino también del estado operativo de cada máquina. Según los expertos, el enfoque de UniUni de Unitree en el control centralizado de actuaciones de robots aún no ha demostrado tener capacidades de coordinación descentralizada o aplicaciones industriales más amplias.
La compañía no ha revelado precios, disponibilidad, modelos de robots compatibles o el tamaño máximo de la flota. Actualmente, su demostración destaca el mapeo basado en LiDAR, la edición de movimientos basada en la línea de tiempo, la coreografía en lenguaje natural y el monitoreo en tiempo real, pero no proporciona datos de rendimiento independientes sobre el tiempo de configuración, la fiabilidad o la precisión de la coordinación.
El papel innovador de UniUni en la coordinación de robots
El sistema de control UniUni de Unitree Robotics introduce tecnologías innovadoras en el campo de la coordinación de robots, especialmente con la aplicación de la interfaz de lenguaje natural, que permite a los operadores gestionar múltiples robots de manera más intuitiva. Este enfoque simplificado no solo mejora la experiencia del usuario, sino que también podría aumentar la flexibilidad y eficiencia de las actuaciones. Aunque aún no se han hecho públicos datos de rendimiento específicos, su énfasis en las funciones de monitoreo del equipo destaca la importancia de la seguridad y estabilidad en las actuaciones de robots, lo que podría tener un impacto potencial en futuras aplicaciones y desarrollos en robótica.