
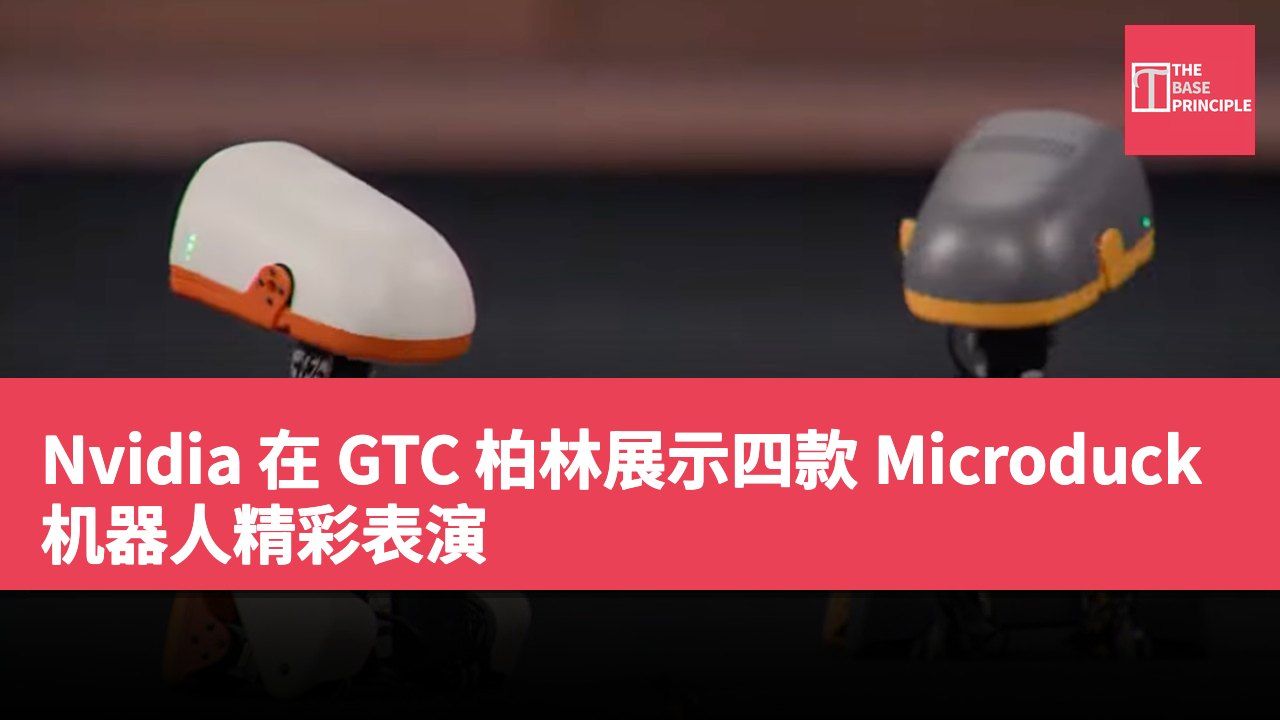
- 四部 Microduck 机器人在 GTC 柏林舞台上表演,展示其运动能力。
- 机器人使用 Nvidia 云端系统进行训练,并在 Omniverse 中精炼动作。
- 每部 Microduck 配备 15 个马达和多种感应设备以执行指令。
- 演示中,机器人的反应不均匀,展示了其运动能力和偶尔的失误。
四部约 10 吋高的机器人于周三晚上走上 Nvidia 的 GTC 柏林舞台,随后坐下、翻滚并尝试翻筋斗。此次演示介绍了由 Pollen Robotics 开发的小型双足机器人 Microduck。Nvidia 首席执行官黄仁勋引导这些机器人执行多项指令,展示每部机器人重量不到两磅的情况下,如何在现场演示中移动和反应。它们的表现包括成功的翻滚、错过的指令和摔倒后的恢复。
演示亦突显了这些动作背后的计算能力。
机器人训练与指令反应
根据黄仁勋的说法,这些机器人在云端上使用大型 Nvidia 系统进行训练,其动作在运行于 RTX Spark 机器上的 Omniverse 数位双胞胎中进行精炼。四部 Microduck 最初独立走出来。黄仁勋向它们打招呼,要求它们坐下,然后再指示它们站起来。要求它们小睡的指令则产生了不太有序的反应,三部机器人立即倒在地上,而第四部则再走几步后侧身摔倒。黄仁勋笑着鼓励机器人重新站起来,并要求它们翻筋斗。
几部成功完成了这个动作,而其他的则静止不动或需要进一步的鼓励。一部机器人走得更远,绊倒后又重新站起来。黄仁勋随后叫它回来:“注意,保持专注,过来。”最终,Microduck 靠近并坐下,让观众发出更多的笑声。
Microduck 的技术规格
这一系列动作展示了机器人能够执行的动作以及随之而来的不均匀反应。每部 Microduck 配备 15 个马达,分布在其腿部、颈部和头部。其板载设备还包括前置镜头、深度传感器和两个小型惯性测量单元。可动的喙使这部机器人除了行走和摆姿势外,还可以从地面上拾取相对轻便的物体。该机器人能够行走、坐下和蹲下,并能在摔倒后恢复。附加上轮子后,它还可以滑行。舞台演示集中于这些物理能力,特别是行走、坐下、翻滚和重新站起来。
尽管一些指令能够立即反应,但其他则需要重复的鼓励。
黄仁勋还利用此次亮相讨论欧洲在精密工程产品生产方面的历史,指出 Microduck 即为一个例子。Microduck 最初的售价为 US$399 (约 HK$3,115),但该购买窗口目前已经关闭,机器人已经售罄。首批运送预计将在北美和欧洲于圣诞节前到达。可供选择的颜色有奶油色、石墨色、薰衣草色和天空蓝色。四部机器人在演示期间共同出现,让观众看到多部单位对相同指令的反应。
它们的不同反应成为演示的一个重复特征。有些在被要求时坐下或翻滚,而其他则停下、游荡或摔倒。这些时刻展示了小型机器人的运动能力,同时也显示了在现场表演时所伴随的偶尔失误。
项目 规格 马达数量 15 镜头 前置镜头 传感器 深度传感器
Microduck 机器人展示的技术与挑战
Microduck 机器人的演示突显了现今机器人技术的进步,尤其是在运动能力和反应方面。通过云端训练和数位双胞胎技术,这些机器人能够执行多样化的动作,然而其不均匀的反应也显示出当前技术的限制。这些挑战不仅影响机器人的表现,也反映出在实际应用中,机器人如何面对不确定性和环境变化。Microduck 的设计和演示为未来机器人技术的发展提供了宝贵的参考。