
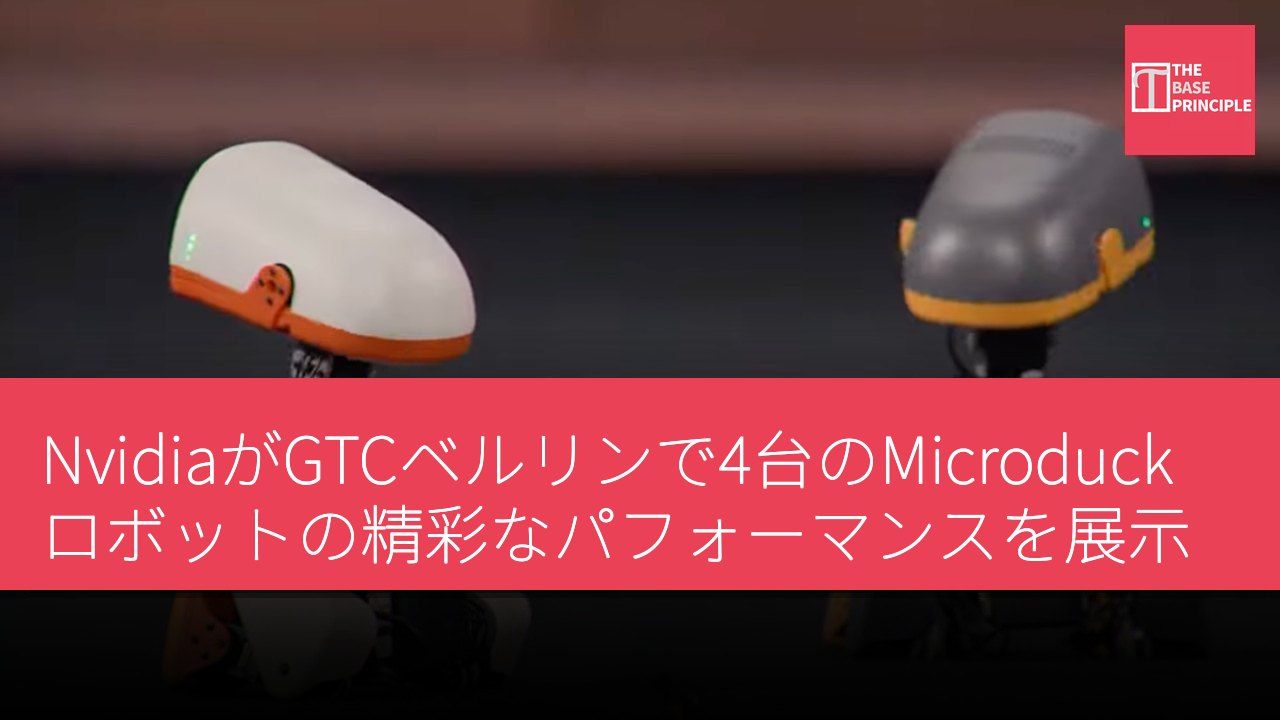
- 4台のMicroduckロボットがGTCベルリンの舞台でパフォーマンスを行い、その運動能力を示した。
- ロボットはNvidiaのクラウドシステムを使用してトレーニングを行い、Omniverseで動作を洗練させた。
- 各Microduckは15個のモーターと多様なセンサーを搭載して指示を実行する。
- デモ中、ロボットの反応は不均一であり、その運動能力と時折のミスを示した。
4台の約10インチ高のロボットが水曜日の夜、NvidiaのGTCベルリンの舞台に登場し、その後座ったり、転がったり、宙返りを試みたりした。このデモでは、Pollen Roboticsが開発した小型二足ロボットMicroduckが紹介された。NvidiaのCEOである黄仁勲がこれらのロボットに複数の指示を実行させ、各ロボットが2ポンド未満の重量でどのように動き、反応するかを示した。彼らのパフォーマンスには成功した転がり、指示を逃したこと、そして倒れた後の回復が含まれていた。
デモはまた、これらの動作の背後にある計算能力を強調した。
ロボットのトレーニングと指示反応
黄仁勲によれば、これらのロボットはクラウド上で大規模なNvidiaシステムを使用してトレーニングを行い、その動作はRTX Sparkマシン上のOmniverseデジタルツインで洗練された。4台のMicroduckは最初に独立して歩き出した。黄仁勲が彼らに挨拶し、座るように指示した後、再び立ち上がるように指示した。「お昼寝をするように」との指示にはあまり秩序のない反応が返ってきて、3台のロボットはすぐに地面に倒れ、4台目は数歩歩いた後に横に倒れた。黄仁勲は笑いながらロボットに再び立ち上がるように促し、宙返りをするように指示した。
いくつかのロボットはこの動作を成功裏に完了したが、他のロボットは静止したままか、さらなる励ましが必要だった。1台のロボットはさらに遠くまで歩き、つまずいた後に再び立ち上がった。黄仁勲はそのロボットに「注意して、集中して、こちらに来て」と呼びかけた。最終的に、Microduckは近づいて座り、観客からさらに笑い声を引き出した。
Microduckの技術仕様
この一連の動作は、ロボットが実行できる動作とそれに伴う不均一な反応を示した。各Microduckは15個のモーターを搭載しており、脚部、首、頭部に分布している。搭載されている機器には前面カメラ、深度センサー、2つの小型慣性測定ユニットが含まれている。可動式のくちばしにより、このロボットは歩行やポーズを取るだけでなく、地面から比較的軽い物体を拾うこともできる。このロボットは歩行、座る、しゃがむことができ、倒れた後に回復することも可能である。車輪を追加すれば、滑ることもできる。舞台でのデモは、特に歩行、座る、転がる、再び立ち上がるというこれらの物理的能力に焦点を当てている。
いくつかの指示には即座に反応できるが、他の指示には繰り返しの励ましが必要である。
黄仁勲はまた、今回の登場を利用して、精密工学製品の生産におけるヨーロッパの歴史について議論し、Microduckがその一例であると指摘した。Microduckの初期販売価格はUS$399(約HK$3,115)であったが、その購入ウィンドウは現在閉じており、ロボットはすでに売り切れとなっている。最初の出荷は北米とヨーロッパでクリスマス前に到着する予定である。選択可能な色はクリーム、グラファイト、ラベンダー、スカイブルーである。4台のロボットはデモ中に一緒に登場し、観客に対して同じ指示に対する複数のユニットの反応を示した。
彼らの異なる反応はデモの繰り返しの特徴となった。あるロボットは座るか転がるように求められたが、他のロボットは止まったり、うろうろしたり、倒れたりした。これらの瞬間は小型ロボットの運動能力を示すと同時に、ライブパフォーマンスに伴う時折のミスも示した。
項目 仕様 モーター数 15 カメラ 前面カメラ センサー 深度センサー
Microduckロボットが展示した技術と課題
Microduckロボットのデモは、特に運動能力と反応における現代のロボット技術の進歩を強調している。クラウドトレーニングとデジタルツイン技術を通じて、これらのロボットは多様な動作を実行できるが、その不均一な反応は現在の技術の限界も示している。これらの課題はロボットのパフォーマンスに影響を与えるだけでなく、実際の応用においてロボットが不確実性や環境の変化にどのように対処するかを反映している。Microduckの設計とデモは、将来のロボット技術の発展に貴重な参考を提供している。