
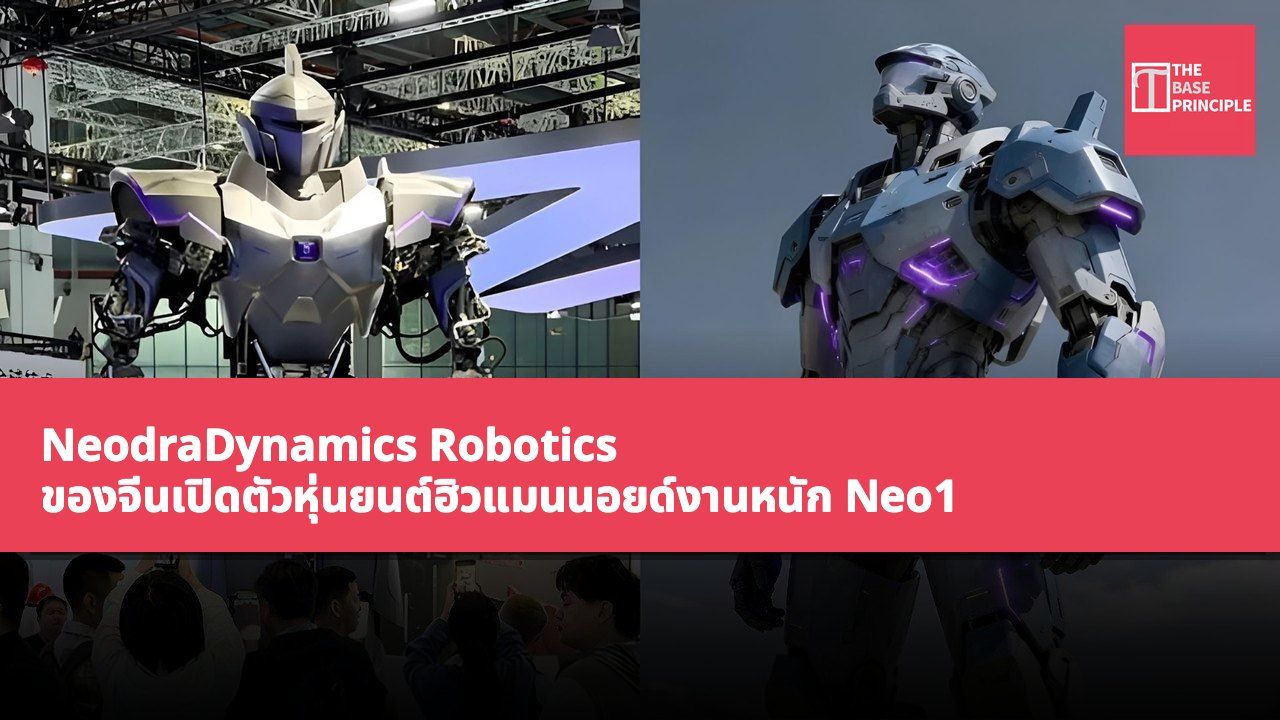
- Neo1 เป็นหุ่นยนต์ฮิวแมนนอยด์งานหนักที่ออกแบบมาเพื่อรองรับภาระงานอุตสาหกรรม
- หุ่นยนต์นี้มีระดับความเป็นอิสระในการเคลื่อนไหว 41 ระดับ สามารถทำงานที่ซับซ้อนได้
- ความแม่นยำในการระบุตำแหน่งซ้ำของ Neo1 อยู่ที่ ±0.0002 นิ้ว เหมาะสำหรับงานประกอบที่ต้องควบคุมการเคลื่อนไหว
- การออกแบบระบบไฮดรอลิกเผชิญความท้าทายทางวิศวกรรม แต่ให้แรงขับสูงและการควบคุมที่แม่นยำ
NeodraDynamics Robotics ของจีนเปิดตัวหุ่นยนต์ฮิวแมนนอยด์งานหนัก รุ่นหนึ่ง ซึ่งออกแบบมาเพื่อรองรับภาระงานอุตสาหกรรมที่เกินขีดความสามารถของเครื่องจักรไฟฟ้าแบบเดิม หุ่นยนต์ที่ชื่อ Neo1 นี้อยู่ในระดับ 13 ฟุต ผสานแอ็กชูเอเตอร์ไฮดรอลิกและระบบขับเคลื่อนไฟฟ้าเข้าด้วยกัน เพื่อให้มีกำลังยกที่แข็งแกร่งและการควบคุมการเคลื่อนไหวที่แม่นยำ NeodraDynamics ร่วมกับ JD Industrial จัดแสดงหุ่นยนต์รุ่นนี้ในงาน China International Industry Fair (CIIF) ประจำปี 2026 การออกแบบมุ่งเป้าไปที่สภาพแวดล้อมที่โหดร้ายซึ่งคนงานต้องเผชิญกับภาระหนัก วัสดุอันตราย หรือสภาวะการปฏิบัติงานสุดขั้ว
เมื่อผสานกำลังไฮดรอลิกเข้ากับความแม่นยำ Neo1 ใช้ระดับความเป็นอิสระในการเคลื่อนไหว 41 ระดับทั่วทั้งตัว ทำให้สามารถทำงานที่ซับซ้อนได้ ข้อต่อ 39 จุดพึ่งพาไมโครแอ็กชูเอเตอร์ไฮดรอลิกดิจิทัลที่ NeodraDynamics พัฒนาขึ้น ขณะที่ระบบขับเคลื่อนไฟฟ้าควบคุมข้อต่อหมุนอีกสองจุดที่เหลือในแขนท่อนล่าง แอ็กชูเอเตอร์ไฮดรอลิกแต่ละตัวมีน้ำหนักประมาณ 2.2 ปอนด์ และมีรายงานว่าสามารถสร้างแรงผลักดันต่อเนื่องได้ในระดับตัน ตามข้อมูลของบริษัท ระบบนี้มีความสามารถในการรับน้ำหนักรวมของแขนทั้งสองข้างได้ถึง 1,102 ปอนด์ แม้จะเน้นกำลังดิบ แต่ Neo1 ก็ถูกออกแบบมาสำหรับงานที่ต้องการความแม่นยำเช่นกัน
NeodraDynamics กล่าวอ้างว่าหุ่นยนต์รุ่นนี้มีความแม่นยำในการระบุตำแหน่งซ้ำที่ ±0.0002 นิ้ว ข้อมูลจำเพาะนี้ทำให้แพลตฟอร์มนี้เหมาะสำหรับงานประกอบที่ต้องควบคุมการเคลื่อนไหวภายใต้ภาระหนัก
กรณีการใช้งานที่เป็นไปได้
ระบบไฮดรอลิกให้แรงขับสูงในโครงสร้างที่กะทัดรัด แต่ในขณะเดียวกันก็นำมาซึ่งความท้าทายทางวิศวกรรม วิศวกรต้องบริหารจัดการแรงดันของเหลว การซีล ความร้อน และความซับซ้อนในการควบคุม Neo1 ผสานกำลังไฮดรอลิกเข้ากับการควบคุมเซอร์โวไฟฟ้า เพื่อสร้างสมดุลระหว่างความสามารถในการรับน้ำหนักและความแม่นยำในการระบุตำแหน่ง NeodraDynamics เห็นว่าการใช้งานของหุ่นยนต์รุ่นนี้เกินขอบเขตสายการผลิตของโรงงานแบบดั้งเดิม หุ่นยนต์นี้สามารถใช้ประกอบชิ้นส่วนงานหนักและขนย้ายสินค้าในท่าเรืออุตสาหกรรม สถาปัตยกรรมไฮดรอลิกของมันยังมุ่งเป้าไปที่สภาพแวดล้อมการปฏิบัติงานที่อาจท้าทายหุ่นยนต์แบบเดิม เช่น แรงกระแทก การปนเปื้อน หรือสภาวะสุดขั้ว
โรงงานนิวเคลียร์เป็นอีกหนึ่งกรณีการใช้งานที่เป็นไปได้ บริษัทกล่าวว่าโมดูลไฮดรอลิกที่ต้านทานรังสีสามารถรองรับการจัดการเชื้อเพลิงนิวเคลียร์และการบำรุงรักษาอุปกรณ์ การนำไปใช้งานลักษณะนี้จำเป็นต้องได้รับการตรวจสอบยืนยันตามระดับรังสีและข้อกำหนดด้านความปลอดภัยของแต่ละสถานที่
ข้อได้เปรียบของเทคโนโลยีขับเคลื่อนแบบผสม
งานวิศวกรรมใต้น้ำและการทำเหมืองก็เป็นหนึ่งในกรณีการใช้งานที่บริษัทคาดหมายเช่นกัน ผู้พัฒนา Neo1 กล่าวว่าสถาปัตยกรรมของมันสามารถรองรับงานบำรุงรักษาใต้ทะเลภายใต้แรงดันน้ำสูงได้ ในพื้นที่เหมืองและเขตภัยพิบัติ หุ่นยนต์รุ่นนี้สามารถช่วยรื้อถอน เก็บกวาดซากปรักหักพัง และงานอันตรายอื่นๆ อย่างไรก็ตาม การใช้งานเหล่านี้เป็นเพียงความสามารถที่คาดหมายไว้ ไม่ใช่การนำไปปฏิบัติงานจริงที่ยืนยันแล้ว ข้อมูลจำเพาะที่มีอยู่ไม่ได้ยืนยันถึงประสิทธิภาพของหุ่นยนต์ทั้งตัวภายใต้การใช้งานในอุตสาหกรรมอย่างต่อเนื่อง การทดสอบภาคสนามจำเป็นต้องแสดงให้เห็นถึงความทนทาน ความน่าเชื่อถือ และประโยชน์ใช้สอยจริง
สำหรับการก้าวข้ามหุ่นยนต์ที่ขับเคลื่อนด้วยไฟฟ้า ฮิวแมนนอยด์ส่วนใหญ่ใช้มอเตอร์ไฟฟ้าในการจ่ายกำลังให้ข้อต่อ วิธีนี้ให้การควบคุมที่แม่นยำ แต่อาจเผชิญความท้าทายต่อความต้องการกำลังสำหรับงานอุตสาหกรรมหนัก NeodraDynamics คาดหวังว่าจะขยายขอบเขตงานที่แพลตฟอร์มฮิวแมนนอยด์สามารถจัดการได้ผ่านเทคโนโลยีขับเคลื่อนแบบผสม บริษัทก่อตั้งโดยผู้เชี่ยวชาญด้านเทคโนโลยีที่มีพื้นฐานจาก Tsinghua University และตามประกาศของบริษัท พัฒนาองค์ประกอบไฮดรอลิกดิจิทัลและแพลตฟอร์มหุ่นยนต์แบบครบวงจร Yang Tao ผู้ก่อตั้งกล่าวว่าเป้าหมายไม่ใช่เพียงการลอกเลียนโครงสร้างทางกายวิภาคของมนุษย์ เขาเสนอว่า หุ่นยนต์ควรก้าวข้ามขีดความสามารถทางกายภาพของมนุษย์ และปฏิบัติงานที่มนุษย์ไม่สามารถทำได้อย่างปลอดภัย
Neo1 เป็นตัวอย่างที่ชัดเจน แม้ว่าข้อมูลจำเพาะของมันยังต้องได้รับการตรวจสอบยืนยันอย่างเป็นอิสระ คุณค่าทางอุตสาหกรรมขั้นสุดท้ายของมันจะขึ้นอยู่กับความน่าเชื่อถือในการรองรับภาระหนักนอกเหนือจากการสาธิตในสภาพควบคุม
รายการ ข้อมูลจำเพาะ ความสูง ประมาณ 13 ฟุต ระดับความเป็นอิสระในการเคลื่อนไหว 41 น้ำหนักแอ็กชูเอเตอร์ไฮดรอลิก ประมาณ 2.2 ปอนด์ ความสามารถในการรับน้ำหนักรวมของแขนทั้งสองข้าง 1,102 ปอนด์ ความแม่นยำในการระบุตำแหน่งซ้ำ ±0.0002 นิ้ว
ศักยภาพและความท้าทายของการใช้งานที่หลากหลายของ Neo1
การออกแบบของ Neo1 ไม่ได้มุ่งเป้าเฉพาะสายการผลิตของโรงงานแบบดั้งเดิมเท่านั้น แต่ยังครอบคลุมกรณีการใช้งานที่เป็นไปได้หลากหลาย เช่น โรงงานนิวเคลียร์ งานวิศวกรรมใต้น้ำ และการทำเหมือง สภาพแวดล้อมการปฏิบัติงานในสาขาเหล่านี้มักเต็มไปด้วยความท้าทาย หุ่นยนต์จำเป็นต้องมีความทนทานและความน่าเชื่อถือสูง แม้ว่าระบบไฮดรอลิกของ Neo1 จะให้ความสามารถในการรับน้ำหนักที่แข็งแกร่ง แต่ในการใช้งานจริง ยังต้องตรวจสอบยืนยันเพิ่มเติมว่าสามารถรับประกันประสิทธิภาพภายใต้สภาวะสุดขั้วได้อย่างไร เมื่อเทคโนโลยีพัฒนาขึ้น การประยุกต์ใช้เทคโนโลยีขับเคลื่อนแบบผสมอาจขยายขอบเขตงานของหุ่นยนต์ฮิวแมนนอยด์ และนำความเป็นไปได้ใหม่ๆ มาสู่ระบบอัตโนมัติทางอุตสาหกรรมในอนาคต