
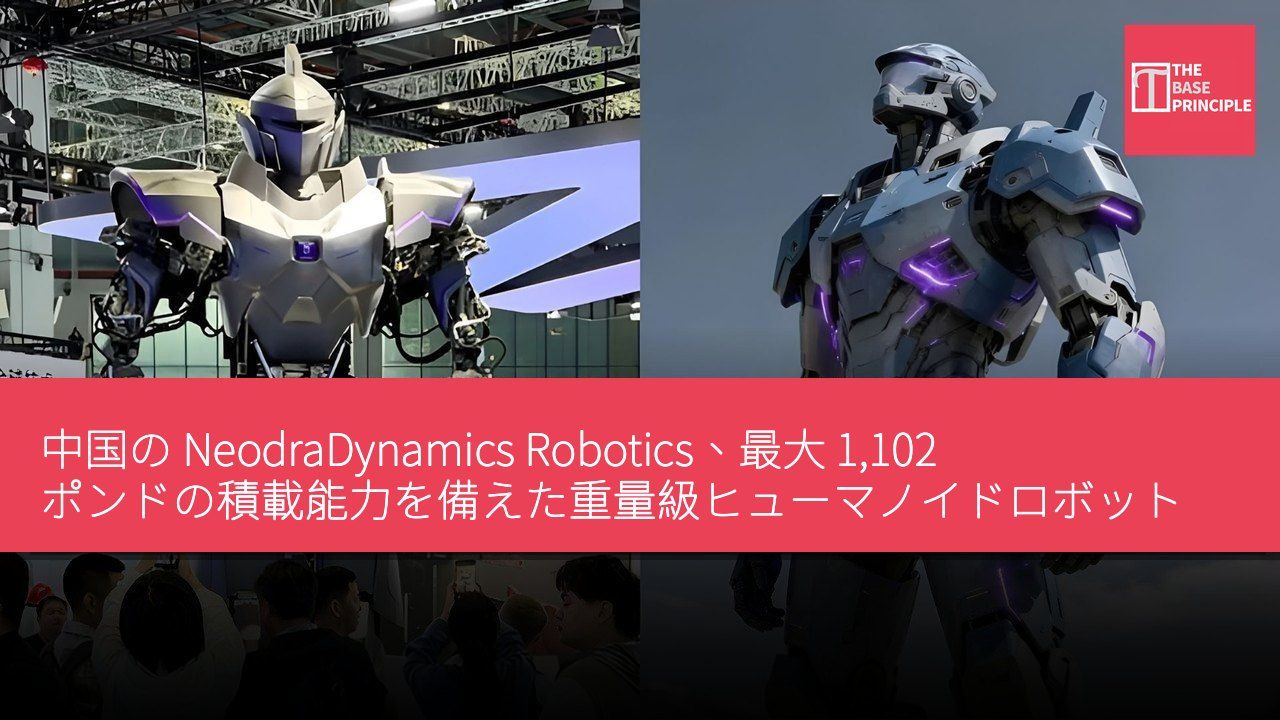
- Neo1 は重量級ヒューマノイドロボットであり、産業用ワークロードの処理を目的に設計されている。
- このロボットは 41 個の能動自由度を備え、複雑な動作を実行できる。
- Neo1 の繰り返し位置決め精度は ±0.0002 インチに達し、制御された動作を伴う組立作業に適している。
- 油圧システムの設計はエンジニアリング上の課題に直面するが、高い力出力と精密な制御を提供する。
中国の NeodraDynamics Robotics は、従来の電動機器を超える産業用ワークロードに対応することを目的とした重量級ヒューマノイドロボットを発表した。Neo1 と名付けられたこのロボットは 13 フィート級に属し、油圧アクチュエータと電動駆動システムを組み合わせることで、強力な持ち上げ力と精密な動作制御を提供する。NeodraDynamics は 2026 年中国国際工業博覧会 (CIIF) で JD Industrial と共同でこのロボットを展示した。その設計は、作業者が重負荷、有害物質、または極端な作業条件に直面する過酷な環境を対象としている。
油圧の動力と精密性を組み合わせ、Neo1 は全身で 41 個の能動自由度を使用し、複雑な動作を実行できるようにしている。39 の関節は NeodraDynamics が開発したマイクロデジタル油圧アクチュエータに依存し、電動駆動システムは前腕の残り 2 つの回転関節を制御する。各油圧アクチュエータの重量は約 2.2 ポンドで、トン単位の持続推力を生み出すと報じられている。同社によれば、このシステムの両腕の総積載能力は 1,102 ポンドに達する。生のパワーを強調する一方で、Neo1 は精密なタスクにも対応している。
NeodraDynamics は、このロボットが ±0.0002 インチの繰り返し位置決め精度を実現したと主張している。この仕様により、このプラットフォームは重負荷下で制御された動作を必要とする組立作業に適している。
潜在的な応用シナリオ
油圧システムはコンパクトなパッケージで高い力出力を提供するが、同時にエンジニアリング上の課題ももたらす。エンジニアは液体圧力、シール性、熱、制御の複雑さを管理しなければならない。Neo1 は油圧の力を電動サーボ制御と組み合わせることで、積載能力と位置決め精度のバランスを取っている。NeodraDynamics は、このロボットの応用範囲は従来の工場の生産ラインを超えると考えている。このロボットは重量級部品の組立や工業港での貨物運搬に使用できる。その油圧アーキテクチャは、衝撃、汚染、極端な条件など、従来のロボットにとって課題となり得る作業環境にも対応している。
原子力施設ももう一つの潜在的な応用シナリオである。同社は、耐放射線性の油圧モジュールが核燃料の取り扱いや設備保守を支援できると述べている。こうした導入は、特定施設の放射線レベルと安全要件に応じて検証する必要がある。
ハイブリッド駆動技術の優位性
水中エンジニアリングと鉱山採掘も同社が想定するユースケースの一つである。Neo1 の開発者によれば、そのアーキテクチャは高水圧下で行われる海底メンテナンスを支援できるという。鉱山地域や災害地帯では、このロボットが解体、残骸の撤去、その他の危険な作業を支援できる。ただし、これらの応用は想定される能力を示すものであり、確認された運用実績ではない。入手可能な仕様は、継続的な産業利用下でロボット全体がどのように機能するかを確定するものではない。実地テストによって耐久性、信頼性、実際の有用性を示す必要がある。
電動駆動を超えて、ほとんどのヒューマノイドロボットは関節に電動モーターを使用している。この方法は精密な制御を提供するが、重量級の産業作業における力の要求では課題に直面する可能性がある。NeodraDynamics はハイブリッド駆動技術によって、ヒューマノイドプラットフォームが処理できるタスクの範囲を拡大することを期待している。同社は清華大学のバックグラウンドを持つ技術専門家によって設立され、その発表によれば、デジタル油圧コンポーネントおよび完全なロボットプラットフォームを開発している。創業者の Yang Tao 氏は、目標は人間の解剖学的構造を複製することだけではないと述べている。同氏は、ロボットは人間の身体能力を超え、人間が安全に実行できない操作を実行すべきだと主張している。
Neo1 はその顕著な一例であるが、その仕様は依然として独立した検証を必要とする。その最終的な産業的価値は、制御されたデモンストレーションを超えた重負荷処理の信頼性にかかっている。
項目 仕様 高さ 約 13 フィート 能動自由度 41 油圧アクチュエータ重量 約 2.2 ポンド 両腕の総積載能力 1,102 ポンド 繰り返し位置決め精度 ±0.0002 インチ
Neo1 の多様な応用の可能性と課題
Neo1 の設計は従来の工場の生産ラインだけでなく、原子力施設、水中エンジニアリング、鉱山採掘など多様な潜在的な応用シナリオも含んでいる。これらの分野の作業環境は通常課題に満ちており、ロボットには高い耐久性と信頼性が求められる。Neo1 の油圧システムは強力な積載能力を提供するが、実際の応用において、極端な条件下での性能をどのように確保するかはさらなる検証が必要である。技術の進歩に伴い、ハイブリッド駆動技術の応用はヒューマノイドロボットのタスク範囲を拡大し、将来の産業自動化に新たな可能性をもたらすかもしれない。