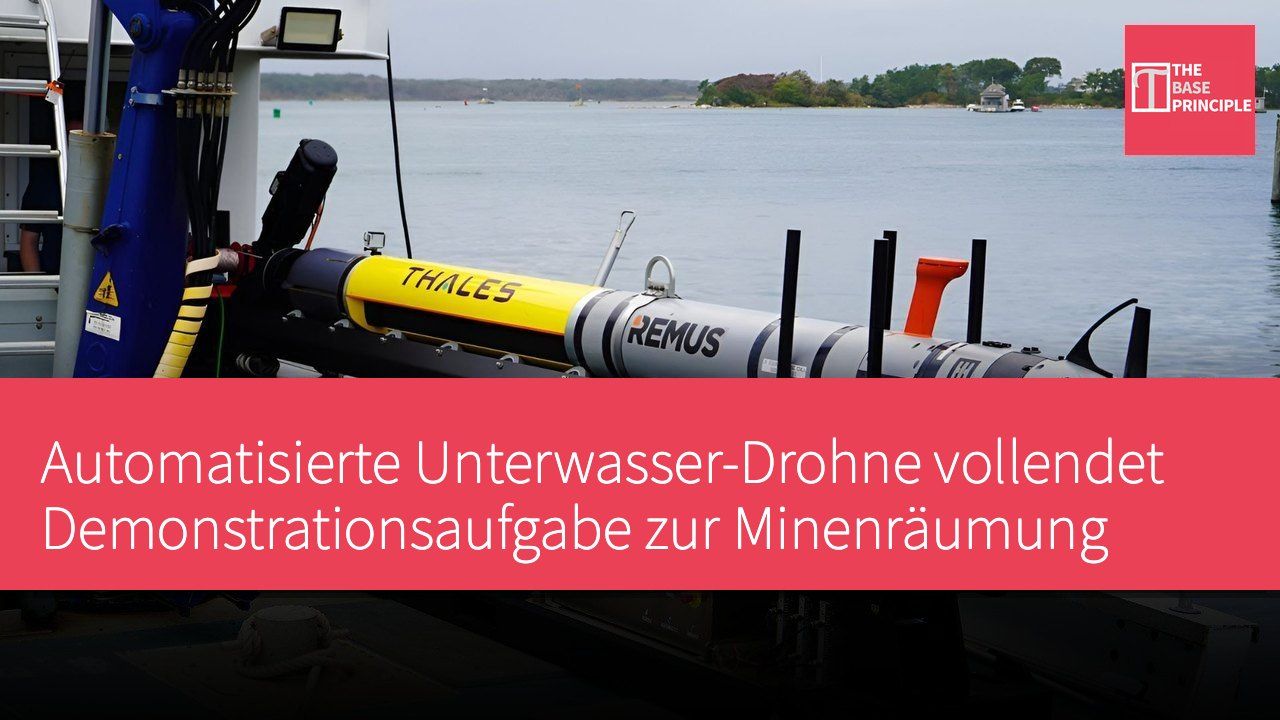
- Die autonome Unterwasser-Drohne hat die Minenbekämpfungsdemonstration abgeschlossen und die Effizienz der Minenräumung erhöht.
- Das System integriert die Prozesse der Unterwassersuche, Identifikation und Minenräumung.
- Das ANGLER-System kann Minen erreichen und beseitigen, wodurch das Risiko für das Personal verringert wird.
- Die Demonstration zeigte, wie verschiedene autonome Plattformen zusammenarbeiten können.
Eine autonome Unterwasser-Drohne hat eine End-to-End-Demonstration zur Minenbekämpfung abgeschlossen und bringt die Marineeinheiten einen Schritt näher zu sichereren und schnelleren Minenräumungsoperationen. Die Übung integrierte Unterwassersuche, sonarbasierte Identifikation und Minenräumung in einer koordinierten Mission. HII und Thales führten diese Demonstration gemeinsam durch, indem sie ein integriertes Netzwerk autonomer Unterwassersysteme und spezielle Minenbekämpfungsausrüstung verwendeten. Diese Einrichtung basiert auf HII's REMUS 620 unbemanntem Unterwasserfahrzeug (UUV) und Thales' Expeditionary PathMaster-Architektur.
Das System folgt einem vollständigen Workflow zur Suche, Identifikation und Durchführung, der es den Bedienern ermöglicht, potenzielle Minenbedrohungen zu erkennen und deren Identifikation sowie anschließende Beseitigung zu koordinieren. Dieser Ansatz reduziert auch die Notwendigkeit, bemannte Plattformen in verdächtige Minengebiete zu entsenden.
Die Bedrohung durch Minen für maritime Operationen
Minen stellen weiterhin eine anhaltende Bedrohung für maritime Operationen dar, da sie Schifffahrtsrouten einschränken, den kommerziellen Verkehr stören und Kriegsschiffe zwingen können, ganze Gebiete zu meiden. Traditionelle Minenräumungsmissionen erfordern in der Regel mehrere Plattformen und wiederholte Einsätze, um Bedrohungen zu bestätigen. Das integrierte System zielt darauf ab, diesen Prozess zu verkürzen, wobei das REMUS 620 UUV mit Thales' SAMDIS 600 multifunktionalem Sonar ausgestattet ist, um potenzielle Minen im Unterwasserumfeld zu scannen. HII's Kommando- und Kontrollsoftware verwaltet das Fahrzeug und verbindet dessen Operationen mit Thales' Expeditionary Portable Operation Center (ePOC).
ePOC fungiert als zentrales Kontrollzentrum der Mission und enthält Thales' Missionsmanagementsystem und Software zur Sonaranalyse sowie HII's Odyssey-Missionsmanagementlösung. Die Bediener können die Missionselemente über eine einheitliche Benutzeroberfläche überwachen.
Sobald das Sonar ein verdächtiges Objekt erkennt, analysiert Thales' Software die gesammelten Bilder. Die automatische Zielidentifikationstechnologie hilft den Bedienern, ähnliche Objekte wie Minen zu klassifizieren und zu lokalisieren. Das Personal behält jedoch die Aufsicht über den Identifikationsprozess und die anschließenden operativen Entscheidungen. In der letzten Phase der Demonstration wurde der ANGLER-Unterwasser-Effektor von Thales eingeführt. Ein begleitendes ferngesteuertes Fahrzeug (ROV) erlangte schnell das zuvor erkannte Objekt zurück und führte eine visuelle Inspektion durch, um festzustellen, ob es eine Minenbedrohung darstellt.
Das ANGLER-System bietet Mittel zur Kontaktaufnahme und Beseitigung identifizierter Minen, sodass die Aufgabenkette ohne direkte Annäherung von Seeleuten an verdächtige Sprengstoffe abgeschlossen werden kann.
Automatisierte Start- und Rückholfähigkeiten
Die Übung testete auch die automatisierten Start- und Rückholfähigkeiten. HII's Sea Launcher-System führte den Start und die Rückholung des REMUS 620 durch, das SAMDIS 600 Sonar transportiert und eine weitere Automatisierung für die Minenräumung bietet. Thales' offene Expeditionary PathMaster-Architektur unterstützt auch Geräte verschiedener Hersteller, und der NATO-konforme Rahmen ermöglicht es den Marineverbänden der Alliierten, unterschiedliche autonome Fahrzeuge, Sensoren und Minenräumungssysteme zu kombinieren, was die Anpassungsfähigkeit der Minenräumungsfähigkeiten über verschiedene Marineflotten hinweg erleichtern könnte.
Diese Demonstration erweitert die integrierte Übung von 2025, die das SAMDIS 600 Sonar und REMUS 620 umfasst. Frühere Arbeiten konzentrierten sich auf die Sensorintegration und Unterwasserleistung, während die neuesten Übungen das Missionsmanagement, die automatische Zielidentifikation und die Minenräumung einbeziehen. „Wir bieten gemeinsam den Marineeinheiten einen schnelleren, umfassenderen und sichereren Weg, um Seeleute von Minenbedrohungen fernzuhalten“, erklärte Duane Fotheringham, Präsident der Abteilung für unbemannte Systeme bei HII. Sébastien Guérémy, Vizepräsident der Unterwassersysteme bei Thales, erklärte, dass diese Übung demonstriert, wie verschiedene autonome Plattformen und spezialisierte Geräte innerhalb eines Rahmens zusammenarbeiten können.
Dieser Ansatz kann den Marineeinheiten der USA und ihrer Verbündeten helfen, die Exposition des Personals bei gefährlichen Minenräumungsmissionen zu reduzieren und eine flexiblere Möglichkeit zu bieten, Unterwassersysteme in weitreichenden Operationen einzusetzen.
Autonome Unterwassersysteme erhöhen die Sicherheit von Minenräumungsoperationen
Die Bedrohung durch Minen für maritime Operationen bleibt bestehen, und traditionelle Minenräumungsmethoden erfordern mehrere Plattformen und wiederholte Einsätze, was ineffizient ist. Das in dieser Demonstration gezeigte autonome Unterwasser-Drohnen-System verbessert die Sicherheit und Effizienz der Minenräumungsoperationen erheblich, indem es die Prozesse der Unterwassersuche und -identifikation integriert. Insbesondere die ANGLER-Technologie des Systems ermöglicht es, Aufgaben zu erfüllen, ohne dass Seeleute sich gefährlichen Objekten nähern müssen, wodurch das Risiko der Exposition des Personals verringert wird. Dies hat für die Marineeinheiten der USA und ihrer Verbündeten in gefährlichen Umgebungen eine wichtige Bedeutung und könnte in Zukunft zu einer breiteren Anwendung und Zusammenarbeit führen.