
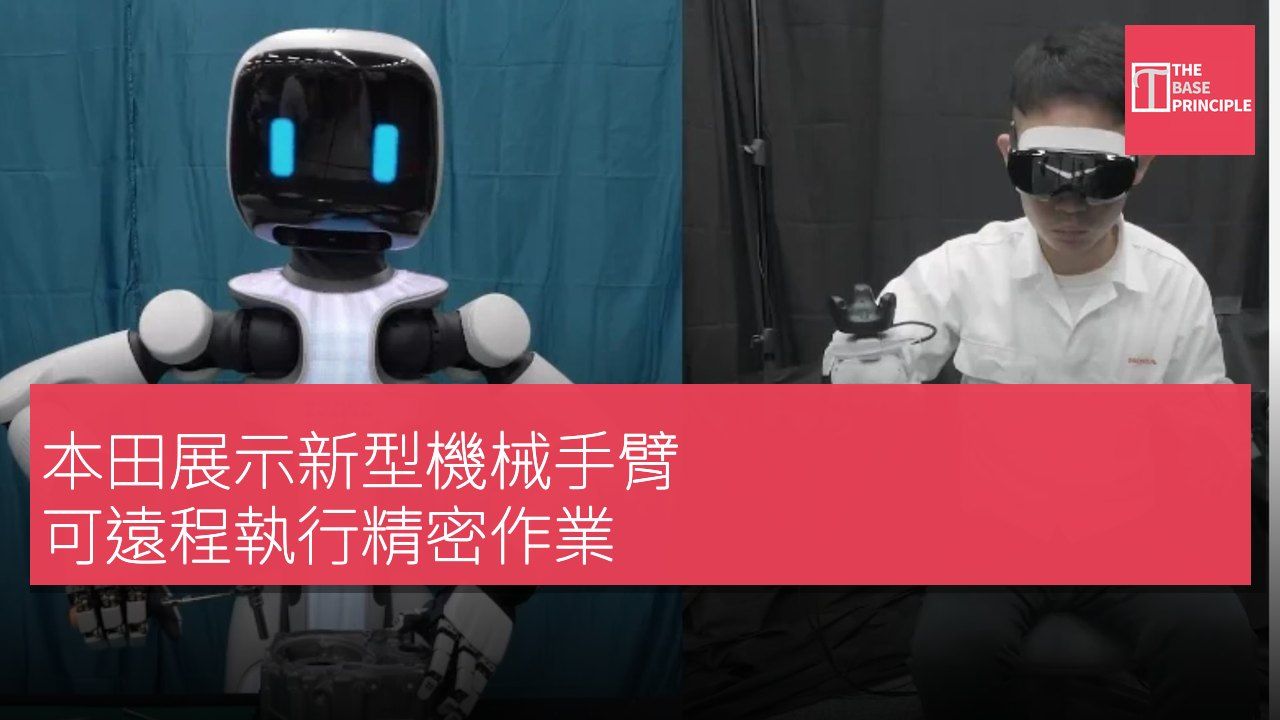
- 本田展示新型機械手,能遠程執行精密作業。
- 機械手具備 16 個可動關節,運動速度可達每秒 180 度。
- 本田已進行超過 450,000 次耐久性測試,顯示其穩定性。
- 該技術可應用於醫療、工業維護及災難應對等多個領域。
本田技研工業展示了一款旨在應對需要人類般精確和力量的任務的機械手。此次展示於日本 CEATEC 2026 展會上進行,展現了可讓人們遠程執行實體工作的技術。這款本田化身機器人結合了多指手與輔助系統,幫助用戶控制其動作。本田預見該技術的應用範圍包括設備維護、醫療支援、災難應對及太空作業。此次演示突顯了機器人技術面臨的持續挑戰,儘管機器人越來越能在複雜環境中導航,但穩定地操作日常物品依然困難。
本田的人形機械手具備 16 個可動關節,每個關節的連續運動速度可達每秒 180 度。這種運動使其在執行精細操作的同時,仍能保持應對高強度體力任務所需的力量。每個指尖可持續施加高達 50 牛頓的力量。六軸力傳感器測量指尖的力量和扭矩,幫助系統解釋物理互動。手部還集成了 288 個觸覺傳感器通道,分佈於手指和掌心,提供詳細的接觸資訊,幫助操作員更好地控制物體。
本田已對該機構進行超過 450,000 次的耐久性測試,這些測試中包括 24,000 次提起 11 磅重物的循環。工程挑戰不僅僅在於產生一個可信的握合。有效的機械手必須在反覆運動中保持控制,能承受物理壓力,並處理形狀和阻力各異的物體。本田表示,其設計能處理從穿針到擰緊螺絲等各種任務,也能操作剪刀並提起較重的物體,擁有廣泛的潛在用途。
遠程操作的潛在應用
本田的化身概念旨在讓人們能夠從遠處與物理環境互動。操作員可以通過機器人系統操作設備,而無需親自到達工作現場。當專家需要到達偏遠設施或應對緊急情況時,此方法將顯得尤為有用。例如,醫療專家可以在無需實地前往的情況下提供遠程支援。工業維護則是另一個潛在應用場景,技術人員可以在難以接近的區域操作工具,減少將人員送入危險環境的需要。
災難應對和太空探索同樣面臨類似挑戰。機械手能讓操作員在面臨嚴重風險或人類無法接觸的地點處理物體。本田的廣泛願景圍繞著給人們在工作地點上更大的自由。其化身技術旨在讓用戶能夠在不受旅行和地點限制的情況下執行實體任務。
機器人技術的挑戰
人形機器人技術在行走和運動方面取得了顯著進展。現代機器人能夠行走、奔跑及執行越來越複雜的動作,但這些能力並不自動轉化為有效的工作。操作引入了一組不同的需求,機器人必須控制接觸力、調整握合,並應對不可預測的物體。本田的關節驅動、觸覺感測和力量測量的結合解決了其中幾個需求。然而,實際的有效性將取決於系統在受控演示之外的表現穩定性。
本田機械手的應用前景與挑戰
本田的新型機械手臂展示了遠程操作技術的潛力,尤其在醫療及工業維護等領域。這種技術不僅能提高工作效率,還能降低人員進入危險環境的風險。然而,機器人技術在實際應用中仍面臨挑戰,包括如何在各種環境中穩定操作及處理不同物體的能力。儘管本田已進行大量測試,但未來的性能穩定性仍需進一步驗證,這對其商業化應用至關重要。