
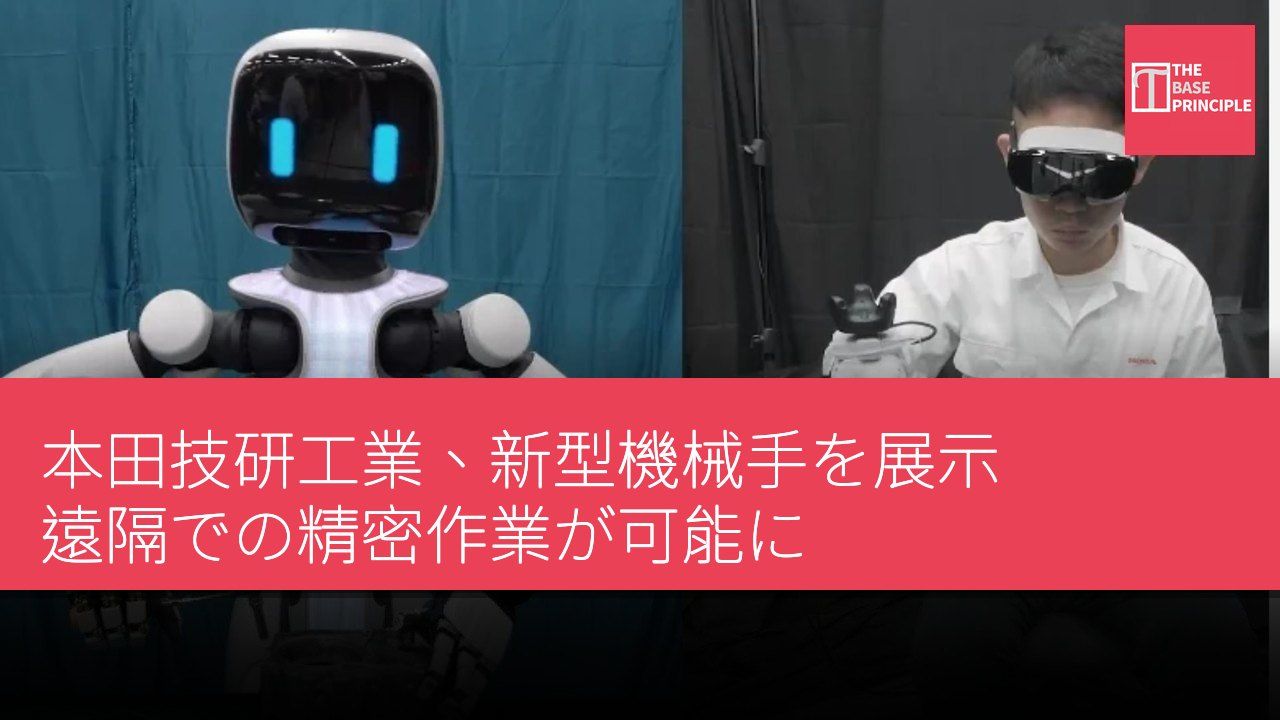
- 本田が新型機械手を展示、遠隔での精密作業が可能。
- 機械手は16個の可動関節を備え、運動速度は毎秒180度に達する。
- 本田は450,000回以上の耐久性試験を実施、安定性を示す。
- 本技術は医療、工業メンテナンス、災害対応など多岐に応用可能。
本田技研工業は、人間と同等の精度と力を必要とするタスクに対応することを目的とした機械手を展示した。今回の展示は日本のCEATEC 2026で行われ、人々が物理的な作業を遠隔で実行できる技術が示された。この本田アバターロボットは、多指ハンドとユーザーの動作制御を補助するシステムを組み合わせている。本田は、本技術の応用範囲として設備メンテナンス、医療支援、災害対応、宇宙作業を想定している。今回のデモンストレーションは、ロボット技術が直面し続ける課題を浮き彫りにした。ロボットが複雑な環境でのナビゲーションをますます得意とする一方で、日常的な物品を安定して操作することは依然として困難である。
本田の人型機械手は16個の可動関節を備え、各関節の連続運動速度は毎秒180度に達する。この運動により、精細な操作を実行しながら、高強度の物理的タスクに対応するために必要な力を維持できる。各指先は最大50ニュートンの力を持続的に発揮可能だ。六軸力センサーが指先の力とトルクを測定し、システムが物理的相互作用を解釈するのを助ける。ハンドにはまた、指と掌に分布する288チャネルの触覚センサーが統合されており、詳細な接触情報を提供し、オペレーターが物体をより適切に制御できるようにしている。
本田はこの機構に対して450,000回以上の耐久性試験を実施しており、その中には11ポンド(約5kg)の重物を持ち上げる24,000サイクルが含まれる。工学的課題は、信頼できる把持を生み出すことだけではない。効果的な機械手は、反復運動中に制御を維持し、物理的ストレスに耐え、形状と抵抗がさまざまな物体を扱う必要がある。本田によれば、その設計は針に糸を通すことからネジ締め、ハサミの操作、重い物体の持ち上げまで多様なタスクを処理でき、幅広い潜在的用途を持つという。
遠隔操作の潜在的応用
本田のアバター概念は、人々が遠隔地から物理環境と相互作用できることを目的としている。オペレーターはロボットシステムを通じて設備を操作でき、作業現場に物理的に赴く必要がない。専門家が遠隔地の施設に到達する必要がある場合や、緊急事態に対応する場合に、このアプローチは特に有用となる。例えば、医療専門家が現地に赴くことなく遠隔支援を提供できる。工業メンテナンスもまた潜在的な応用シナリオであり、技術者がアクセス困難な区域で工具を操作でき、危険な環境に人員を派遣する必要を減らせる。
災害対応と宇宙探査も同様の課題に直面している。機械手により、オペレーターは深刻なリスクにさらされる場所や、人間が立ち入れない場所で物体を扱える。本田の広範なビジョンは、人々に働く場所により大きな自由を与えることにある。同社のアバター技術は、ユーザーが移動や場所の制約を受けずに物理的タスクを実行できることを目指している。
ロボット技術の課題
人型ロボット技術は、歩行と運動の面で著しい進歩を遂げた。現代のロボットは歩行、走行、ますます複雑な動作を実行できるが、これらの能力が自動的に効果的な作業につながるわけではない。操作には別の要件が導入される。ロボットは接触力を制御し、把持を調整し、予測不能な物体に対応しなければならない。本田の関節駆動、触覚センシング、力測定の組み合わせはいくつかの要件に対応している。しかし、実際の有効性は、システムが制御されたデモンストレーションの外でどれだけ安定して性能を発揮できるかにかかっている。
本田機械手の応用展望と課題
本田の新型機械手は、遠隔操作技術の可能性を示しており、特に医療および工業メンテナンス分野での活用が期待される。この技術は作業効率を高めるだけでなく、危険な環境への人員投入リスクを低減できる。しかし、ロボット技術は実用化において依然として課題に直面しており、多様な環境での安定した操作や、さまざまな物体を扱う能力が挙げられる。本田は大量の試験を実施しているものの、今後の性能安定性についてはさらなる検証が必要であり、これは商用化応用にとって極めて重要である。