
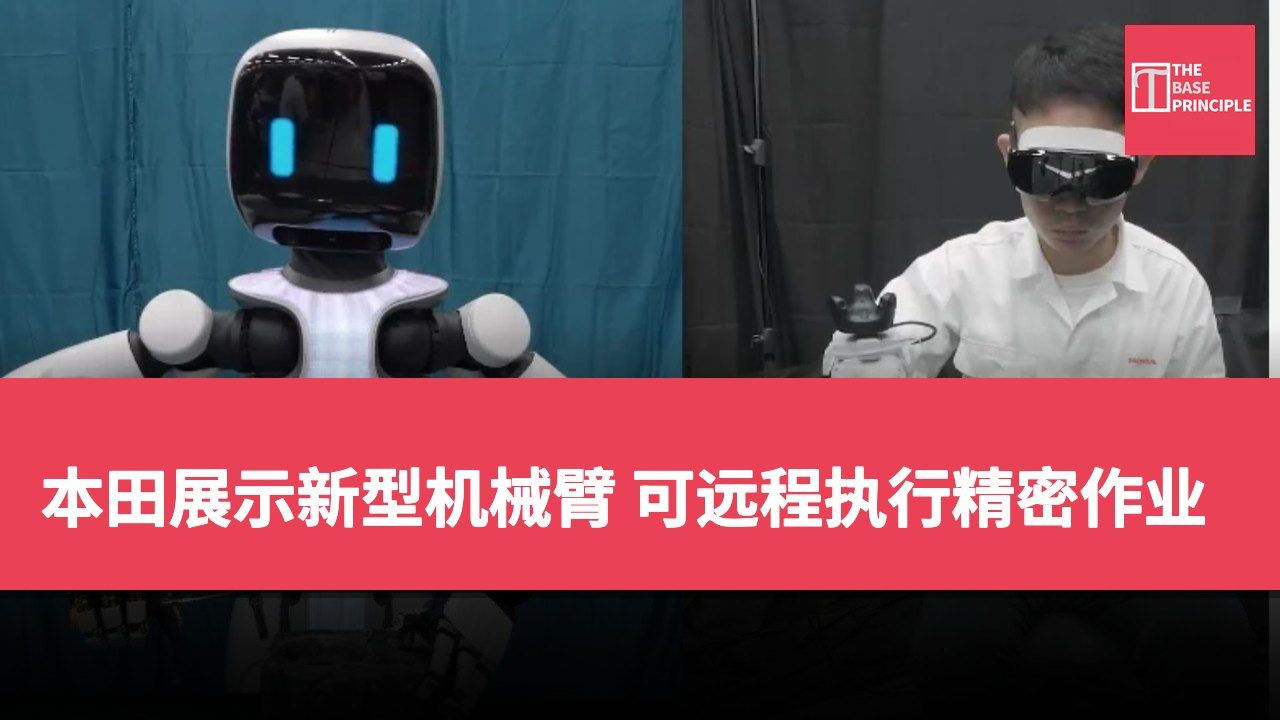
- 本田展示新型机械手,能远程执行精密作业。
- 机械手具备 16 个可动关节,运动速度可达每秒 180 度。
- 本田已进行超过 450,000 次耐久性测试,显示其稳定性。
- 该技术可应用于医疗、工业维护及灾难应对等多个领域。
本田技研工业展示了一款旨在应对需要类似人类精确度和力量的任务的机械手。此次展示在日本 CEATEC 2026 展会上进行,展示了可让人们远程执行实体工作的技术。这款本田化身机器人结合了多指手与辅助系统,帮助用户控制其动作。本田预见到该技术的应用范围包括设备维护、医疗支持、灾难应对及太空作业。此次演示凸显了机器人技术面临的持续挑战:尽管机器人越来越能在复杂环境中导航,但稳定地操作日常物品依然困难。
本田的人形机械手具备 16 个可动关节,每个关节的连续运动速度可达每秒 180 度。这种运动使其在执行精细操作的同时,仍能保持应对高强度体力任务所需的力量。每个指尖可持续施加高达 50 牛顿的力量。六轴力传感器测量指尖的力量和扭矩,帮助系统解释物理交互。手部还集成了 288 个触觉传感器通道,分布于手指和掌心,提供详细的接触信息,帮助操作员更好地控制物体。
本田已对该机构进行超过 450,000 次的耐久性测试,这些测试中包括 24,000 次提起 11 磅重物的循环。工程挑战不仅仅在于产生一个可信的抓握。有效的机械手必须在反复运动中保持控制,能承受物理压力,并处理形状和阻力各异的物体。本田表示,其设计能处理从穿针到拧紧螺丝等各种任务,也能操作剪刀并提起较重的物体,拥有广泛的潜在用途。
远程操作的潜在应用
本田的化身概念旨在让人们能够从远处与物理环境互动。操作员可以通过机器人系统操作设备,而无需亲自到达工作现场。当专家需要到达偏远设施或应对紧急情况时,此方法将显得尤为有用。例如,医疗专家可以在无需实地前往的情况下提供远程支持。工业维护则是另一个潜在应用场景,技术人员可以在难以接近的区域操作工具,减少将人员送入危险环境的需要。
灾难应对和太空探索同样面临类似挑战。机械手能让操作员在面临严重风险或人类无法接触的地点处理物体。本田的广泛愿景围绕让人们在工作地点上拥有更大的自由。其化身技术旨在让用户能够在不受旅行和地点限制的情况下执行实体任务。
机器人技术的挑战
人形机器人技术在行走和运动方面取得了显著进展。现代机器人能够行走、奔跑及执行越来越复杂的动作,但这些能力并不自动转化为有效的工作。操作带来了一系列不同的需求,机器人必须控制接触力、调整抓握,并应对不可预测的物体。本田的关节驱动、触觉传感和力量测量的结合满足了其中几项需求。然而,实际有效性将取决于系统在受控演示之外的性能稳定性。
本田机械手的应用前景与挑战
本田的新型机械臂展示了远程操作技术的潜力,尤其在医疗及工业维护等领域。这种技术不仅能提高工作效率,还能降低人员进入危险环境的风险。然而,机器人技术在实际应用中仍面临挑战,包括如何在各种环境中稳定操作及处理不同物体的能力。尽管本田已进行大量测试,但未来的性能稳定性仍需进一步验证,这对其商业化应用至关重要。