
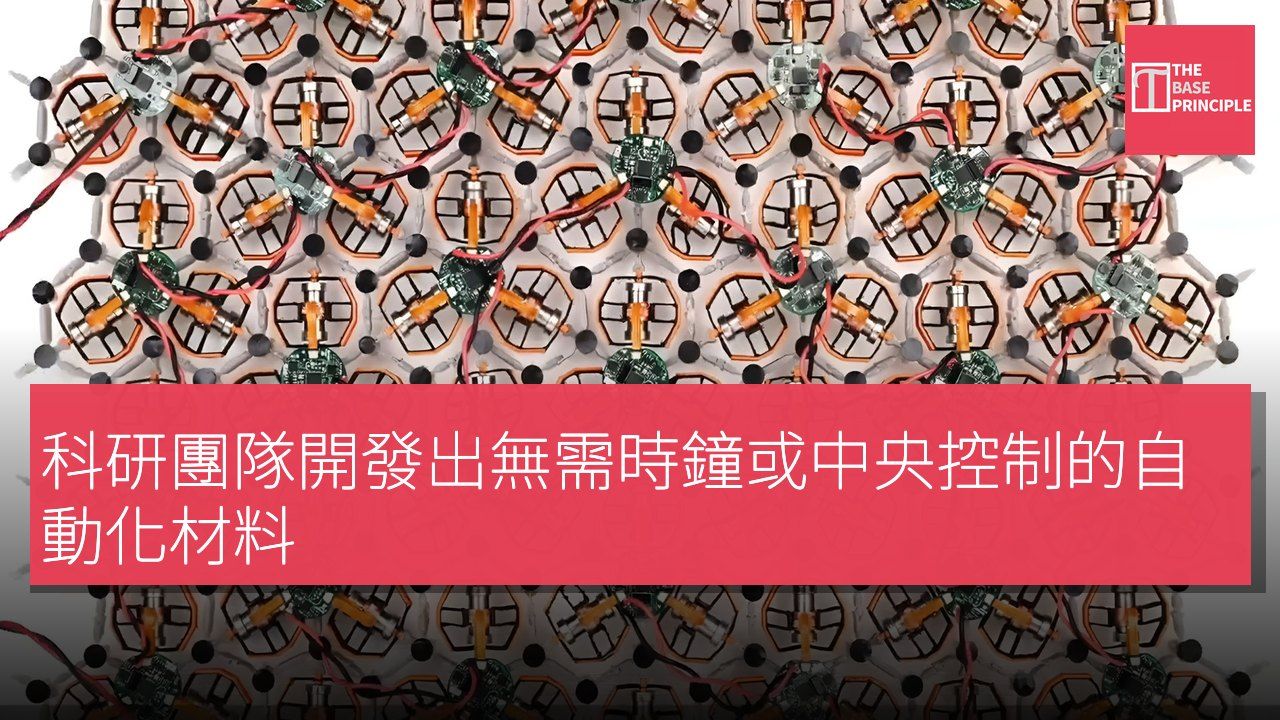
- 研究人員開發的材料能同步37個單元的運動,無需外部信號。
- 這些材料結合彈性結構、傳感器及執行器,實現協調運動。
- 實驗顯示,集體模式能在隨機擾動下保持穩定。
- 未來材料可能在不同運動模式間切換,但尚未展示實用應用。
研究人員開發了一種機械材料,能夠同步 37 個連接單元的運動,將細微的震動轉化為協調的節奏,而無需外部定時信號。這個國際團隊建構了一個包含 37 個主動單元的二維蜂窩結構,以及一個有 24 個馬達單元的獨立彈性環。這兩個結構通過其組件之間的相互作用發展出重複的運動模式。研究人員將這種行為描述為一種時間結晶的形式,系統在時間中發展出重複的模式。與傳統晶體的原子結構在空間中重複不同,這些實驗材料同樣顯示出隨時間有組織的運動。
此項工作涉及來自阿姆斯特丹、萊登、伯明翰及其他歐洲機構的研究人員,最終可幫助工程師開發能夠改變形狀和協調運動的機械材料,而無需依賴中央控制器。
材料的自發組織特性
震動合併為節奏,這種實驗材料結合了彈性結構、傳感器、電子元件及執行器。執行器將電能轉化為物理運動,使得各個組件能夠移動並影響其鄰近單元。研究人員設計的相互作用為非對稱的,這意味著當一個組件影響另一個時,第二個組件不一定會產生相等的回應。這種差異被證明是重要的。在蜂窩結構中,單個單元最初以約 30 赫茲的頻率振盪,即每秒 30 次。隨著時間推移,這些震動合併為更大的模式,具有更長的波長和週期,直到整個結構共同運動。
研究人員將這一過程稱為「波粗化」。系統通過內置於材料中的相互作用發展出有組織的節奏,而無需外部信號來同步每個組件。 團隊還測試了一個包含 24 個馬達單元的環形結構。較高頻率的變形模式最初出現在環周圍,隨後逐漸合併為更大的運動。最終,該環穩定在較慢的重複循環中。實驗顯示,集體模式能夠在隨機擾動的情況下保持穩定。研究人員還利用數學建模來檢查有序運動隨著系統規模增大而表現出的行為。
未來應用的潛力
這些發現暗示了一種可能的方式來建造機械結構,通過其物理設計協調運動,而不是對每個組件發出指令。 「我們的研究提供了一個引人注目的自發組織的例子——細微的震動自我組織,直到整個材料以協調的方式運動,」來自伯明翰大學的共同首席作者 Jack Binysh 表示。這些實驗結構包含了 100 多個傳感器和執行器,還有 3D 打印零件及自定義構建的洛倫茨執行器,利用電磁力產生機械運動。
研究人員設想未來的材料能夠在不同的穩定運動模式之間切換。這些結構最終可能在不需要為每個功能設置獨立機械繫統的情況下改變形狀或向不同方向運動。然而,實驗展示的是協調的振盪,而不是能夠執行多種實際任務的機器人。研究人員尚未展示控制不同運動模式之間的切換以進行有用的機器人操作。團隊計劃研究能夠支持更複雜運動的三維結構,包括彎曲、扭轉和剪切。這些研究成果已發表在《自然》期刊上。
無需中央控制的自動化材料的潛力
這項研究展示了機械材料的自發組織能力,能夠在無需中央控制的情況下協調運動。這對於未來工程設計具有重要意義,因為它可以減少對複雜控制系統的依賴,從而簡化機械結構的設計與製造過程。儘管目前的實驗主要集中在協調振盪上,但未來可能的多功能應用將為各種工業和機器人技術開闢新方向。研究人員的進一步探索有望實現更複雜的運動模式,推動自動化材料的發展。