
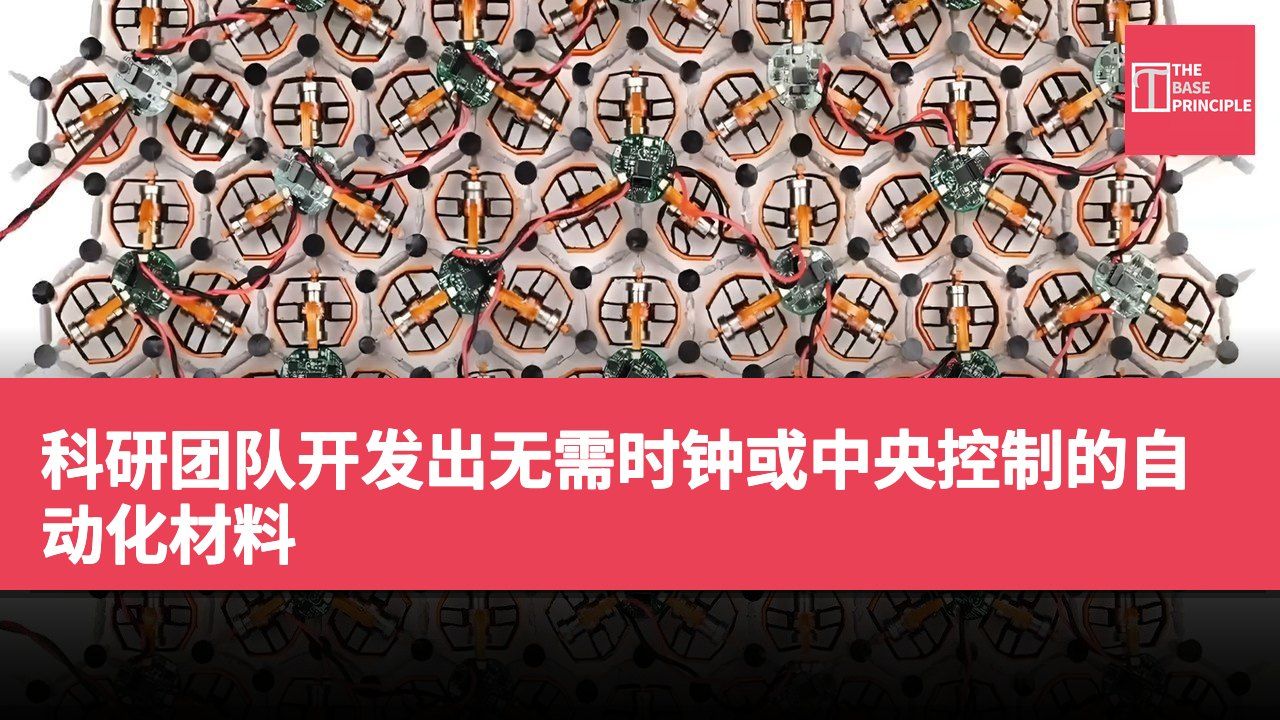
- 研究人员开发的材料能同步37个单元的运动,无需外部信号。
- 这些材料结合弹性结构、传感器及执行器,实现协调运动。
- 实验显示,集体模式能在随机扰动下保持稳定。
- 未来材料可能在不同运动模式间切换,但尚未展示实用应用。
此项工作涉及来自阿姆斯特丹、莱顿、伯明翰及其他欧洲机构的研究人员,最终可帮助工程师开发能够改变形状和协调运动的机械材料,而无需依赖中央控制器。
材料的自发组织特性
振动合并为节奏,这种实验材料结合了弹性结构、传感器、电子元件及执行器。执行器将电能转化为物理运动,使得各个组件能够移动并影响其邻近单元。研究人员设计的相互作用为非对称的,这意味着当一个组件影响另一个时,第二个组件不一定会产生相等的回应。这种差异被证明是重要的。在蜂窝结构中,单个单元最初以约 30 赫兹的频率振荡,即每秒 30 次。随着时间推移,这些振动合并为更大的模式,具有更长的波长和周期,直到整个结构共同运动。研究人员将这一过程称为“波粗化”。系统通过内置于材料中的相互作用发展出有组织的节奏,而无需外部信号来同步每个组件。 团队还测试了一个包含 24 个马达单元的环形结构。较高频率的变形模式最初出现在环周围,随后逐渐合并为更大的运动。最终,该环稳定在较慢的重复循环中。实验显示,集体模式能够在随机扰动的情况下保持稳定。研究人员还利用数学建模来检查有序运动随着系统规模增大而表现出的行为。
未来应用的潜力
这些发现暗示了一种可能的方式来建造机械结构,通过其物理设计协调运动,而不是对每个组件发出指令。 “我们的研究提供了一个引人注目的自发组织的例子——细微的振动自我组织,直到整个材料以协调的方式运动,”来自伯明翰大学的共同第一作者 Jack Binysh 表示。这些实验结构包含了 100 多个传感器和执行器,还有 3D 打印零件及自定义构建的洛伦兹执行器,利用电磁力产生机械运动。
研究人员设想未来的材料能够在不同的稳定运动模式之间切换。这些结构最终可能在不需要为每个功能设置独立机械系统的情况下改变形状或向不同方向运动。然而,实验展示的是协调的振荡,而不是能够执行多种实际任务的机器人。研究人员尚未展示控制不同运动模式之间的切换以进行有用的机器人操作。团队计划研究能够支持更复杂运动的三维结构,包括弯曲、扭转和剪切。这些研究成果已发表在《自然》期刊上。
无需中央控制的自动化材料的潜力
这项研究展示了机械材料的自发组织能力,能够在无需中央控制的情况下协调运动。这对于未来工程设计具有重要意义,因为它可以减少对复杂控制系统的依赖,从而简化机械结构的设计与制造过程。尽管目前的实验主要集中在协调振荡上,但未来可能的多功能应用将为各种工业和机器人技术开辟新方向。研究人员的进一步探索有望实现更复杂的运动模式,推动自动化材料的发展。