
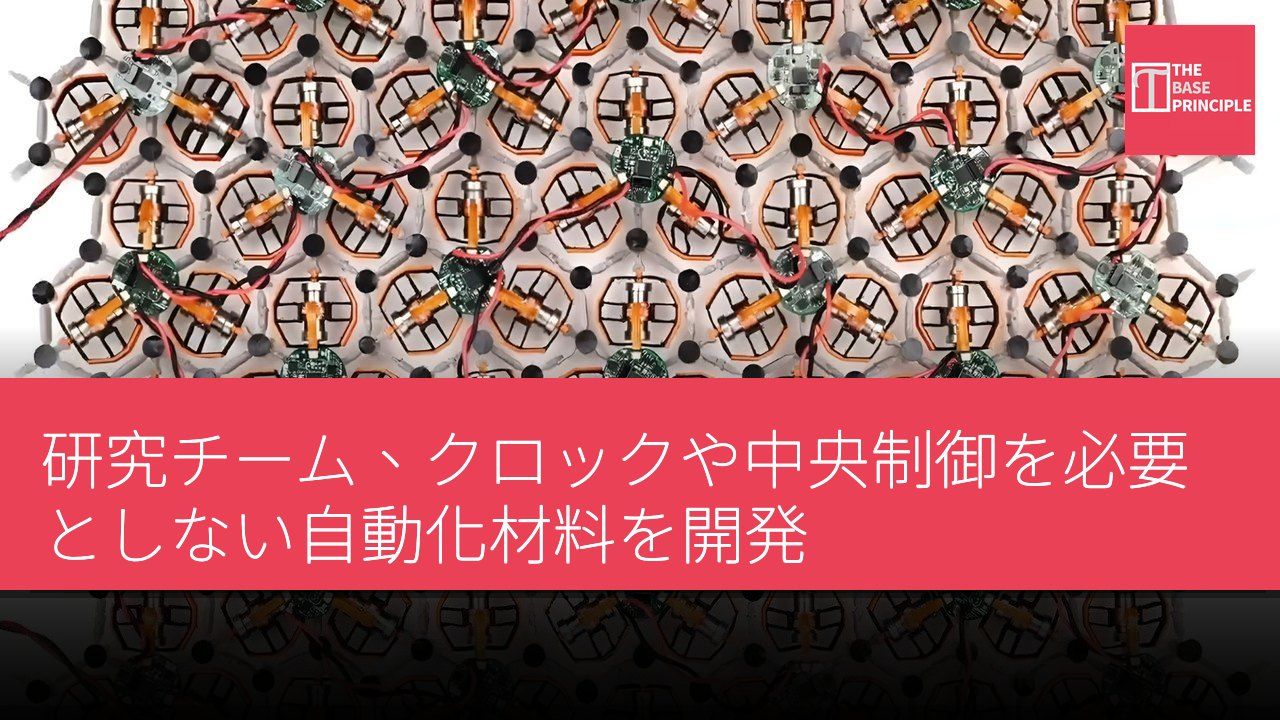
- 研究者たちが開発した材料は37個のユニットの運動を同期させ、外部信号を必要としない。
- これらの材料は弾性構造、センサー、アクチュエーターを組み合わせ、協調運動を実現する。
- 実験では、集団パターンがランダムな擾乱下でも安定を保つことが示された。
- 将来的には材料が異なる運動モード間で切り替え可能になる可能性があるが、実用的な応用はまだ示されていない。
この研究には、アムステルダム、ライデン、バーミンガム、およびその他のヨーロッパ機関の研究者たちが関わっており、最終的にはエンジニアが、中央コントローラーに依存することなく形状を変化させ協調運動が可能な機械材料を開発するのに役立つ可能性がある。
材料の自発的組織化特性
振動がリズムへと合併する。この実験材料は、弾性構造、センサー、電子部品、アクチュエーターを組み合わせている。アクチュエーターは電気エネルギーを物理的運動に変換し、各コンポーネントが移動して隣接ユニットに影響を与えられるようにしている。研究者たちが設計した相互作用は非対称であり、つまりあるコンポーネントが別のコンポーネントに影響を与えるとき、後者が必ずしも等しい応答を返すとは限らない。この差異が重要であることが証明された。ハニカム構造では、個々のユニットが最初約30ヘルツ、すなわち毎秒30回の周波数で振動していた。時間の経過とともに、これらの振動がより長い波長と周期を持つより大きなパターンへと合併し、最終的に構造全体が一体となって運動するようになった。研究者たちはこのプロセスを「波の粗化」と呼んでいる。システムは材料に内蔵された相互作用を通じて組織化されたリズムを発展させ、各コンポーネントを同期させる外部信号を必要としない。 チームはまた、24個のモーターユニットを含むリング構造もテストした。より高い周波数の変形モードが最初にリング周辺に現れ、その後徐々により大きな運動へと合併した。最終的に、リングはより遅い反復サイクルで安定した。実験では、集団パターンがランダムな擾乱の下でも安定を保てることが示された。研究者たちはまた、数学的モデリングを用いて、システム規模が拡大するにつれて秩序だった運動が示す振る舞いを調べた。
将来応用の可能性
これらの発見は、各コンポーネントに指令を出すのではなく、物理設計を通じて運動を協調させる機械構造を構築する可能性のある方法を示唆している。 「我々の研究は、微細な振動が自己組織化し、素材全体が協調的な様式で運動するまでになる、自発的組織化の顕著な例を提供するものだ」と、バーミンガム大学の共同筆頭著者であるJack Binysh氏は述べている。これらの実験構造には、100個以上のセンサーとアクチュエーター、3Dプリント部品、および電磁力を利用して機械的運動を生成するカスタム構築のローレンツアクチュエーターが含まれている。
研究者たちは、将来の材料が異なる安定した運動モード間で切り替え可能になることを想定している。これらの構造は最終的に、各機能のために独立した機械システムを設置することなく、形状を変えたり異なる方向へ移動したりできるようになるかもしれない。しかし、実験で示されたのは協調的な振動であり、複数の実際的タスクを実行できるロボットではない。研究者たちは、有用なロボット操作のために異なる運動モード間の切り替えを制御することをまだ示していない。チームは、曲げ、ねじり、せん断を含むより複雑な運動をサポートできる三次元構造の研究を計画している。これらの研究成果は『Nature』誌に掲載された。
中央制御を必要としない自動化材料の可能性
この研究は、中央制御を必要とせずに運動を協調させる機械材料の自発的組織化能力を示している。これは将来の工学設計において重要な意義を持つ。なぜなら、複雑な制御システムへの依存を減らし、それによって機械構造の設計および製造プロセスを簡素化できるからだ。現在の実験は主に協調振動に焦点を当てているが、将来的な多機能応用は、さまざまな産業およびロボット技術に新たな方向性を開くだろう。研究者たちのさらなる探求により、より複雑な運動パターンの実現が期待され、自動化材料の発展を推進することになる。