
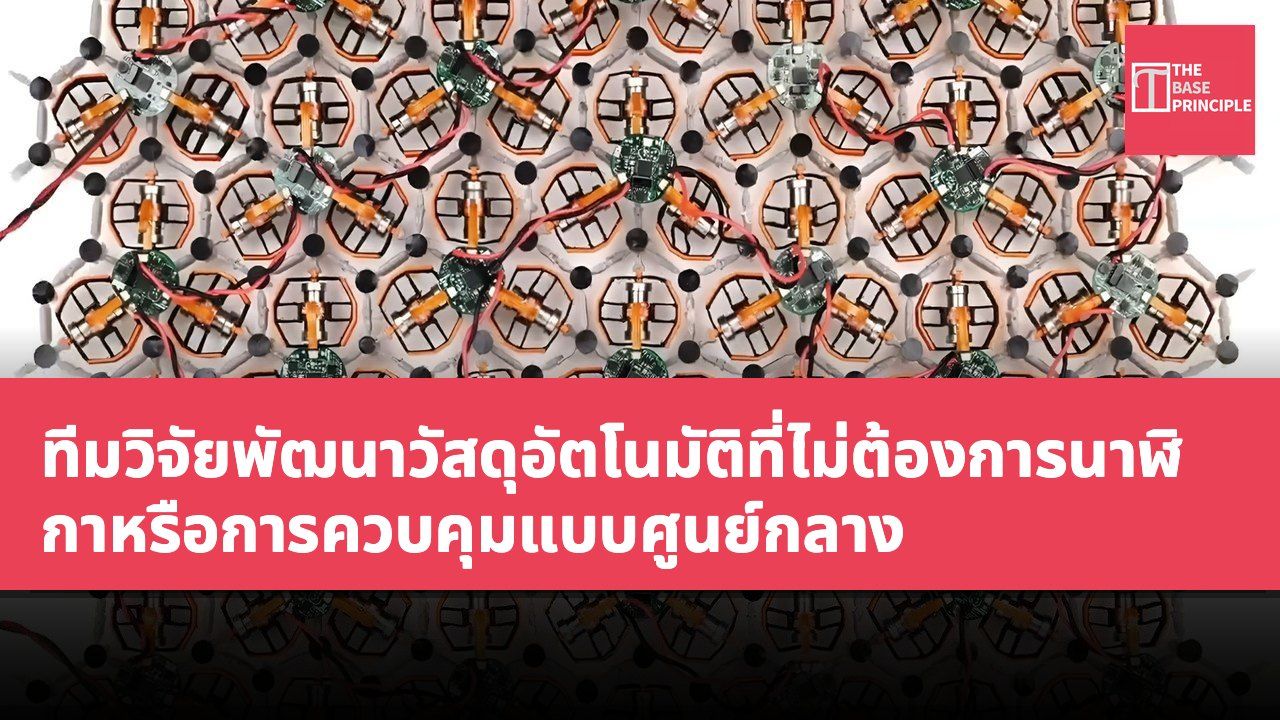
- วัสดุที่นักวิจัยพัฒนาสามารถซิงโครไนซ์การเคลื่อนไหวของ 37 หน่วยได้ โดยไม่ต้องการสัญญาณภายนอก
- วัสดุเหล่านี้รวมโครงสร้างยืดหยุ่น ตัวตรวจจับ และตัวทำงาน เพื่อให้เกิดการเคลื่อนไหวที่ประสานงานกัน
- การทดลองแสดงให้เห็นว่ารูปแบบร่วมกันสามารถคงความมั่นคงภายใต้การรบกวนแบบสุ่มได้
- วัสดุในอนาคตอาจสามารถสลับระหว่างโหมดการเคลื่อนไหวที่ต่างกันได้ แต่ยังไม่ได้แสดงการประยุกต์ใช้งานจริง
งานวิจัยนี้มีส่วนร่วมจากนักวิจัยที่มาจากอัมสเตอร์ดัม ไลเดน บิร์มิงแฮม และสถาบันอื่นๆ ในยุโรป ซึ่งในที่สุดอาจช่วยให้วิศวกรพัฒนาวัสดุกลไกที่สามารถเปลี่ยนรูปร่างและประสานการเคลื่อนไหวได้ โดยไม่ต้องพึ่งพาตัวควบคุมศูนย์กลาง
ลักษณะการจัดระเบียบตัวเองของวัสดุ
การสั่นสะเทือนรวมตัวกลายเป็นจังหวะ วัสดุทดลองชนิดนี้รวมโครงสร้างยืดหยุ่น ตัวตรวจจับ องค์ประกอบอิเล็กทรอนิกส์ และตัวทำงานไว้ด้วยกัน ตัวทำงานแปลงพลังงานไฟฟ้าเป็นการเคลื่อนไหวทางกายภาพ ทำให้องค์ประกอบแต่ละชิ้นสามารถเคลื่อนไหวและมีอิทธิพลต่อหน่วยข้างเคียงได้ นักวิจัยออกแบบการมีปฏิสัมพันธ์ให้เป็นแบบไม่สมมาตร หมายความว่าเมื่อองค์ประกอบหนึ่งมีอิทธิพลต่ออีกชิ้นหนึ่ง องค์ประกอบชิ้นที่สองไม่จำเป็นต้องตอบสนองกลับอย่างเท่าเทียม ความแตกต่างนี้พบว่ามีความสำคัญ ในโครงสร้างรูปทรงหอยผึ้ง หน่วยเดี่ยวๆ เริ่มต้นสั่นสะเทือนที่ความถี่ประมาณ 30 เฮิรตซ์ คือ 30 ครั้งต่อวินาที ตามเวลาผ่านไป การสั่นสะเทือนเหล่านี้รวมตัวกลายเป็นรูปแบบที่ใหญ่ขึ้น ซึ่งมีความยาวคลื่นและรอบที่ยาวขึ้น จนกระทั่งโครงสร้างทั้งหมดเคลื่อนไหวร่วมกันนักวิจัยเรียกกระบวนการนี้ว่า "การขรุขระของคลื่น" (wave coarsening) ระบบพัฒนาจังหวะที่มีระเบียบผ่านการมีปฏิสัมพันธ์ที่ฝังอยู่ในวัสดุ โดยไม่ต้องการสัญญาณภายนอกเพื่อซิงโครไนซ์แต่ละองค์ประกอบ ทีมยังได้ทดสอบโครงสร้างวงแหวนที่ประกอบด้วยหน่วยมอเตอร์ 24 หน่วย รูปแบบการดัดตัวที่มีความถี่สูงกว่าปรากฏขึ้นรอบวงแหวนก่อน แล้วค่อยๆ รวมตัวกลายเป็นการเคลื่อนไหวที่ใหญ่ขึ้น ในที่สุด วงแหวนคงตัวอยู่ในวงจรซ้ำที่ช้าลง การทดลองแสดงให้เห็นว่ารูปแบบทั่วไปสามารถคงความมั่นคงภายใต้การรบกวนแบบสุ่มได้ นักวิจัยยังใช้แบบจำลองทางคณิตศาสตร์เพื่อตรวจสอบพฤติกรรมของการเคลื่อนไหวที่มีระเบียบเมื่อขนาดระบบเพิ่มขึ้น
ศักยภาพในการประยุกต์ใช้ในอนาคต
ข้อค้นพบเหล่านี้บ่งชี้ถึงวิธีที่เป็นไปได้ในการสร้างโครงสร้างกลไก โดยประสานการเคลื่อนไหวผ่านการออกแบบทางกายภาพ แทนที่จะสั่งสั่งแต่ละองค์ประกอบ "งานวิจัยของเราให้ตัวอย่างที่น่าสนใจของการจัดระเบียบตัวเอง — การสั่นสะเทือนเล็กน้อยจัดระเบียบตัวเองจนวัสดุทั้งชิ้นเคลื่อนไหวอย่างประสานงานกัน" Jack Binysh ผู้ร่วมเขียนบทความหลักจาก University of Birmingham กล่าว โครงสร้างทดลองเหล่านี้ประกอบด้วยตัวตรวจจับและตัวทำงานมากกว่า 100 ตัว พร้อมกับชิ้นส่วนที่พิมพ์ 3D และตัวทำงาน Lorentz ที่สร้างขึ้นเอง ซึ่งใช้แรงแม่เหล็กไฟฟ้าสร้างการเคลื่อนไหวทางกลศาสตร์
นักวิจัยมองเห็นภาพว่าวัสดุในอนาคตจะสามารถสลับระหว่างรูปแบบการเคลื่อนไหวที่มั่นคงต่างๆ ได้ โครงสร้างเหล่านี้ในที่สุดอาจสามารถเปลี่ยนรูปร่างหรือเคลื่อนที่ไปในทิศทางต่างๆ ได้ โดยไม่ต้องติดตั้งระบบกลไกแยกต่างหากสำหรับแต่ละฟังก์ชัน อย่างไรก็ตาม การทดลองแสดงเพียงการสั่นสะเทือนที่ประสานงานกัน ไม่ใช่หุ่นยนต์ที่สามารถทำงานจริงหลากหลายรูปแบบได้ นักวิจัยยังไม่ได้แสดงการควบคุมการสลับระหว่างโหมดการเคลื่อนไหวที่ต่างกันเพื่อการปฏิบัติการหุ่นยนต์ที่มีประโยชน์ ทีมวางแผนศึกษาโครงสร้างสามมิติที่สามารถรองรับการเคลื่อนไหวที่ซับซ้อนกว่าได้ รวมถึงการงอ การบิด และการเฉือน ผลงานวิจัยเหล่านี้ได้ตีพิมพ์ในวารสาร Nature แล้ว
ศักยภาพของวัสดุอัตโนมัติที่ไม่ต้องการการควบคุมแบบศูนย์กลาง
งานวิจัยนี้แสดงให้เห็นถึงความสามารถในการจัดระเบียบตัวเองของวัสดุกลไก ซึ่งสามารถประสานการเคลื่อนไหวได้โดยไม่ต้องการการควบคุมแบบศูนย์กลาง สิ่งนี้มีความสำคัญต่อการออกแบบวิศวกรรมในอนาคต เนื่องจากสามารถลดการพึ่งพาระบบควบคุมที่ซับซ้อนได้ ทำให้กระบวนการออกแบบและผลิตโครงสร้างกลไกง่ายขึ้น 儘管การทดลองในปัจจุบันเน้นไปที่การสั่นสะเทือนที่ประสานงานกัน แต่การประยุกต์ใช้หลายฟังก์ชันในอนาคตอาจเปิดทิศทางใหม่สำหรับอุตสาหกรรมและเทคโนโลยีหุ่นยนต์หลากหลายรูปแบบ การสำรวจต่อไปของนักวิจัยมี望ให้บรรลุรูปแบบการเคลื่อนไหวที่ซับซ้อนกว่า และขับเคลื่อนการพัฒนาวัสดุอัตโนมัติ