
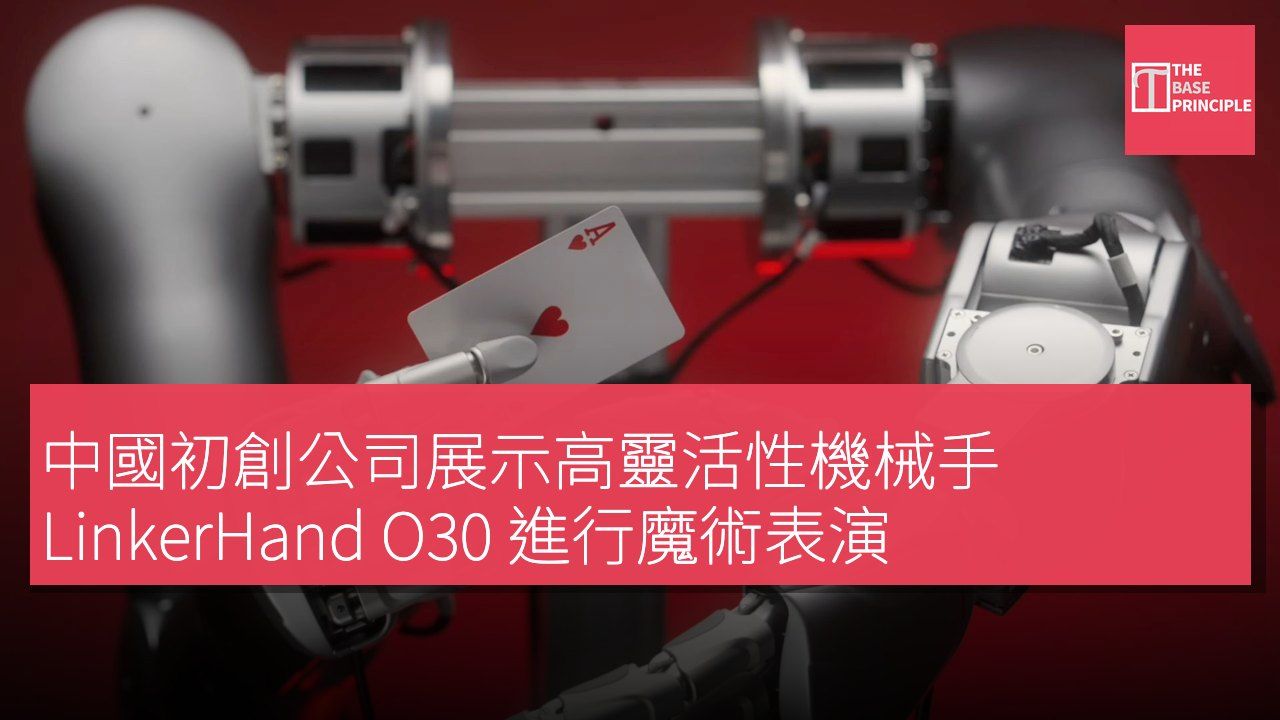
- LinkerHand O30 展示了高靈活性和精確手指動作能力。
- 該機械手可獨立控制 20 個自由度,實現人類動作的模擬。
- O30 適用於進階機器人研究和工業應用的末端執行器。
- 其設計支持高精度製造應用,提升操作靈活性和控制能力。
中國機器人初創公司 LinkerBot 最近展示了其新型機械手 LinkerHand O30 的靈活性,透過教導機械手錶演魔術來展示其精確的手指動作能力。這次展示突顯了 LinkerHand O30 執行協調及精確手指動作的能力。該機械手採用直驅架構,擁有 20 個主動自由度,使其關節能夠獨立控制,從而實現更接近人類的動作。公司成立於 2023 年,已開發出多款具有不同自由度的靈巧機械手,以滿足各種應用需求。
魔術表演展示機械手靈活性
LinkerBot 展示了 LinkerHand O30 的靈活性,透過三個魔術表演進行演示:換牌、從牌中拉出玩具車,以及硬幣消失。該機械手能精確地操控薄牌和小硬幣,協調其獨立控制的手指來執行每一個動作。這些展示突顯了 O30 在執行精細物體處理和快速協調手指動作方面的能力,展現了進行更複雜人類模擬操作所需的精細運動控制。
LinkerHand O30 是一款高自由度的機械手,旨在為人形機器人提供更大的靈活性和獨立控制能力,以執行複雜的操作任務。其直驅架構擁有 20 個主動自由度,能夠獨立控制關節,實現更接近人類的動作。O30 結合了無刷電機和精密傳動系統,以提供高功率密度的同時保持機械手的相對輕量。其重量為 1.6 磅(730 克),設計上便於快速安裝和整合至機器人系統中。
O30 作為工業應用的執行器
LinkerBot 表示,該機械手可作為進階機器人研究和靈巧操作模型訓練的硬件平台,也可作為工業及現實應用的末端執行器。該機械手可透過 CAN 和 CAN FD 連接與其他系統進行通訊,並可接收高達每秒 500 次的控制命令。其可重複移動至一個位置的精確度為 ±0.20 毫米,使其能夠精確處理小型或易損物品。機械手可在約 0.8 秒內完全打開或關閉,並以 24–48 V 的直流電源供電。
LinkerBot 聲稱,O30 的最大負載可達 66 磅(30 公斤)。其拇指可產生高達 24 N 的指尖力量,而四指的側向夾持力達 30 N,五指的抓取力則達 70 N。這些能力旨在使機械手能夠執行不同類型的抓取和操作,而不是依賴於單一固定的抓握方式。O30 的直驅系統設計用於提供精確的閉環位置和扭矩控制。LinkerBot 表示,其無刷電機和螺旋齒輪傳動支持精細運動,以應對精密組裝和處理易損物品等應用。
根據 LinkerBot 的說法,該機械手亦設計為相對快速和持續運行,其最大功耗額定為 150 W,而靜態電流在 24 V 下可低至 0.4 A。拇指和四指具有獨立規定的運動範圍和速度,使機械手能夠在其 20 個主動關節之間執行協調動作。LinkerBot 指出,O30 適用於高精度製造應用,包括電子、汽車和航空航天生產。其獨立關節控制、精確定位、相對輕量及高抓取力的結合,旨在幫助人形機器人執行需要更大靈活性和控制的操作任務。
項目 規格 自由度 20 重量 1.6 磅 (730 克) 最大負載 66 磅 (30 公斤) 拇指指尖力量 24 N 四指側向夾持力 30 N 五指抓取力 70 N 最大功耗 150 W 靜態電流 0.4 A (24 V)
LinkerHand O30 的應用潛力與市場前景
LinkerHand O30 的設計不僅突顯了其在精細物體處理方面的能力,還展示了其在多種應用場景中的潛力。隨著自動化和機器人技術的快速發展,這款機械手的靈活性和高自由度使其成為進階機器人研究和工業應用的理想選擇。特別是在高精度製造領域,O30 能夠提供更大的操作靈活性和精確控制,滿足未來市場對高效能機器人的需求。