
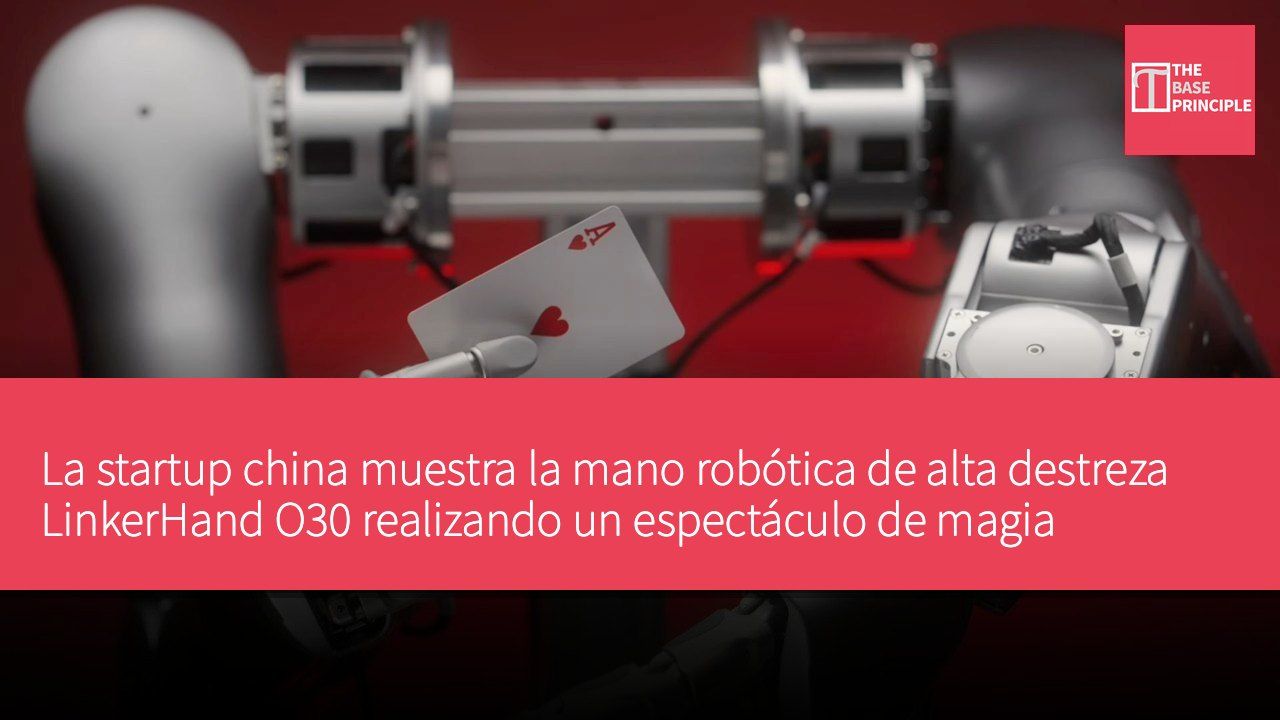
- LinkerHand O30 muestra alta destreza y capacidad de movimientos precisos de los dedos.
- La mano robótica puede controlar de forma independiente 20 grados de libertad, logrando la simulación de movimientos humanos.
- El O30 es adecuado como efector final para investigación avanzada en robótica y aplicaciones industriales.
- Su diseño admite aplicaciones de fabricación de alta precisión, mejorando la destreza operativa y la capacidad de control.
La startup china de robótica LinkerBot mostró recientemente la destreza de su nueva mano robótica LinkerHand O30, enseñándole a realizar trucos de magia para demostrar su capacidad de movimientos precisos de los dedos. Esta demostración destaca la capacidad del LinkerHand O30 para ejecutar movimientos coordinados y precisos de los dedos. La mano robótica adopta una arquitectura de accionamiento directo, con 20 grados de libertad activos, lo que permite el control independiente de sus articulaciones para lograr movimientos más cercanos a los humanos. La empresa, fundada en 2023, ha desarrollado varias manos robóticas hábiles con diferentes grados de libertad para satisfacer diversas necesidades de aplicación.
El espectáculo de magia demuestra la destreza de la mano robótica
LinkerBot demostró la destreza del LinkerHand O30 mediante tres trucos de magia: cambio de cartas, extracción de un coche de juguete de entre las cartas y desaparición de una moneda. La mano robótica puede manipular con precisión cartas finas y monedas pequeñas, coordinando sus dedos de control independiente para ejecutar cada movimiento. Estas demostraciones resaltan la capacidad del O30 para manejar objetos delicados y realizar rápidos movimientos coordinados de los dedos, evidenciando el control motor fino necesario para operaciones de simulación humana más complejas.
El LinkerHand O30 es una mano robótica de alta libertad de grados, diseñada para proporcionar a los robots humanoides mayor destreza y capacidad de control independiente para realizar tareas de manipulación complejas. Su arquitectura de accionamiento directo cuenta con 20 grados de libertad activos, permitiendo el control independiente de las articulaciones para lograr movimientos más cercanos a los humanos. El O30 combina motores sin escobillas y un sistema de transmisión de precisión para ofrecer alta densidad de potencia manteniendo un peso relativamente ligero. Su peso es de 1.6 libras (730 gramos), y su diseño facilita una instalación e integración rápidas en sistemas robóticos.
El O30 como efector final para aplicaciones industriales
LinkerBot indica que la mano robótica puede servir como plataforma de hardware para la investigación avanzada en robótica y el entrenamiento de modelos de manipulación hábil, así como efector final para aplicaciones industriales y del mundo real. La mano robótica puede comunicarse con otros sistemas mediante conexiones CAN y CAN FD, y recibir hasta 500 comandos de control por segundo. Su precisión de repetibilidad al moverse a una posición es de ±0.20 milímetros, lo que le permite manipular con precisión objetos pequeños o frágiles. La mano puede abrirse o cerrarse completamente en aproximadamente 0.8 segundos y se alimenta con corriente continua de 24–48 V.
LinkerBot afirma que la carga máxima del O30 puede alcanzar 66 libras (30 kilogramos). Su pulgar puede generar una fuerza en la punta de hasta 24 N, mientras que la fuerza de pinza lateral de los cuatro dedos alcanza 30 N y la fuerza de agarre de los cinco dedos llega a 70 N. Estas capacidades están destinadas a permitir que la mano robótica realice diferentes tipos de agarre y manipulación, en lugar de depender de un único modo de agarre fijo. El sistema de accionamiento directo del O30 está diseñado para proporcionar un control preciso de posición y par en lazo cerrado. LinkerBot señala que sus motores sin escobillas y la transmisión de engranajes helicoidales respaldan movimientos finos para hacer frente a aplicaciones como el ensamblaje de precisión y la manipulación de objetos frágiles.
Según LinkerBot, la mano robótica también está diseñada para un funcionamiento relativamente rápido y continuo, con una potencia máxima nominal de 150 W y una corriente en reposo que puede ser tan baja como 0.4 A a 24 V. El pulgar y los cuatro dedos disponen de rangos de movimiento y velocidades independientes, lo que permite a la mano ejecutar movimientos coordinados entre sus 20 articulaciones activas. LinkerBot señala que el O30 es adecuado para aplicaciones de fabricación de alta precisión, incluidas la electrónica, la automoción y la producción aeroespacial. La combinación de control independiente de articulaciones, posicionamiento preciso, peso relativamente ligero y alta fuerza de agarre tiene como objetivo ayudar a los robots humanoides a realizar tareas de manipulación que requieren mayor destreza y control.
Ítem Especificación Grados de libertad 20 Peso 1.6 磅 (730 克) Carga máxima 66 磅 (30 公斤) Fuerza en la punta del pulgar 24 N Fuerza de pinza lateral de los cuatro dedos 30 N Fuerza de agarre de los cinco dedos 70 N Potencia máxima 150 W Corriente en reposo 0.4 A (24 V)
Potencial de aplicación y perspectivas de mercado del LinkerHand O30
El diseño del LinkerHand O30 no solo destaca su capacidad para manipular objetos delicados, sino que también muestra su potencial en diversos escenarios de aplicación. Con el rápido desarrollo de la automatización y la robótica, la destreza y los altos grados de libertad de esta mano robótica la convierten en una opción ideal para la investigación avanzada en robótica y las aplicaciones industriales. En particular, en el ámbito de la fabricación de alta precisión, el O30 puede ofrecer mayor flexibilidad operativa y control preciso, satisfaciendo la demanda futura del mercado de robots de alto rendimiento.