
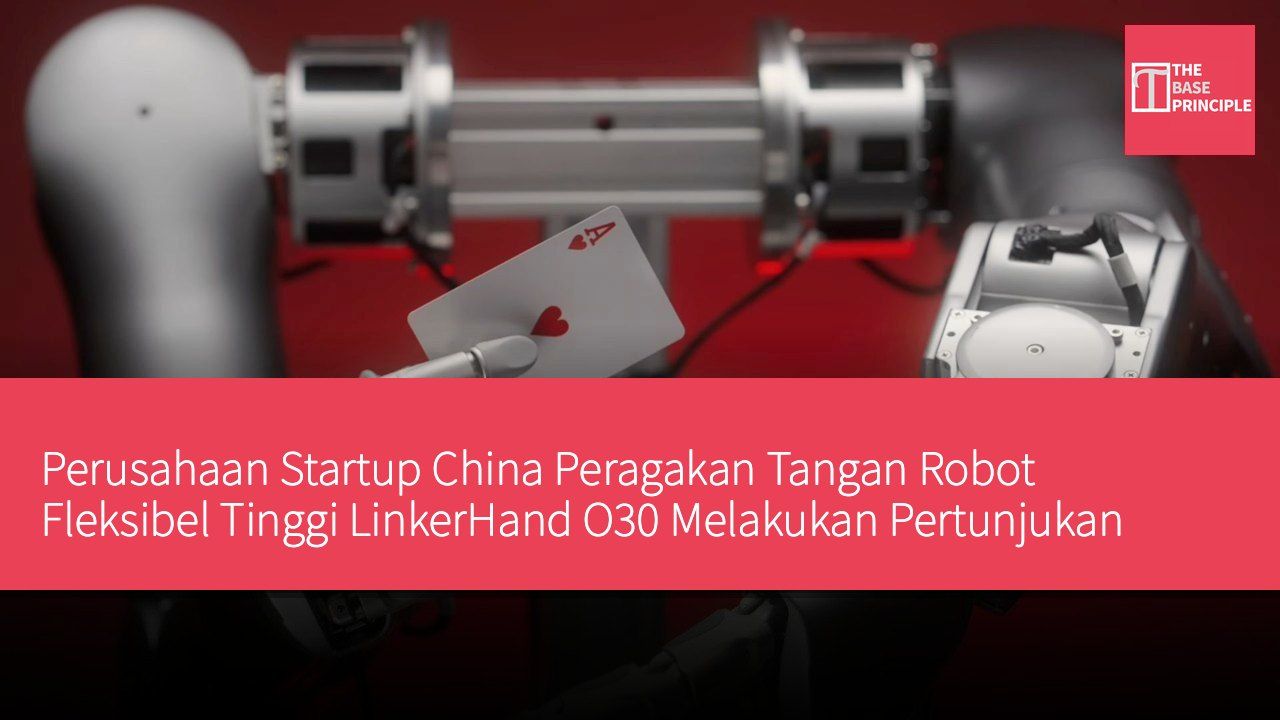
- LinkerHand O30 memamerkan ketangkasan tinggi dan kemampuan gerakan jari yang presisi.
- Tangan robot ini dapat mengontrol 20 derajat kebebasan secara independen, merealisasikan simulasi gerakan manusia.
- O30 cocok untuk penelitian robot lanjutan dan sebagai end-effector untuk aplikasi industri.
- Desainnya mendukung aplikasi manufaktur presisi tinggi, meningkatkan ketangkasan operasi dan kemampuan kontrol.
Perusahaan startup robot China LinkerBot baru-baru ini memamerkan ketangkasan tangan robot barunya, LinkerHand O30, dengan mengajarkan tangan robot itu melakukan sulap untuk mendemonstrasikan kemampuan gerakan jari yang presisi. Demonstrasi ini menyoroti kemampuan LinkerHand O30 mengeksekusi gerakan jari yang terkoordinasi dan presisi. Tangan robot ini mengadopsi arsitektur direct-drive, memiliki 20 derajat kebebasan aktif, memungkinkan sendinya dikontrol secara independen, sehingga merealisasikan gerakan yang lebih mendekati manusia. Perusahaan yang didirikan pada 2023 ini telah mengembangkan beberapa model tangan robot lincah dengan derajat kebebasan yang berbeda untuk memenuhi berbagai kebutuhan aplikasi.
Pertunjukan Sulap Memperlihatkan Ketangkasan Tangan Robot
LinkerBot memamerkan ketangkasan LinkerHand O30 melalui demonstrasi tiga pertunjukan sulap: pergantian kartu, menarik mobil mainan dari dalam kartu, dan penghilangan koin. Tangan robot itu mampu memanipulasi kartu tipis dan koin kecil dengan presisi, mengoordinasikan jari-jari yang dikontrol independennya untuk mengeksekusi setiap gerakan. Demonstrasi ini menyoroti kemampuan O30 dalam penanganan objek halus dan gerakan jari cepat yang terkoordinasi, memamerkan kontrol motor halus yang diperlukan untuk operasi simulasi manusia yang lebih kompleks.
LinkerHand O30 adalah tangan robot berderajat kebebasan tinggi, dirancang untuk memberikan ketangkasan dan kemampuan kontrol independen yang lebih besar bagi robot humanoid guna mengeksekusi tugas manipulasi yang kompleks. Arsitektur direct-drive-nya memiliki 20 derajat kebebasan aktif, mampu mengontrol sendi secara independen, merealisasikan gerakan yang lebih mendekati manusia. O30 menggabungkan motor brushless dan sistem transmisi presisi untuk menyediakan kepadatan daya tinggi sambil menjaga tangan robot tetap relatif ringan. Beratnya 1.6 pon (730 gram), dirancang untuk pemasangan dan integrasi cepat ke dalam sistem robot.
O30 Sebagai Aktuator untuk Aplikasi Industri
LinkerBot menyatakan, tangan robot ini dapat berfungsi sebagai platform perangkat keras untuk penelitian robot lanjutan dan pelatihan model manipulasi lincah, serta sebagai end-effector untuk aplikasi industri dan dunia nyata. Tangan robot dapat berkomunikasi dengan sistem lain melalui koneksi CAN dan CAN FD, serta dapat menerima perintah kontrol hingga 500 kali per detik. Presisi pengulangan posisi mencapai ±0.20 milimeter, memungkinkan penanganan presisi pada barang-barang kecil atau rapuh. Tangan robot dapat terbuka atau tertutup penuh dalam sekitar 0.8 detik, dan dipasok daya oleh arus searah 24–48 V.
LinkerBot mengklaim, beban maksimum O30 mencapai 66 pon (30 kilogram). Ibu jarinya dapat menghasilkan gaya ujung jari hingga 24 N, gaya cengkeram lateral empat jari mencapai 30 N, dan gaya cengkeram lima jari mencapai 70 N. Kemampuan ini bertujuan agar tangan robot dapat mengeksekusi berbagai jenis cengkeram dan manipulasi, bukan mengandalkan satu cara cengkeram tetap. Sistem direct-drive O30 dirancang untuk menyediakan kontrol posisi dan torsi closed-loop yang presisi. LinkerBot menyatakan, motor brushless dan transmisi gear helical-nya mendukung gerakan halus untuk mengatasi aplikasi seperti perakitan presisi dan penanganan barang rapuh.
Menurut LinkerBot, tangan robot ini juga dirancang untuk operasi yang relatif cepat dan berkelanjutan, dengan konsumsi daya maksimum bernilai 150 W, sedangkan arus statis dapat turun hingga 0.4 A pada 24 V. Ibu jari dan empat jari memiliki rentang gerak dan kecepatan yang ditetapkan secara independen, memungkinkan tangan robot mengeksekusi gerakan terkoordinasi di antara 20 sendi aktfnya. LinkerBot menegaskan, O30 cocok untuk aplikasi manufaktur presisi tinggi, termasuk produksi elektronik, otomotif, dan antariksa. Gabungan kontrol sendi independen, penempatan presisi, bobot relatif ringan, dan gaya cengkeram tinggi bertujuan membantu robot humanoid mengeksekusi tugas manipulasi yang membutuhkan ketangkasan dan kontrol yang lebih besar.
Item Spesifikasi Derajat Kebebasan 20 Berat 1.6 pon (730 gram) Beban Maksimum 66 pon (30 kilogram) Gaya Ujung Jari Ibu Jari 24 N Gaya Cengkeram Lateral Empat Jari 30 N Gaya Cengkeram Lima Jari 70 N Konsumsi Daya Maksimum 150 W Arus Statis 0.4 A (24 V)
Potensi Aplikasi dan Prospek Pasar LinkerHand O30
Desain LinkerHand O30 tidak hanya menyoroti kemampuannya dalam penanganan objek halus, tetapi juga memamerkan potensinya dalam berbagai skenario aplikasi. Seiring perkembangan cepat teknologi otomatisasi dan robot, ketangkasan dan derajat kebebasan tinggi tangan robot ini menjadikannya pilihan ideal untuk penelitian robot lanjutan dan aplikasi industri. Khususnya di bidang manufaktur presisi tinggi, O30 mampu menyediakan fleksibilitas operasi dan kontrol presisi yang lebih besar, memenuhi kebutuhan pasar masa depan akan robot berkinerja tinggi.