
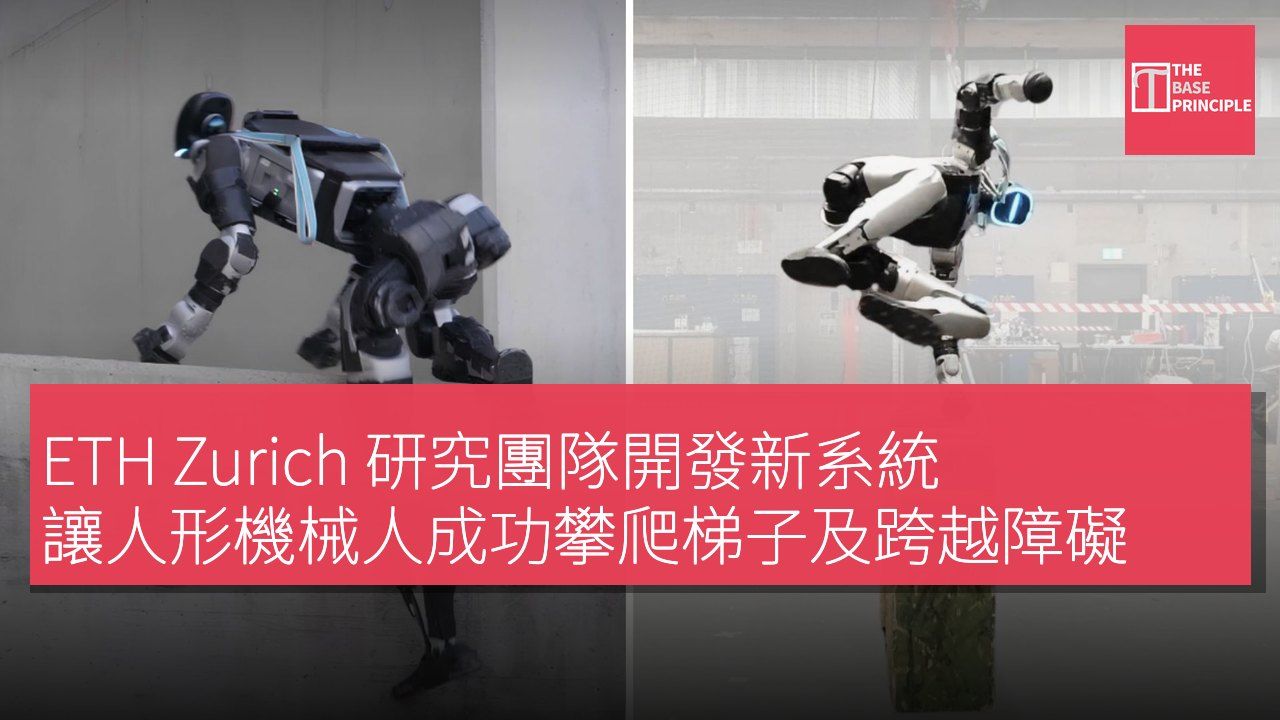
- 新系統讓人形機器人能攀爬梯子和跨越障礙物。
- 技術稱為基於注意力的接觸規劃(ACP),可調整動作。
- 系統結合強化學習和動作模仿,提升機器人控制能力。
- 模擬中,該系統的成功率顯著高於傳統方法。
蘇黎世聯邦理工學院(ETH Zurich)及其合作夥伴開發了一種控制方法,使人形機器人能夠使用單一學習策略攀爬梯子、跨越障礙物及從跌倒中恢復。該系統在 Unitree 的 G1 人形機器人上進行了展示,顯示出一種方法如何支持多種具挑戰性的動作。該方法專注於規劃與環境的接觸,而非預先指定每一個動作。在模擬中,這一方法在八個障礙賽道上達到了比比較方法更高的成功率,突顯了其改善人形機器人機動性的潛力。
新系統的技術特點
新系統允許人形機器人攀爬梯子、跨越障礙物、穿過狹窄空間並從跌倒中恢復,使用單一的學習策略。這項技術稱為基於注意力的接觸規劃(Attention-based Contact Planning,簡稱 ACP),幫助機器人決定在周圍環境中放置手、腳、膝蓋、肘部和骨盆的位置。該系統在 Unitree 的 G1 人形機器人上進行了測試,演示了接觸規劃和強化學習如何幫助機器人根據不同地形調整其動作,而無需遵循預定的動作序列。
ACP 結合了強化學習和動作模仿,以應對全身機器人控制的挑戰。強化學習使機器人能夠通過重複嘗試和反饋進行改進,而動作模仿則教導它們遵循記錄的動作。然而,強化學習在複雜協調方面可能會遇到困難,而基於模仿的系統則可能難以適應不熟悉的障礙物。研究團隊表示,與其生成完整的身體動作序列,ACP 預測周圍地形上的合適接觸點。然後,另一個控制器協調機器人的關節以達到這些點。
例如,在攀爬梯子時,機器人必須識別適合其手和腳的梯級。其控制器然後協調其手臂、腿部和軀幹在這些點之間移動,同時保持支撐。這一方法使機器人能夠在不遵循固定攀爬序列的情況下調整其動作。接觸規劃器使用基於注意力的神經網絡來處理地形資訊、機器人的內部狀態和用戶提供的目標。其輸入包括關節位置、關節速度和身體方向。系統為九個身體部位規劃接觸,包括兩隻手、兩個肘部、兩個膝蓋、兩隻腳和骨盆。
這使得機器人能夠在單獨行走不足以提供支撐時,利用上半身進行支撐。
系統的運作與訓練過程
研究人員還開發了一個基於 LiDAR 的映射系統,將傳感器測量值轉換為局部高度圖並估算其可靠性。這有助於機器人識別狹窄的表面,例如梯級,這些表面可能會被忽略。該系統在 Jetson Orin NX 計算機上運行,能夠在 30 毫秒內處理 20,000 點的 LiDAR 掃描,以 10 Hz 的頻率更新掃描。研究人員表示,訓練分為三個階段。首先,整體控制器學習使用 13.2 分鐘的經過調整的人類動作數據來執行接觸計劃。
接著,研究人員共同訓練接觸規劃器和控制器。最後,強化學習幫助系統適應超出原始演示的程序生成環境。
成功的嘗試提供了額外的訓練示例。在部署期間,機器人不需要參考動作。它使用板載觀察和指定目標來規劃接觸並生成動作。實際演示顯示 G1 能夠攀爬梯子和樓梯、跨越石塊、爬行、越過障礙物及在跌倒後恢復。該系統在八個複合障礙賽道的模擬中達到了平均成功率 92.5%,而 MGMT 基線(動作生成和跟蹤方法)的成功率為 58.8%。這些數據代表模擬性能,而非真實世界的成功率。
研究人員指出,該系統目前專注於基於地形的交互和朝向目標的局部運動。涉及頭頂接觸、懸掛和操作的任務則需要更先進的三維感知技術。
項目 規格 成功率(模擬) 92.5% MGMT 基線成功率 58.8% 人類動作數據 13.2 分鐘
人形機器人技術的突破與挑戰
ETH Zurich 的研究團隊開發的基於注意力的接觸規劃系統,顯示出人形機器人在複雜環境中的潛力。這項技術不僅能讓機器人攀爬梯子和跨越障礙物,還能在跌倒後恢復,顯示出其靈活性和適應性。儘管模擬成功率高,但實際應用仍需克服多種挑戰,例如在動態環境中進行更精確的三維感知。這些技術的進步將對未來的機器人應用產生深遠影響,尤其是在救援和探索任務中。