
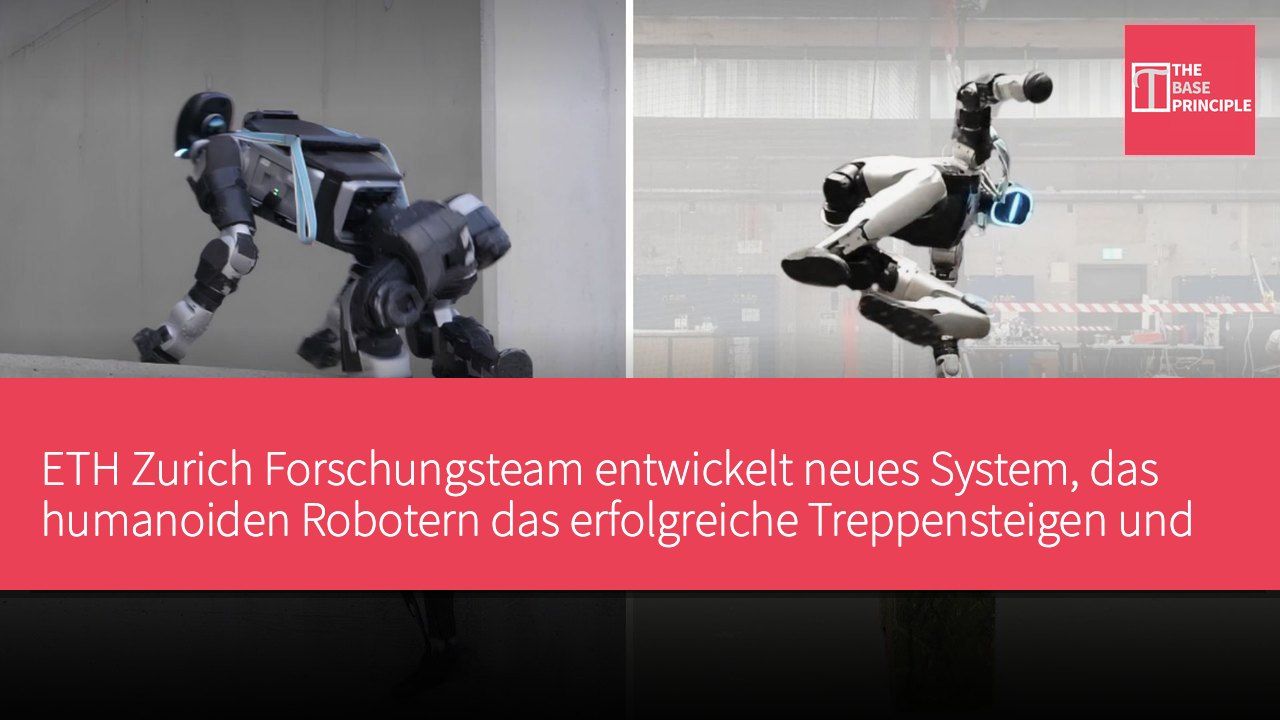
- Das neue System ermöglicht humanoiden Robotern das Treppensteigen und Überwinden von Hindernissen.
- Die Technologie wird als auf Aufmerksamkeit basierende Kontaktplanung (ACP) bezeichnet und ermöglicht anpassbare Bewegungen.
- Das System kombiniert Verstärkungslernen und Bewegungsimitation, um die Steuerungsfähigkeiten des Roboters zu verbessern.
- In Simulationen war die Erfolgsquote des Systems deutlich höher als die traditioneller Methoden.
Die ETH Zurich und ihre Partner haben eine Steuerungsmethode entwickelt, die es humanoiden Robotern ermöglicht, mit einer einzigen Lernstrategie Treppen zu steigen, Hindernisse zu überwinden und sich von Stürzen zu erholen. Das System wurde am humanoiden Roboter G1 von Unitree demonstriert und zeigt, wie eine Methode verschiedene herausfordernde Bewegungen unterstützen kann. Der Ansatz konzentriert sich darauf, den Kontakt mit der Umgebung zu planen, anstatt jede Bewegung im Voraus festzulegen. In Simulationen erreichte dieser Ansatz auf acht Hindernisparcours eine höhere Erfolgsquote als vergleichbare Methoden und hebt das Potenzial zur Verbesserung der Mobilität humanoider Roboter hervor.
Technische Merkmale des neuen Systems
Das neue System ermöglicht humanoiden Robotern das Treppensteigen, Überwinden von Hindernissen, Durchqueren enger Räume und das Erholen von Stürzen, indem es eine einzige Lernstrategie verwendet. Diese Technologie, die als auf Aufmerksamkeit basierende Kontaktplanung (Attention-based Contact Planning, kurz ACP) bezeichnet wird, hilft Robotern dabei, die Positionen ihrer Hände, Füße, Knie, Ellenbogen und des Beckens in der Umgebung zu bestimmen. Das System wurde am humanoiden Roboter G1 von Unitree getestet und demonstriert, wie Kontaktplanung und Verstärkungslernen Robotern helfen, ihre Bewegungen an unterschiedliche Terrains anzupassen, ohne einer festgelegten Bewegungssequenz folgen zu müssen.
ACP kombiniert Verstärkungslernen und Bewegungsimitation, um die Herausforderungen der ganzheitlichen Robotersteuerung zu bewältigen. Verstärkungslernen ermöglicht es Robotern, sich durch wiederholtes Ausprobieren und Feedback zu verbessern, während Bewegungsimitation ihnen beibringt, aufgezeichnete Bewegungen zu folgen. Allerdings kann Verstärkungslernen bei komplexer Koordination auf Schwierigkeiten stoßen, während auf Imitation basierende Systeme möglicherweise Schwierigkeiten haben, sich an unbekannte Hindernisse anzupassen. Das Forschungsteam erklärt, dass ACP, anstatt vollständige Körperbewegungssequenzen zu generieren, geeignete Kontaktpunkte in der Umgebung vorhersagt. Ein weiterer Controller koordiniert dann die Gelenke des Roboters, um diese Punkte zu erreichen.
Beispielsweise muss der Roboter beim Treppensteigen geeignete Stufen für seine Hände und Füße identifizieren. Der Controller koordiniert dann die Bewegungen von Armen, Beinen und Rumpf zwischen diesen Punkten, während er die Unterstützung aufrechterhält. Dieser Ansatz ermöglicht es dem Roboter, seine Bewegungen anzupassen, ohne einer festen Klettersequenz folgen zu müssen. Der Kontaktplaner verwendet ein auf Aufmerksamkeit basierendes neuronales Netzwerk, um Informationen über das Terrain, den internen Zustand des Roboters und die vom Benutzer angegebenen Ziele zu verarbeiten. Die Eingaben umfassen Gelenkpositionen, Gelenkgeschwindigkeiten und die Körperausrichtung. Das System plant Kontakte für neun Körperteile, einschließlich zwei Händen, zwei Ellenbogen, zwei Knien, zwei Füßen und dem Becken.
Dies ermöglicht es dem Roboter, den Oberkörper zur Unterstützung zu nutzen, wenn das alleinige Gehen nicht ausreichend Halt bietet.
Funktionsweise und Trainingsprozess des Systems
Die Forscher entwickelten auch ein auf LiDAR basierendes Kartierungssystem, das Sensormesswerte in lokale Höhenkarten umwandelt und deren Zuverlässigkeit schätzt. Dies hilft dem Roboter, enge Oberflächen wie Stufen zu identifizieren, die möglicherweise übersehen werden. Das System läuft auf einem Jetson Orin NX Computer und kann innerhalb von 30 Millisekunden 20.000 Punkte eines LiDAR-Scans verarbeiten und die Scans mit einer Frequenz von 10 Hz aktualisieren. Die Forscher geben an, dass das Training in drei Phasen unterteilt ist. Zunächst lernt der Gesamtkontroller, Kontaktplanung mit 13,2 Minuten angepasster menschlicher Bewegungsdaten auszuführen.
Anschließend trainieren die Forscher den Kontaktplaner und den Controller gemeinsam. Schließlich hilft das Verstärkungslernen dem System, sich an Umgebungen anzupassen, die über die ursprünglichen Demonstrationen hinausgehen.
Erfolgreiche Versuche liefern zusätzliche Trainingsbeispiele. Während der Bereitstellung benötigt der Roboter keine Referenzbewegungen. Er verwendet Onboard-Beobachtungen und angegebene Ziele, um Kontakte zu planen und Bewegungen zu generieren. Praktische Demonstrationen zeigen, dass der G1 in der Lage ist, Treppen und Stufen zu steigen, Steine zu überwinden, zu kriechen, Hindernisse zu überqueren und sich nach einem Sturz zu erholen. Das System erreichte in Simulationen auf acht komplexen Hindernisparcours eine durchschnittliche Erfolgsquote von 92,5 %, während die Erfolgsquote der MGMT-Baseline (Bewegungsgenerierung und Verfolgungsmethode) bei 58,8 % lag. Diese Daten repräsentieren die Leistung in Simulationen und nicht die Erfolgsquote in der realen Welt.
Die Forscher weisen darauf hin, dass das System derzeit auf terrrainbasierte Interaktionen und lokale Bewegungen in Richtung Ziele fokussiert ist. Aufgaben, die Kopfkontakt, Hängen und Manipulation erfordern, benötigen fortschrittlichere 3D-Wahrnehmungstechnologien.
Element Spezifikation Erfolgsquote (Simulation) 92,5% MGMT-Baseline Erfolgsquote 58,8% Menschliche Bewegungsdaten 13,2 Minuten
Durchbrüche und Herausforderungen in der Technologie humanoider Roboter
Das auf Aufmerksamkeit basierende Kontaktplanungssystem, das vom Forschungsteam der ETH Zurich entwickelt wurde, zeigt das Potenzial humanoider Roboter in komplexen Umgebungen. Diese Technologie ermöglicht es Robotern nicht nur, Treppen zu steigen und Hindernisse zu überwinden, sondern auch sich nach einem Sturz zu erholen, was ihre Flexibilität und Anpassungsfähigkeit demonstriert. Trotz der hohen Erfolgsquote in Simulationen müssen in der praktischen Anwendung noch zahlreiche Herausforderungen überwunden werden, wie beispielsweise die präzisere 3D-Wahrnehmung in dynamischen Umgebungen. Diese technologischen Fortschritte werden weitreichende Auswirkungen auf zukünftige Roboteranwendungen haben, insbesondere in Rettungs- und Erkundungsmissionen.