
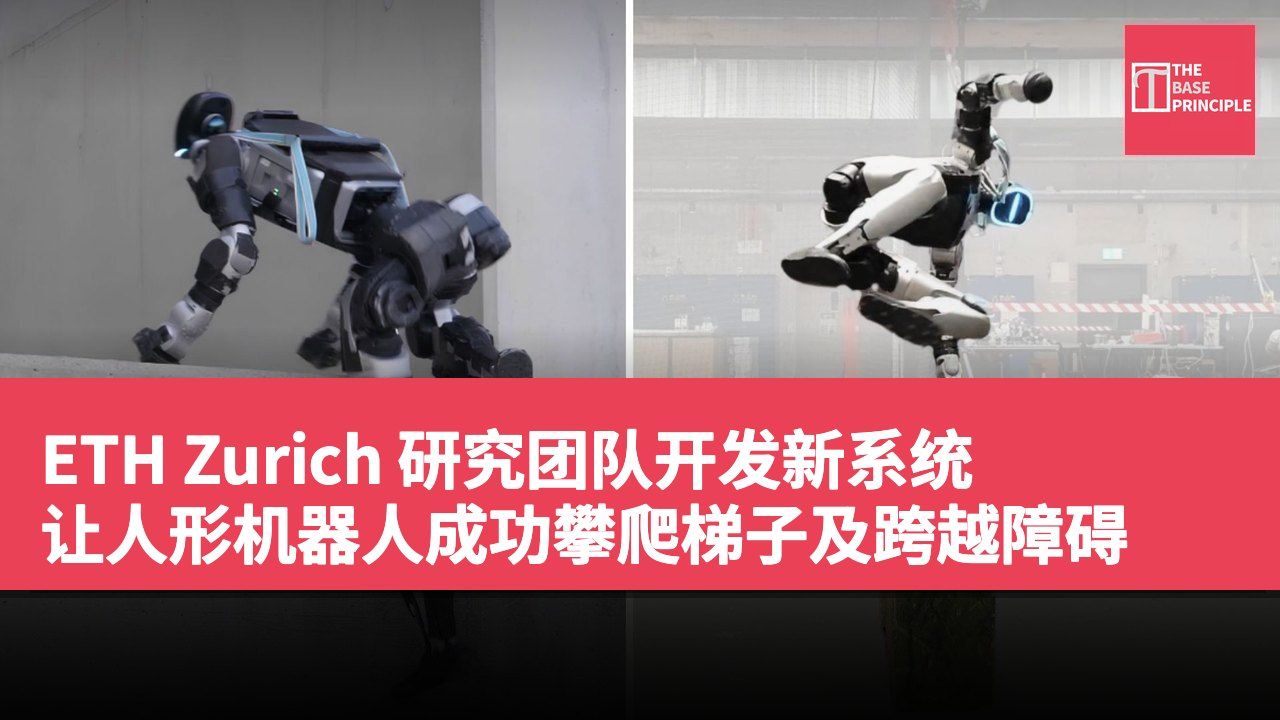
- 新系统让人形机器人能攀爬梯子和跨越障碍物。
- 技术称为基于注意力的接触规划(ACP),可调整动作。
- 系统结合强化学习和动作模仿,提升机器人控制能力。
- 模拟中,该系统的成功率显著高于传统方法。
苏黎世联邦理工学院(ETH Zurich)及其合作伙伴开发了一种控制方法,使人形机器人能够使用单一学习策略攀爬梯子、跨越障碍物及从跌倒中恢复。该系统在 Unitree 的 G1 人形机器人上进行了展示,显示出一种方法如何支持多种具挑战性的动作。该方法专注于规划与环境的接触,而非预先指定每一个动作。在模拟中,这一方法在八个障碍赛道上达到了比比较方法更高的成功率,突显了其改善人形机器人机动性的潜力。
新系统的技术特点
新系统允许人形机器人攀爬梯子、跨越障碍物、穿过狭窄空间并从跌倒中恢复,使用单一的学习策略。这项技术称为基于注意力的接触规划(Attention-based Contact Planning,简称 ACP),帮助机器人决定在周围环境中放置手、脚、膝盖、肘部和骨盆的位置。该系统在 Unitree 的 G1 人形机器人上进行了测试,演示了接触规划和强化学习如何帮助机器人根据不同地形调整其动作,而无需遵循预定的动作序列。
ACP 结合了强化学习和动作模仿,以应对全身机器人控制的挑战。强化学习使机器人能够通过重复尝试和反馈进行改进,而动作模仿则教导它们遵循记录的动作。然而,强化学习在复杂协调方面可能会遇到困难,而基于模仿的系统则可能难以适应不熟悉的障碍物。研究团队表示,与其生成完整的身体动作序列,ACP 预测周围地形上的合适接触点。然后,另一个控制器协调机器人的关节以达到这些点。
例如,在攀爬梯子时,机器人必须识别适合其手和脚的梯级。其控制器然后协调其手臂、腿部和躯干在这些点之间移动,同时保持支撑。这一方法使机器人能够在不遵循固定攀爬序列的情况下调整其动作。接触规划器使用基于注意力的神经网络来处理地形信息、机器人的内部状态和用户提供的目标。其输入包括关节位置、关节速度和身体方向。系统为九个身体部位规划接触,包括两只手、两个肘部、两个膝盖、两只脚和骨盆。
这使得机器人能够在单独行走不足以提供支撑时,利用上半身进行支撑。
系统的运作与训练过程
研究人员还开发了一个基于 LiDAR 的映射系统,将传感器测量值转换为局部高度图并估算其可靠性。这有助于机器人识别狭窄的表面,例如梯级,这些表面可能会被忽略。该系统在 Jetson Orin NX 计算机上运行,能够在 30 毫秒内处理 20,000 点的 LiDAR 扫描,以 10 Hz 的频率更新扫描。研究人员表示,训练分为三个阶段。首先,整体控制器学习使用 13.2 分钟的经过调整的人类动作数据来执行接触计划。
接着,研究人员共同训练接触规划器和控制器。最后,强化学习帮助系统适应超出原始演示的程序生成环境。
成功的尝试提供了额外的训练示例。在部署期间,机器人不需要参考动作。它使用板载观察和指定目标来规划接触并生成动作。实际演示显示 G1 能够攀爬梯子和楼梯、跨越石块、爬行、越过障碍物及在跌倒后恢复。该系统在八个复杂障碍赛道的模拟中达到了平均成功率 92.5%,而 MGMT 基线(动作生成和跟踪方法)的成功率为 58.8%。这些数据代表模拟性能,而非真实世界的成功率。
研究人员指出,该系统目前专注于基于地形的交互和朝向目标的局部运动。涉及头顶接触、悬挂和操作的任务则需要更先进的三维感知技术。
项目 规格 成功率(模拟) 92.5% MGMT 基线成功率 58.8% 人类动作数据 13.2 分钟
人形机器人技术的突破与挑战
ETH Zurich 的研究团队开发的基于注意力的接触规划系统,显示出人形机器人在复杂环境中的潜力。这项技术不仅能让机器人攀爬梯子和跨越障碍物,还能在跌倒后恢复,显示出其灵活性和适应性。尽管模拟成功率高,但实际应用仍需克服多种挑战,例如在动态环境中进行更精确的三维感知。这些技术的进步将对未来的机器人应用产生深远影响,尤其是在救援和探索任务中。