
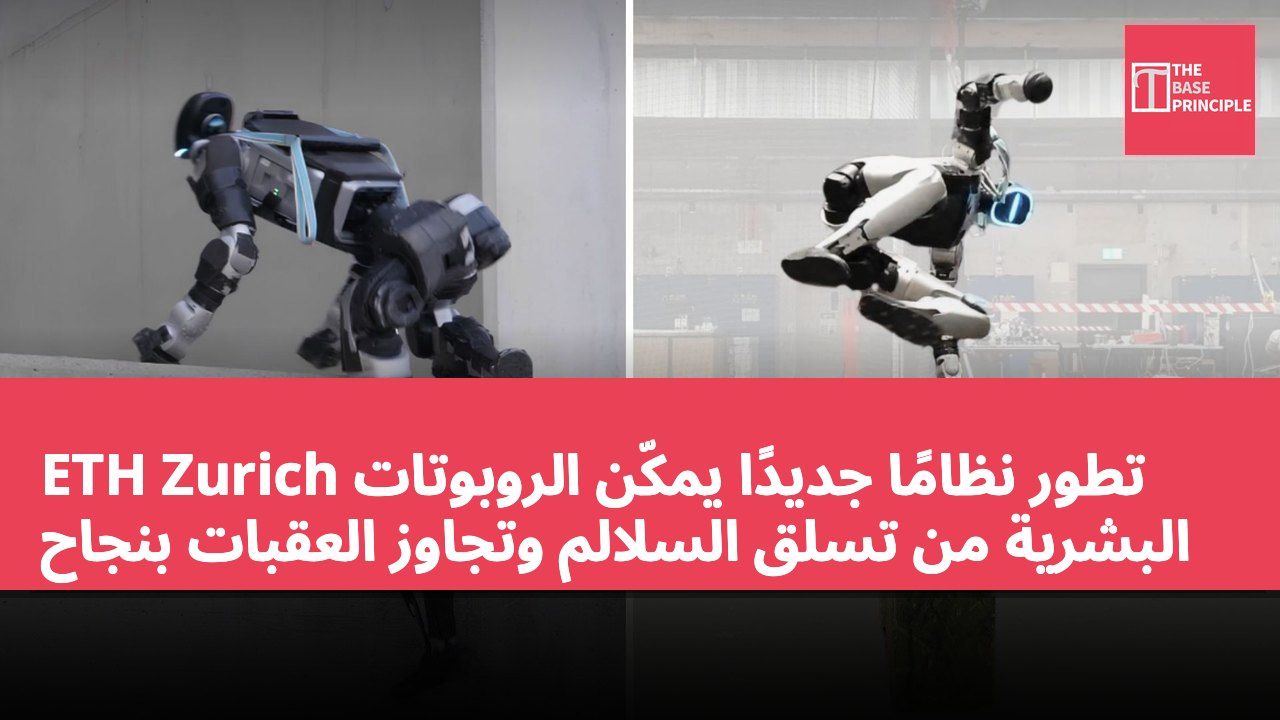
- النظام الجديد يمكّن الروبوتات البشرية من تسلق السلالم وتجاوز العقبات.
- التقنية تُعرف باسم تخطيط الاتصال القائم على الانتباه (ACP) وتسمح بتعديل الحركات.
- يجمع النظام بين التعلم المعزز وتقليد الحركة لتحسين قدرة التحكم في الروبوتات.
- في المحاكاة، كانت نسبة نجاح هذا النظام أعلى بكثير من الطرق التقليدية.
طور معهد ETH Zurich وشركاؤه طريقة تحكم تمكّن الروبوتات البشرية من تسلق السلالم وتجاوز العقبات والعودة بعد السقوط باستخدام استراتيجية تعلم واحدة. تم عرض النظام على الروبوت البشري G1 من Unitree، مما يظهر كيفية دعم طريقة واحدة لمجموعة متنوعة من الحركات التحديّة. تركز الطريقة على تخطيط الاتصال مع البيئة بدلاً من تحديد كل حركة مسبقًا. في المحاكاة، حققت هذه الطريقة نسبة نجاح أعلى من الطرق المقارنة في ثمانية مسارات عقبات، مما يبرز إمكانياتها في تحسين حركة الروبوتات البشرية.
الخصائص التقنية للنظام الجديد
يسمح النظام الجديد للروبوتات البشرية بتسلق السلالم وتجاوز العقبات والمرور عبر المساحات الضيقة والعودة بعد السقوط، باستخدام استراتيجية تعلم واحدة. تُعرف هذه التقنية باسم تخطيط الاتصال القائم على الانتباه (Attention-based Contact Planning، اختصارًا ACP)، وتساعد الروبوتات في تحديد مواقع اليدين والقدمين والركبتين والمرفقين والحوض في البيئة المحيطة. تم اختبار النظام على الروبوت البشري G1 من Unitree، حيث أظهر كيف يمكن لتخطيط الاتصال والتعلم المعزز مساعدة الروبوت في تعديل حركاته وفقًا للتضاريس المختلفة دون الحاجة إلى اتباع تسلسل حركي محدد.
يجمع ACP بين التعلم المعزز وتقليد الحركة لمواجهة تحديات التحكم في الروبوتات الكاملة. يتيح التعلم المعزز للروبوت تحسين أدائه من خلال المحاولة المتكررة والتغذية الراجعة، بينما يُعلم تقليد الحركة الروبوتات اتباع الحركات المسجلة. ومع ذلك، قد يواجه التعلم المعزز صعوبات في التنسيق المعقد، بينما قد يكون من الصعب على الأنظمة القائمة على التقليد التكيف مع العقبات غير المألوفة. أفاد فريق البحث أنه بدلاً من توليد تسلسل كامل من الحركات الجسدية، يتنبأ ACP بنقاط الاتصال المناسبة على التضاريس المحيطة. بعد ذلك، يقوم جهاز تحكم آخر بتنسيق مفاصل الروبوت للوصول إلى هذه النقاط.
على سبيل المثال، عند تسلق السلم، يجب على الروبوت التعرف على الدرجات المناسبة ليديه وقدميه. يقوم جهاز التحكم بعد ذلك بتنسيق حركة ذراعيه وساقيه وجذعه بين هذه النقاط مع الحفاظ على الدعم. تتيح هذه الطريقة للروبوت تعديل حركاته دون اتباع تسلسل تسلق ثابت. يستخدم مخطط الاتصال شبكة عصبية قائمة على الانتباه لمعالجة معلومات التضاريس، والحالة الداخلية للروبوت، والأهداف المحددة من قبل المستخدم. تشمل المدخلات مواقع المفاصل، وسرعة المفاصل، واتجاه الجسم. يقوم النظام بتخطيط الاتصال لتسعة أجزاء من الجسم، بما في ذلك يدين، وركبتين، ومرفقين، وساقين، والحوض.
هذا يمكّن الروبوت من استخدام الجزء العلوي من جسمه للدعم عندما لا يكون المشي بمفرده كافيًا.
تشغيل النظام وعملية التدريب
طور الباحثون أيضًا نظام رسم خرائط يعتمد على LiDAR، يقوم بتحويل قياسات المستشعرات إلى خرائط ارتفاع محلية وتقدير موثوقيتها. يساعد هذا النظام الروبوت في التعرف على الأسطح الضيقة، مثل الدرجات، التي قد يتم تجاهلها. يعمل النظام على جهاز الكمبيوتر Jetson Orin NX، وقادر على معالجة 20,000 نقطة من مسح LiDAR في 30 مللي ثانية، مع تحديث المسح بمعدل 10 هرتز. أفاد الباحثون أن التدريب مقسم إلى ثلاث مراحل. أولاً، يتعلم جهاز التحكم العام باستخدام بيانات حركة بشرية معدلة لمدة 13.2 دقيقة لتنفيذ تخطيط الاتصال.
بعد ذلك، يقوم الباحثون بتدريب مخطط الاتصال وجهاز التحكم بشكل مشترك. أخيرًا، يساعد التعلم المعزز النظام على التكيف مع بيئات توليد البرامج التي تتجاوز العروض الأصلية.
تقدم المحاولات الناجحة أمثلة تدريب إضافية. خلال فترة النشر، لا يحتاج الروبوت إلى الرجوع إلى الحركات. يستخدم الملاحظات المدمجة والأهداف المحددة لتخطيط الاتصال وتوليد الحركات. تظهر العروض العملية أن G1 قادر على تسلق السلالم والسلالم، وتجاوز الصخور، والزحف، وتجاوز العقبات والعودة بعد السقوط. حقق النظام في محاكاة ثمانية مسارات عقبات مركبة نسبة نجاح متوسطة تبلغ 92.5%، بينما كانت نسبة نجاح قاعدة MGMT (طرق توليد الحركة والتتبع) 58.8%. تمثل هذه البيانات أداء المحاكاة، وليس نسبة النجاح في العالم الحقيقي.
أشار الباحثون إلى أن النظام يركز حاليًا على التفاعلات القائمة على التضاريس والحركة المحلية نحو الأهداف. بينما تتطلب المهام التي تشمل الاتصال العلوي، والتعليق، والتشغيل تقنيات إدراك ثلاثية الأبعاد أكثر تقدمًا.
العنصر المواصفات نسبة النجاح (محاكاة) 92.5% نسبة نجاح قاعدة MGMT 58.8% بيانات الحركة البشرية 13.2 دقيقة
اختراقات وتحديات تقنية الروبوتات البشرية
يظهر نظام تخطيط الاتصال القائم على الانتباه الذي طوره فريق البحث في ETH Zurich إمكانيات الروبوتات البشرية في البيئات المعقدة. لا تتيح هذه التقنية للروبوتات تسلق السلالم وتجاوز العقبات فحسب، بل أيضًا العودة بعد السقوط، مما يظهر مرونتها وقدرتها على التكيف. على الرغم من ارتفاع نسبة النجاح في المحاكاة، إلا أن التطبيق العملي لا يزال يحتاج إلى التغلب على العديد من التحديات، مثل إجراء إدراك ثلاثي الأبعاد أكثر دقة في البيئات الديناميكية. ستؤثر هذه التقدمات التقنية بشكل عميق على تطبيقات الروبوتات المستقبلية، خاصة في مهام الإنقاذ والاستكشاف.