
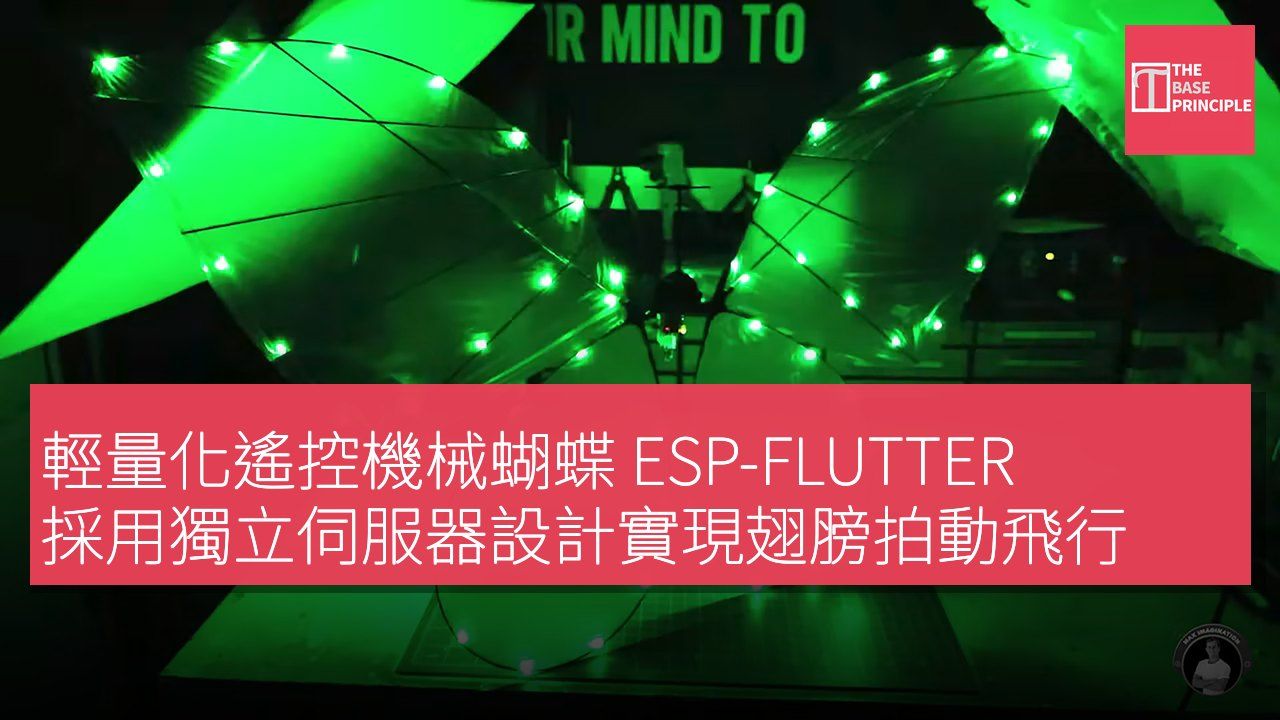
- ESP-FLUTTER 是一款重達 70 克的遙控蝴蝶,採用獨立伺服器設計。
- 該設計使用兩個伺服器提供更多控制,同時保持簡單性。
- 飛行器可透過手機連接 Wi-Fi 進行控制,調整拍動頻率等。
- 目前存在模塊化版本和緊湊版本,均使用易於獲得的零件。
一位名為 Max Imagination 的創作者研製了一款重達 70 克的遙控蝴蝶,該項目名為 ESP-FLUTTER。根據 Hackster 的報導,這款蝴蝶由兩個翅膀拍動飛行,每個翅膀由各自的伺服器驅動,伺服器是一種小型電動機,用於設置角度。翅膀使用來自蔬菜袋的薄塑料,並拉伸於碳纖維框架上,50 顆小型 LED 燈則用於夜間飛行。ESP-FLUTTER 是一種鳥型飛行器,通過拍動翅膀而非螺旋槳來獲得升力和推進力。
獨立伺服器設計的優勢
許多鳥型飛行器使用一個電動機和機械連接來移動兩個翅膀,而這款設計則使用了兩個獨立的伺服器,Hackster 表示這樣能提供更多的控制,同時保持機械結構的簡單性。
一塊名為 Seeed Studio XIAO ESP32C3 的小型開發板負責處理伺服器信號、無線連接、電池監控和 LED 燈。Max Imagination 將固件上傳至 GitHub,並在 Google Drive 上發布了構建文件,以便其他建造者可以從相同設計開始。根據 Hackster 的報導,大多數飛行機器人使用旋轉螺旋槳,這比拍動一對翅膀更為簡單。
由於重量是一個主要考量,整架飛機的重量保持在 70 克,包括電池在內,影片描述中提到。3D 打印的框架使用 PETG 塑料,配備靈活的 TPU 保護裝置以保護伺服器在墜毀時的安全。碳纖維杆提供了翅膀的結構而不增加過多重量。翅膀的膜是來自蔬菜袋的薄塑料,使用靈活的黏合劑固定,輕質的風箏布也是另一個選擇。
Hackster 表示這個設計並未使用任何特殊材料或昂貴的元件。其電力來自一個定製的雙電池鋰聚合物電池組。由於普通的愛好者伺服器速度和功率不足,因此選用了兩個高速伺服器進行拍動。Max Imagination 使用極薄的搪瓷銅線將 50 顆 LED 燈連接在翅膀周圍,每個翅膀增加約 1 克重量。Hackster 提到目前存在兩個版本:一個是由易於獲得的零件組成的模塊化版本,另一個則是圍繞一個定製的四層電路板構建的緊湊版本,該平面板連接電子元件。
智能控制與飛行性能
飛行器的駕駛者可以將手機連接至蝴蝶的 Wi-Fi 網絡,並打開基於瀏覽器的控制頁面。可選的 ExpressLRS 接收器則可以使用標準無線發射器進行飛行。該頁面可調整拍動頻率、轉向反應、伺服器位置以及翅膀運動特徵。正弦波的運動平滑自然,而三角波則可產生更多升力。Max Imagination 發現大約每秒 4 次拍動,即 4 赫茲,能在全油門下運行良好。該創作者的 YouTube 描述中提到最長飛行時間為 1 分 9 秒,飛行距離約 25 米。
這兩個數據均為自我報告,未引用任何外部測試或其他建造者的結果,因此實際性能尚未得到證明。使用 GitHub 文件的建造者的獨立飛行時間將顯示該設計的實用性。Max Imagination 表示將會推出控制設置的影片。
項目 規格 重量 70 克 電池類型 雙電池鋰聚合物 飛行時間 1 分 9 秒 飛行距離 約 25 米
獨特設計如何影響飛行性能
ESP-FLUTTER 的設計突破了傳統鳥型飛行器的限制,利用獨立伺服器提供更靈活的控制,這對於提升飛行性能至關重要。輕量化的材料選擇和簡化的結構設計,使其在保持性能的同時,減少了整體重量,這對於小型飛行器來說是個重要考量。透過手機控制,使用者能夠靈活調整飛行參數,進一步提升了使用體驗。這樣的創新設計不僅吸引了愛好者的注意,也為未來的飛行器設計提供了新的思路。