
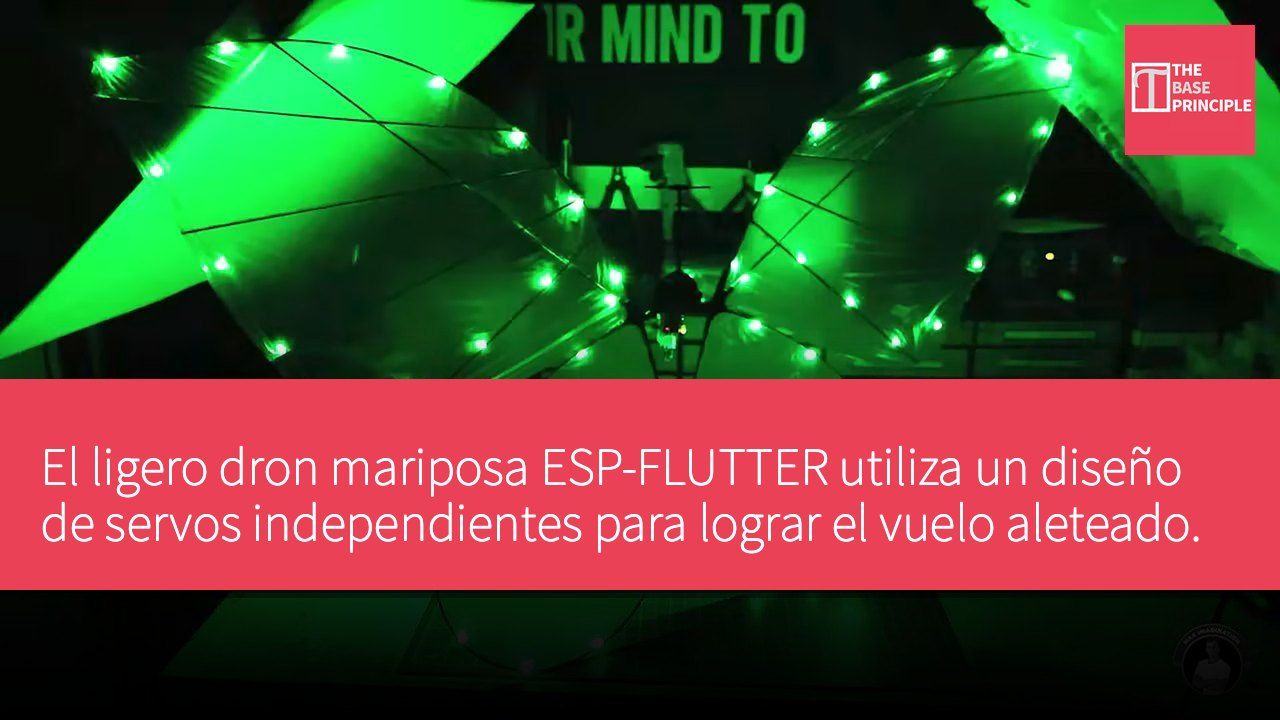
- ESP-FLUTTER es un dron mariposa de control remoto que pesa 70 gramos y utiliza un diseño de servos independientes.
- Este diseño emplea dos servos para ofrecer un mayor control, manteniendo al mismo tiempo la simplicidad.
- El dron se puede controlar a través de una conexión Wi-Fi desde un teléfono móvil, permitiendo ajustar la frecuencia de aleteo, entre otros.
- Actualmente existen versiones modular y compacta, ambas utilizando componentes fácilmente accesibles.
Un creador llamado Max Imagination ha desarrollado un dron mariposa de control remoto que pesa 70 gramos, denominado ESP-FLUTTER. Según un informe de Hackster, esta mariposa vuela aleteando sus dos alas, cada una impulsada por su propio servo, que es un pequeño motor eléctrico utilizado para ajustar ángulos. Las alas están hechas de plástico delgado proveniente de bolsas de verduras, estiradas sobre un marco de fibra de carbono, y 50 pequeñas luces LED se utilizan para el vuelo nocturno. ESP-FLUTTER es un dron tipo ave que genera sustentación y propulsión mediante el aleteo de sus alas en lugar de utilizar hélices.
Ventajas del diseño de servos independientes
Muchos drones tipo ave utilizan un motor y conexiones mecánicas para mover las dos alas, mientras que este diseño emplea dos servos independientes. Hackster indica que esto proporciona un mayor control, manteniendo la simplicidad de la estructura mecánica.
Una pequeña placa de desarrollo llamada Seeed Studio XIAO ESP32C3 se encarga de procesar las señales de los servos, la conexión inalámbrica, el monitoreo de la batería y las luces LED. Max Imagination ha subido el firmware a GitHub y ha publicado los archivos de construcción en Google Drive para que otros constructores puedan comenzar con el mismo diseño. Según Hackster, la mayoría de los drones utilizan hélices rotativas, lo que es más sencillo que aletear un par de alas.
Dado que el peso es una consideración principal, el peso total del dron se mantiene en 70 gramos, incluyendo la batería, como se menciona en la descripción del video. El marco impreso en 3D utiliza plástico PETG y está equipado con un protector flexible de TPU para salvaguardar los servos en caso de un accidente. Las varillas de fibra de carbono proporcionan la estructura de las alas sin añadir peso excesivo. La membrana de las alas es de plástico delgado proveniente de bolsas de verduras, fijada con un adhesivo flexible, y una tela de cometa ligera también es otra opción.
Hackster señala que este diseño no utiliza materiales especiales ni componentes costosos. Su energía proviene de un paquete de baterías de polímero de litio de doble celda personalizado. Debido a que los servos estándar para aficionados no tienen suficiente velocidad y potencia, se eligieron dos servos de alta velocidad para el aleteo. Max Imagination utilizó alambre de cobre esmaltado extremadamente delgado para conectar las 50 luces LED alrededor de las alas, añadiendo aproximadamente 1 gramo de peso a cada ala. Hackster menciona que actualmente hay dos versiones: una modular compuesta de piezas fácilmente accesibles y otra compacta construida alrededor de un circuito impreso de cuatro capas personalizado, que conecta los componentes electrónicos.
Control inteligente y rendimiento de vuelo
El piloto del dron puede conectar su teléfono a la red Wi-Fi de la mariposa y abrir una página de control basada en el navegador. Un receptor opcional ExpressLRS puede volar utilizando un transmisor inalámbrico estándar. Esta página permite ajustar la frecuencia de aleteo, la respuesta de dirección, la posición de los servos y las características de movimiento de las alas. El movimiento sinusoidal es suave y natural, mientras que la onda triangular puede generar más sustentación. Max Imagination descubrió que aproximadamente 4 aleteos por segundo, es decir, 4 Hz, funcionan bien a plena potencia. En la descripción de YouTube del creador se menciona que el tiempo máximo de vuelo es de 1 minuto y 9 segundos, con una distancia de vuelo de aproximadamente 25 metros.
Ambos datos son autoinformados y no citan pruebas externas ni resultados de otros constructores, por lo que el rendimiento real aún no ha sido verificado. Los tiempos de vuelo independientes de los constructores que utilizan los archivos de GitHub mostrarán la viabilidad de este diseño. Max Imagination ha indicado que lanzará un video sobre la configuración de control.
Elemento Especificaciones Peso 70 gramos Tipo de batería Batería de polímero de litio de doble celda Tiempo de vuelo 1 minuto y 9 segundos Distancia de vuelo Aproximadamente 25 metros
Cómo el diseño único afecta el rendimiento de vuelo
El diseño de ESP-FLUTTER rompe las limitaciones de los drones tipo ave tradicionales, utilizando servos independientes para proporcionar un control más flexible, lo cual es crucial para mejorar el rendimiento de vuelo. La elección de materiales ligeros y un diseño estructural simplificado permite reducir el peso total manteniendo el rendimiento, lo que es una consideración importante para los drones pequeños. A través del control por teléfono móvil, los usuarios pueden ajustar los parámetros de vuelo de manera flexible, mejorando aún más la experiencia de uso. Este diseño innovador no solo ha atraído la atención de los entusiastas, sino que también ofrece nuevas ideas para el diseño de drones en el futuro.