
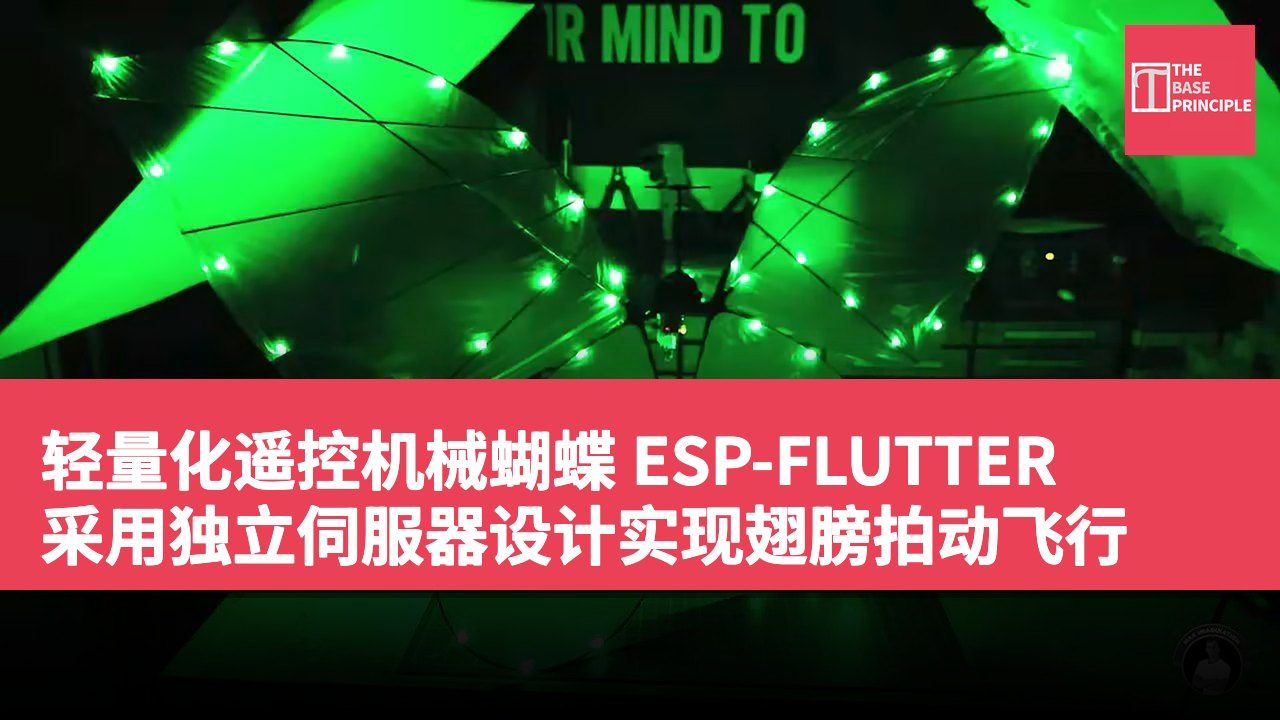
- ESP-FLUTTER 是一款重达 70 克的遥控蝴蝶,采用独立伺服器设计。
- 该设计使用两个伺服器提供更多控制,同时保持简单性。
- 飞行器可通过手机连接 Wi-Fi 进行控制,调整拍动频率等。
- 目前存在模块化版本和紧凑版本,均使用易于获得的零件。
一位名为 Max Imagination 的创作者研制了一款重达 70 克的遥控蝴蝶,该项目名为 ESP-FLUTTER。根据 Hackster 的报道,这款蝴蝶由两个翅膀拍动飞行,每个翅膀由各自的伺服器驱动,伺服器是一种小型电动机,用于设置角度。翅膀使用来自蔬菜袋的薄塑料,并拉伸于碳纤维框架上,50 颗小型 LED 灯则用于夜间飞行。ESP-FLUTTER 是一种鸟型飞行器,通过拍动翅膀而非螺旋桨来获得升力和推进力。
独立伺服器设计的优势
许多鸟型飞行器使用一个电动机和机械连接来移动两个翅膀,而这款设计则使用了两个独立的伺服器,Hackster 表示这样能提供更多的控制,同时保持机械结构的简单性。
一块名为 Seeed Studio XIAO ESP32C3 的小型开发板负责处理伺服器信号、无线连接、电池监控和 LED 灯。Max Imagination 将固件上传至 GitHub,并在 Google Drive 上发布了构建文件,以便其他建造者可以从相同设计开始。根据 Hackster 的报道,大多数飞行机器人使用旋转螺旋桨,这比拍动一对翅膀更为简单。
由于重量是一个主要考量,整架飞机的重量保持在 70 克,包括电池在内,影片描述中提到。3D 打印的框架使用 PETG 塑料,配备灵活的 TPU 保护装置以保护伺服器在坠毁时的安全。碳纤维杆提供了翅膀的结构而不增加过多重量。翅膀的膜是来自蔬菜袋的薄塑料,使用灵活的黏合剂固定,轻质的风筝布也是另一个选择。
Hackster 表示这个设计并未使用任何特殊材料或昂贵的元件。其电力来自一个定制的双电池锂聚合物电池组。由于普通的爱好者伺服器速度和功率不足,因此选用了两个高速伺服器进行拍动。Max Imagination 使用极薄的搪瓷铜线将 50 颗 LED 灯连接在翅膀周围,每个翅膀增加约 1 克重量。Hackster 提到目前存在两个版本:一个是由易于获得的零件组成的模块化版本,另一个则是围绕一个定制的四层电路板构建的紧凑版本,该平面板连接电子元件。
智能控制与飞行性能
飞行器的驾驶者可以将手机连接至蝴蝶的 Wi-Fi 网络,并打开基于浏览器的控制页面。可选的 ExpressLRS 接收器则可以使用标准无线发射器进行飞行。该页面可调整拍动频率、转向反应、伺服器位置以及翅膀运动特征。正弦波的运动平滑自然,而三角波则可产生更多升力。Max Imagination 发现大约每秒 4 次拍动,即 4 赫兹,能在全油门下运行良好。该创作者的 YouTube 描述中提到最长飞行时间为 1 分 9 秒,飞行距离约 25 米。
这两个数据均为自我报告,未引用任何外部测试或其他建造者的结果,因此实际性能尚未得到证明。使用 GitHub 文件的建造者的独立飞行时间将显示该设计的实用性。Max Imagination 表示将会推出控制设置的影片。
项目 规格 重量 70 克 电池类型 双电池锂聚合物 飞行时间 1 分 9 秒 飞行距离 约 25 米
独特设计如何影响飞行性能
ESP-FLUTTER 的设计突破了传统鸟型飞行器的限制,利用独立伺服器提供更灵活的控制,这对于提升飞行性能至关重要。轻量化的材料选择和简化的结构设计,使其在保持性能的同时,减少了整体重量,这对于小型飞行器来说是个重要考量。通过手机控制,用户能够灵活调整飞行参数,进一步提升了使用体验。这样的创新设计不仅吸引了爱好者的注意,也为未来的飞行器设计提供了新的思路。