
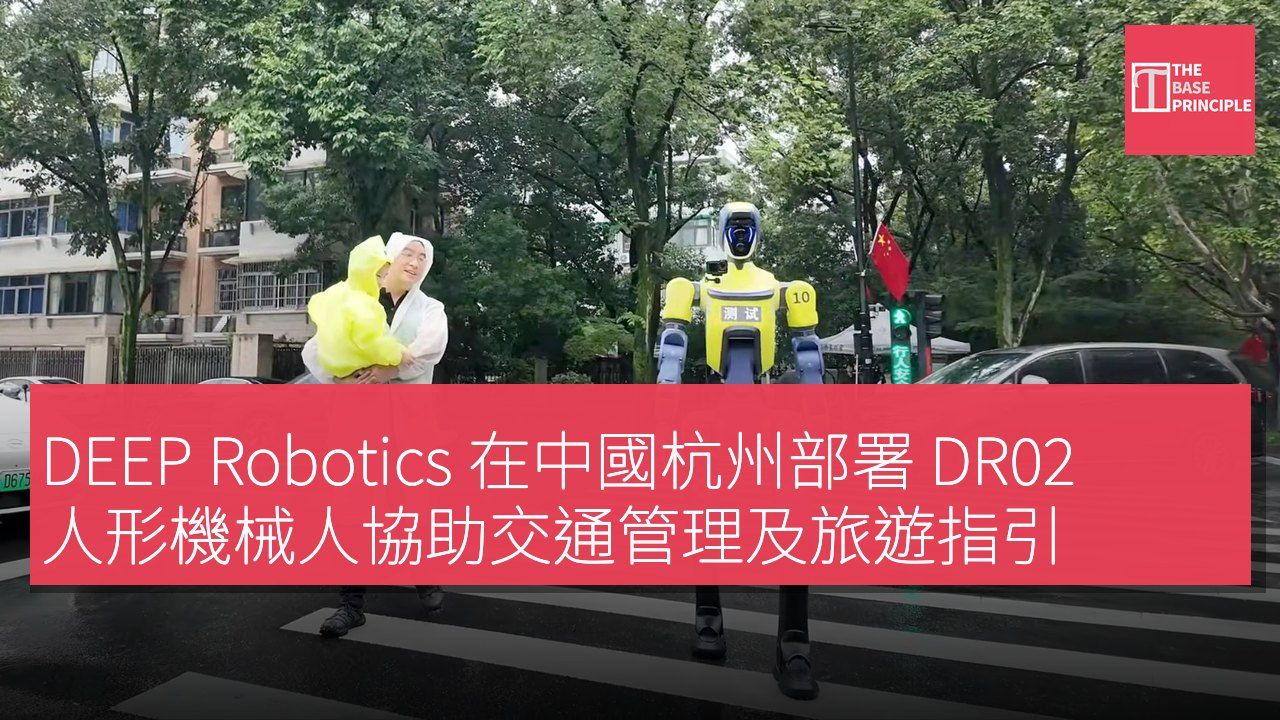
- DEEP Robotics 在杭州部署 DR02 人形機器人協助交通管理及旅遊指引。
- DR02 機器人可在擁擠及雨天條件下運作,協助交通人員。
- 機器人具備環境感知及運動控制能力,支持多種戶外作業。
- 測試結果將影響 DR02 在未來交通管理中的應用方式。
DEEP Robotics 已在中國杭州部署其 DR02 人形機器人,以協助管理繁忙的交通路口及旅遊景點。這些機器人在十月初於西湖區進行測試,當時降雨及遊客人數增加,使當地交通人員的工作壓力加大。DR02 機器人被配置於主要道路及西溪國家濕地公園,協助指揮交通、維持秩序及回答基本的公共詢問。這次部署展示了人形機器人在繁忙城市環境中如何支持交通管理,尤其是在行人和車輛流量大的時期。
DR02 機器人在繁忙的交叉路口及旅遊景點協助交通人員,測試其在擁擠街道及雨天條件下的導航能力及與公眾互動的能力。測試於十月初進行,當時遊客及車輛流量加大,對當地交通隊伍造成額外壓力。機器人在靈隱街道及西溪國家濕地公園運作,任務包括指揮交通、提醒路面使用者遵守交通規則、維持秩序及回答居民與遊客的基本問題。此次部署為評估 DR02 結合環境感知、運動控制及人際互動的能力提供了機會。
DR02 機器人的運作能力
DR02 機器人身高約 175 釐米,重量為 143 磅(65 公斤),設計上可在戶外環境中運作。其 IP66 防護等級可抵抗塵埃及強力水流,支持在潮濕天氣下的運行。該機器人亦可在負 20 至 55 度 Celsius 的溫度範圍內運作,提供廣泛的戶外作業範圍。其移動能力是系統的重要組成部分,DR02 可以每秒最高 1.5 米的速度行走,並能攀登約 25 釐米的樓梯及 20 度的坡度。
這些能力使其能夠穿越包括不平坦地面、高度變化、行人及其他障礙物的環境。
機器人使用廣角鏡頭、深度鏡頭及光學探測和測距(LiDAR)傳感器的組合來感知其周圍環境。這些感測系統提供有關附近人員、車輛及物體的資訊,幫助機器評估其環境並調整其運動。其板載計算系統報告每秒可執行 275 萬億次操作,支持感知及運動所需的處理能力。
機器人如何協助交通管理
在測試期間,DR02 展示了多項與交通相關的功能。它能提醒騎單車的人待在停止線後,宣佈交通信號轉為綠燈時,並識別如無頭盔騎行、過載單車及行人越過停止線等問題。該機器人並不進行罰款,而是通過口頭提醒及手勢鼓勵路面使用者遵守交通規則。系統還在公共面向的職責上進行測試,除了交通指揮外,機器人還協助管理遊客流量及用多種語言回答基本詢問,滿足居民及遊客的需求。
這些任務需要機器人能夠解讀其周圍環境,同時以人們能理解的方式傳達指示。測試旨在評估 DR02 在識別情況、協調運動及與人互動方面的有效性,為未來的更大範圍部署提供參考。通過將機器人分配到重複的諮詢職責,交通人員可以將更多時間專注於事故調查及執法等責任。杭州的測試展示了人形機器人的實際應用,結合了移動導航、環境感知及公眾互動。然而,該部署仍屬於試驗階段,其結果將幫助決定 DR02 在未來交通管理操作中的使用方式。
人形機器人在交通管理中的潛力
隨著城市化進程加快,交通管理面臨越來越大的挑戰。DEEP Robotics 的 DR02 機器人展示了如何利用先進技術來緩解這些問題。其具備的環境感知和運動控制能力,使其能在複雜的城市環境中有效運作,並與公眾進行互動。這不僅能減輕人類交通管理人員的負擔,還能提升公共安全及效率。未來,若測試結果顯示 DR02 的表現良好,將可能促進更多類似技術的應用,推動智慧城市的發展。