
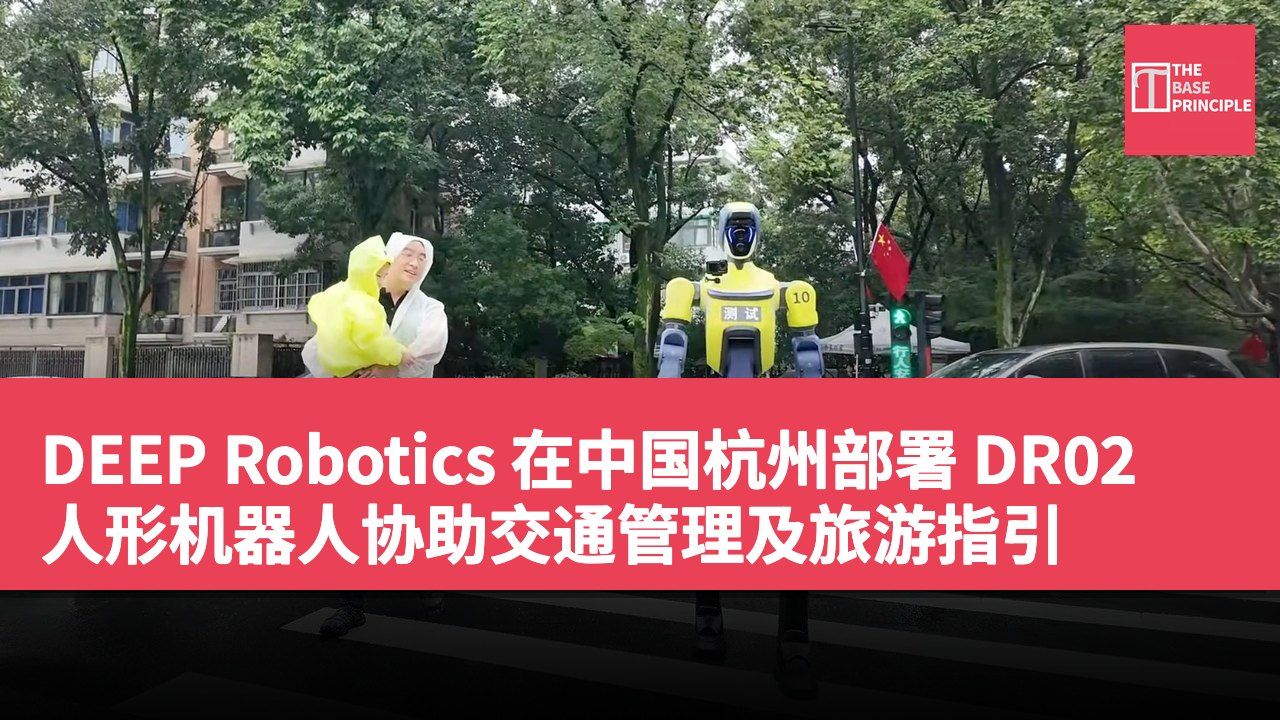
- DEEP Robotics 在杭州部署 DR02 人形机器人协助交通管理及旅游指引。
- DR02 机器人可在拥挤及雨天条件下运作,协助交通人员。
- 机器人具备环境感知及运动控制能力,支持多种户外作业。
- 测试结果将影响 DR02 在未来交通管理中的应用方式。
DEEP Robotics 已在中国杭州部署其 DR02 人形机器人,以协助管理繁忙的交通路口及旅游景点。这些机器人在十月初于西湖区进行测试,当时降雨及游客人数增加,使当地交通人员的工作压力加大。DR02 机器人被配置于主要道路及西溪国家湿地公园,协助指挥交通、维持秩序及回答基本的公共询问。这次部署展示了人形机器人在繁忙城市环境中如何支持交通管理,尤其是在行人和车辆流量大的时期。
DR02 机器人在繁忙的交叉路口及旅游景点协助交通人员,测试其在拥挤街道及雨天条件下的导航能力及与公众互动的能力。测试于十月初进行,当时游客及车辆流量加大,对当地交通队伍造成额外压力。机器人在灵隐街道及西溪国家湿地公园运作,任务包括指挥交通、提醒路面使用者遵守交通规则、维持秩序及回答居民与游客的基本问题。此次部署为评估 DR02 结合环境感知、运动控制及人际互动的能力提供了机会。
DR02 机器人的运作能力
DR02 机器人身高约 175 厘米,重量为 143 磅(65 公斤),设计上可在户外环境中运作。其 IP66 防护等级可抵抗粉尘及强力水流,支持在潮湿天气下的运行。该机器人亦可在零下 20 至 55 摄氏度的温度范围内运作,提供广泛的户外作业范围。其移动能力是系统的重要组成部分,DR02 可以每秒最高 1.5 米的速度行走,并能攀登约 25 厘米的楼梯及 20 度的坡度。
这些能力使其能够穿越包括不平坦地面、高度变化、行人及其他障碍物的环境。
机器人使用广角镜头、深度镜头及光学探测和测距(LiDAR)传感器的组合来感知其周围环境。这些传感系统提供有关附近人员、车辆及物体的信息,帮助机器评估其环境并调整其运动。其板载计算系统报告每秒可执行 275 万亿次操作,支持感知及运动所需的处理能力。
机器人如何协助交通管理
在测试期间,DR02 展示了多项与交通相关的功能。它能提醒骑自行车的人待在停止线后,宣布交通信号转为绿灯时,并识别如无头盔骑行、自行车超载及行人越过停止线等问题。该机器人并不进行罚款,而是通过口头提醒及手势鼓励路面使用者遵守交通规则。系统还在公共面向的职责上进行测试,除了交通指挥外,机器人还协助管理游客流量及用多种语言回答基本询问,满足居民及游客的需求。
这些任务需要机器人能够解读其周围环境,同时以人们能理解的方式传达指示。测试旨在评估 DR02 在识别情况、协调运动及与人互动方面的有效性,为未来的更大范围部署提供参考。通过将机器人分配到重复的咨询职责,交通人员可以将更多时间专注于事故调查及执法等责任。杭州的测试展示了人形机器人的实际应用,结合了移动导航、环境感知及公众互动。然而,该部署仍属于试验阶段,其结果将帮助决定 DR02 在未来交通管理操作中的使用方式。
人形机器人在交通管理中的潜力
随着城市化进程加快,交通管理面临越来越大的挑战。DEEP Robotics 的 DR02 机器人展示了如何利用先进技术来缓解这些问题。其具备的环境感知和运动控制能力,使其能在复杂的城市环境中有效运行,并与公众进行互动。这不仅能减轻人类交通管理人员的负担,还能提升公共安全及效率。未来,若测试结果显示 DR02 的表现良好,将可能促进更多类似技术的应用,推动智慧城市的发展。