
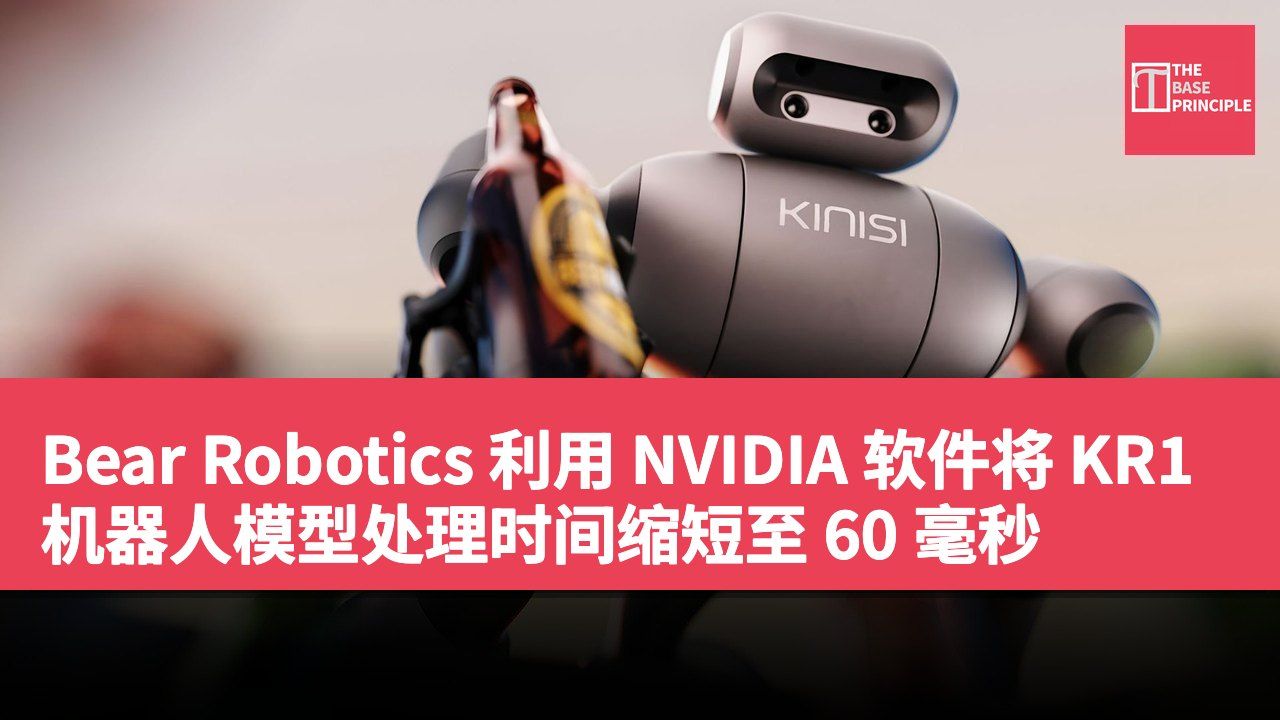
- Bear Robotics 利用 NVIDIA 软件将 KR1 机器人模型处理时间缩短至 60 毫秒。
- KINO-2 平台帮助 KR1 从演示中学习物体处理任务。
- Bear 已在超过 5,000 个客户地点部署超过 16,000 台机器人。
- 更快的推断时间有助于机器人更快速地识别和处理物体。
Bear Robotics 宣布,利用 NVIDIA 软件在其 KR1 人形机器人上,将运行机器人基础模型所需的时间缩短约八倍,从 500 毫秒减少至 60 毫秒。这一改进来自名为 KINO-2 的新机器人学习平台,旨在将人类演示转化为 KR1 可以执行的任务。公司报告称,其自有模型的处理时间提高了 4.2 倍,从 72.3 毫秒减少至 17.2 毫秒。这些数据来自 Bear 内部测量,指的是模型推断,即从训练模型生成输出的过程。
这并不意味着机器人移动速度加快八倍或完成实体任务的时间缩短八倍。
Bear Robotics 专注于开发商业操作用的机器人,并在 NVIDIA GTC Berlin 发布了 KINO-2。该公司表示,目前已在超过 5,000 个客户地点部署超过 16,000 台机器人,尽管这些机器人大部分为服务型机器人,而非人形机器人。
KINO-2 平台的功能
KINO-2 的设计旨在帮助 KR1 从演示中学习物体处理任务,而无需工程师逐一编程每个动作。Bear 收集任务的演示,并利用这些演示来训练和改进模型,然后在 KR1 上评估其行为,最后在客户操作中进行测试。该平台支持 Bear 内部开发的模型和外部基础模型,这些模型可以从训练数据中学习模式,并将其应用于涉及不同物体和环境的任务。
为了在 KR1 上运行软件,Bear 将 NVIDIA Isaac OS 集成到其感知系统中,该系统处理有关机器人周围环境的信息。该设置使用 NVIDIA Jetson AGX Thor 硬件,并包含 NVIDIA Holoscan SDK 5.0。Bear 还使用 NVIDIA TensorRT 和模型量化来减少推断延迟。量化通过以较低精度表示数值来减少模型的计算需求。
根据 Bear 的说法,这些变化有助于将 NVIDIA Isaac GR00T 的推断时间从最初未优化的 500 毫秒减少到约 60 毫秒,而其自有模型的推断时间则从 72.3 毫秒降至 17.2 毫秒。
更快的推断时间可能有助于机器人在识别物体和决定如何处理物体时做出更快速的反应。然而,该公告并未提供完整任务时间、操作准确性或长期可靠性的比较数据。
KR1 的仓库工作流程演示
在 NVIDIA GTC Berlin 上,Bear 正在展示 KR1 执行结合物体处理和运输的仓库工作流程。该机器人从仓库管理系统接收订单,挑选瓶子,将其放入箱中,将箱子送到卸货点,然后返回取回空箱。该演示结合了 KINO-2 学习的操作技能与 Bear 现有的导航、控制和工作流程软件。Bear Robotics 的首席机器人官 Bren Pierce 表示:“从事工作的人已经了解其产品、设备和工作顺序。
演示使我们能够捕捉这些知识并教导机器人。”
Bear 还计划通过涉及超市退货和仓库箱处理的客户试点来开发操作能力。该公司计划将运输货物的专用移动机器人与处理物体的 KR1 人形机器人结合起来,两者将通过共享的车队管理和工作流程系统运行。GTC 演示显示了这些能力如何在特定的仓库任务中协同工作。Bear 尚未披露 KR1 在无需干预的情况下完成更广泛客户工作流程的可靠性性能结果。
KR1 机器人技术的突破性进展
Bear Robotics 的 KR1 机器人通过 NVIDIA 的技术实现了显著的处理时间缩短,这对于商业操作的自动化至关重要。KINO-2 平台的推出不仅提升了机器人的学习能力,还减少了对工程师手动编程的依赖。这种技术的进步使得机器人在复杂环境中更具灵活性和反应速度,能够更有效地执行仓库任务,从而提高整体效率。随着公司计划扩展其应用场景,KR1 的发展将可能改变商业自动化的未来。