
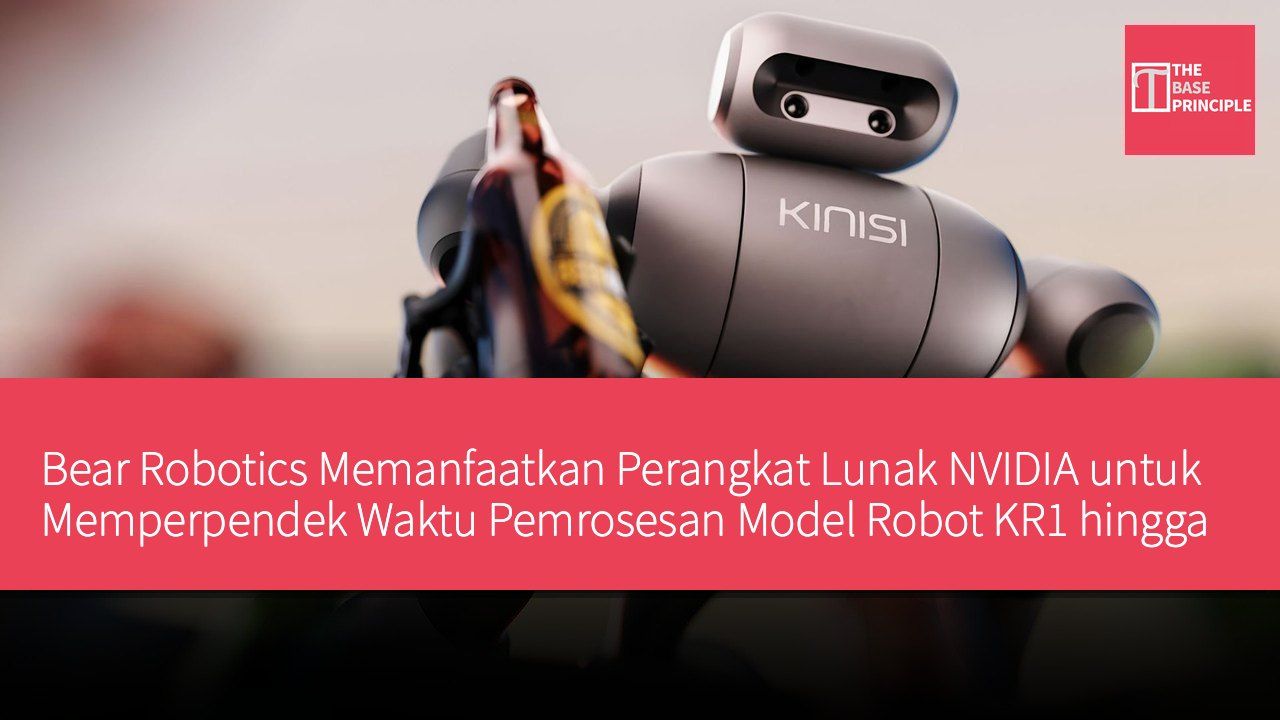
- Bear Robotics memanfaatkan perangkat lunak NVIDIA untuk memperpendek waktu pemrosesan model robot KR1 hingga 60 milidetik.
- Platform KINO-2 membantu KR1 belajar tugas pemrosesan objek dari demonstrasi.
- Bear telah menerapkan lebih dari 16.000 robot di lebih dari 5.000 lokasi pelanggan.
- Waktu inferensi yang lebih cepat membantu robot mengenali dan memproses objek dengan lebih cepat.
Bear Robotics mengumumkan bahwa mereka telah berhasil memperpendek waktu yang diperlukan untuk menjalankan model dasar robot pada KR1 humanoid mereka sekitar delapan kali lipat, dari 500 milidetik menjadi 60 milidetik. Peningkatan ini berasal dari platform pembelajaran robotik baru yang disebut KINO-2, yang dirancang untuk mengubah demonstrasi manusia menjadi tugas yang dapat dilakukan oleh KR1. Perusahaan melaporkan bahwa waktu pemrosesan model internal mereka meningkat 4,2 kali lipat, dari 72,3 milidetik menjadi 17,2 milidetik. Data ini berasal dari pengukuran internal Bear, yang merujuk pada inferensi model, yaitu proses menghasilkan output dari model yang dilatih.
Ini tidak berarti bahwa kecepatan gerak robot meningkat delapan kali lipat atau waktu yang dibutuhkan untuk menyelesaikan tugas fisik berkurang delapan kali lipat.
Bear Robotics fokus pada pengembangan robot untuk operasi komersial dan telah meluncurkan KINO-2 di NVIDIA GTC Berlin. Perusahaan menyatakan bahwa mereka telah menerapkan lebih dari 16.000 robot di lebih dari 5.000 lokasi pelanggan, meskipun sebagian besar robot tersebut adalah robot layanan, bukan robot humanoid.
Fitur Platform KINO-2
KINO-2 dirancang untuk membantu KR1 belajar tugas pemrosesan objek dari demonstrasi tanpa perlu insinyur memprogram setiap gerakan satu per satu. Bear mengumpulkan demonstrasi tugas dan menggunakan demonstrasi tersebut untuk melatih dan meningkatkan model, kemudian mengevaluasi perilakunya di KR1, dan akhirnya mengujinya dalam operasi pelanggan. Platform ini mendukung model yang dikembangkan secara internal oleh Bear dan model dasar eksternal, yang dapat belajar pola dari data pelatihan dan menerapkannya pada tugas yang melibatkan objek dan lingkungan yang berbeda.
Untuk menjalankan perangkat lunak di KR1, Bear mengintegrasikan NVIDIA Isaac OS ke dalam sistem persepsi mereka, yang memproses informasi tentang lingkungan sekitar robot. Pengaturan ini menggunakan perangkat keras NVIDIA Jetson AGX Thor dan mencakup NVIDIA Holoscan SDK 5.0. Bear juga menggunakan NVIDIA TensorRT dan kuantisasi model untuk mengurangi latensi inferensi. Kuantisasi mengurangi kebutuhan komputasi model dengan merepresentasikan nilai dalam presisi yang lebih rendah.
Menurut Bear, perubahan ini membantu mengurangi waktu inferensi NVIDIA Isaac GR00T dari 500 milidetik yang tidak dioptimalkan menjadi sekitar 60 milidetik, sementara waktu inferensi model internal mereka turun dari 72,3 milidetik menjadi 17,2 milidetik.
Waktu inferensi yang lebih cepat dapat membantu robot memberikan respons yang lebih cepat saat mengenali objek dan memutuskan cara memproses objek tersebut. Namun, pengumuman ini tidak memberikan data perbandingan lengkap mengenai waktu tugas, akurasi operasi, atau kinerja keandalan jangka panjang.
Demonstrasi Alur Kerja Gudang KR1
Di NVIDIA GTC Berlin, Bear mendemonstrasikan KR1 yang menjalankan alur kerja gudang yang menggabungkan pemrosesan objek dan pengangkutan. Robot ini menerima pesanan dari sistem manajemen gudang, memilih botol, menempatkannya ke dalam kotak, mengirimkan kotak tersebut ke titik pengiriman, dan kemudian kembali untuk mengambil kotak kosong. Demonstrasi ini menggabungkan keterampilan operasional yang dipelajari KINO-2 dengan perangkat lunak navigasi, kontrol, dan alur kerja yang sudah ada di Bear. Chief Robotics Officer Bear, Bren Pierce, mengatakan: "Orang-orang yang melakukan pekerjaan ini sudah memahami produk, peralatan, dan urutan kerja mereka.
Demonstrasi ini memungkinkan kami untuk menangkap pengetahuan tersebut dan mengajarkan robot."
Bear juga berencana untuk mengembangkan kemampuan operasional melalui proyek percontohan yang melibatkan pengembalian barang dari supermarket dan pemrosesan kotak gudang. Perusahaan berencana untuk menggabungkan robot bergerak khusus untuk pengangkutan barang dengan robot humanoid KR1 yang memproses objek, keduanya akan beroperasi melalui sistem manajemen armada dan alur kerja yang terintegrasi. Demonstrasi GTC menunjukkan bagaimana kemampuan ini dapat bekerja sama dalam tugas gudang tertentu. Bear belum mengungkapkan hasil kinerja keandalan KR1 dalam menyelesaikan alur kerja pelanggan yang lebih luas tanpa intervensi.
Terobosan Teknologi Robot KR1
Robot KR1 dari Bear Robotics telah mencapai pengurangan waktu pemrosesan yang signifikan berkat teknologi NVIDIA, yang sangat penting untuk otomatisasi operasi komersial. Peluncuran platform KINO-2 tidak hanya meningkatkan kemampuan belajar robot, tetapi juga mengurangi ketergantungan pada pemrograman manual oleh insinyur. Kemajuan teknologi ini membuat robot lebih fleksibel dan responsif di lingkungan yang kompleks, mampu menjalankan tugas gudang dengan lebih efektif, sehingga meningkatkan efisiensi keseluruhan. Seiring dengan rencana perusahaan untuk memperluas skenario aplikasinya, perkembangan KR1 dapat mengubah masa depan otomatisasi komersial.