
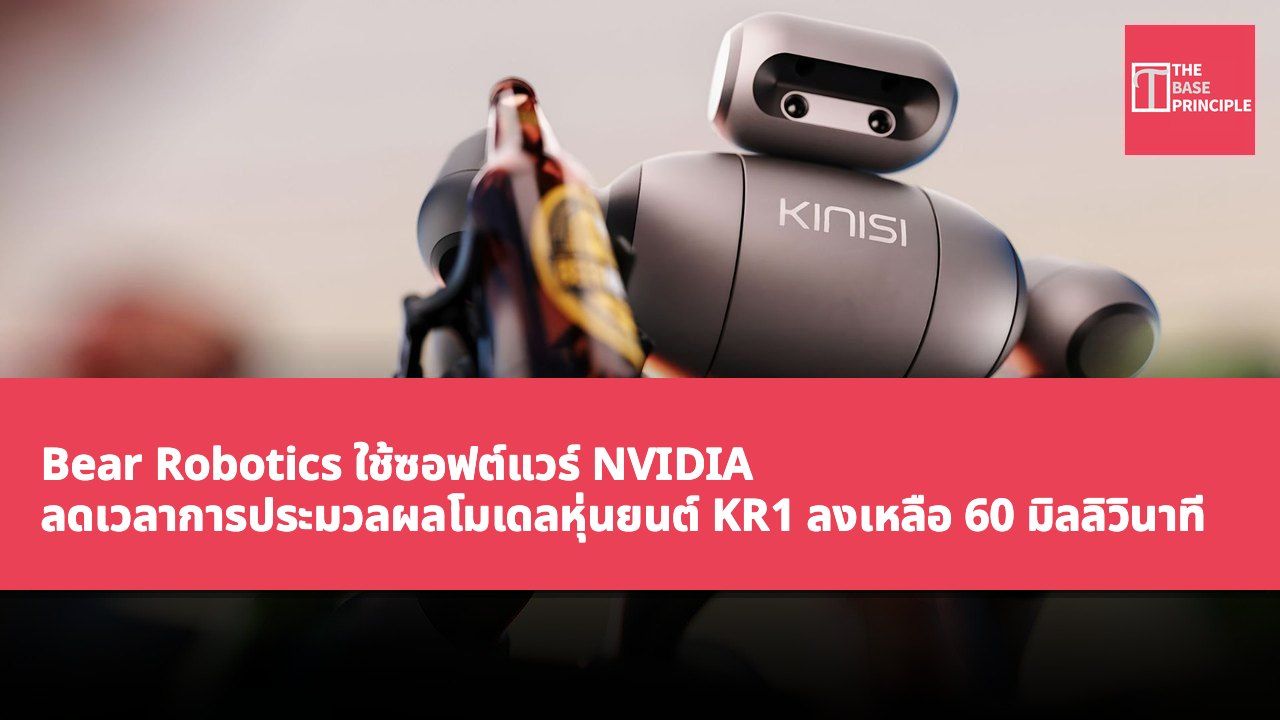
- Bear Robotics ใช้ซอฟต์แวร์ NVIDIA ลดเวลาการประมวลผลโมเดลหุ่นยนต์ KR1 ลงเหลือ 60 มิลลิวินาที
- แพลตฟอร์ม KINO-2 ช่วยให้ KR1 เรียนรู้ภารกิจการจัดการวัตถุจากการสาธิต
- Bear ได้ติดตั้งหุ่นยนต์มากกว่า 16,000 ตัวในสถานที่ลูกค้ามากกว่า 5,000 แห่ง
- เวลาการอนุมานที่เร็วขึ้นช่วยให้หุ่นยนต์สามารถระบุและจัดการวัตถุได้เร็วขึ้น
Bear Robotics ประกาศว่าได้ใช้ซอฟต์แวร์ NVIDIA บนหุ่นยนต์ KR1 เพื่อลดเวลาที่ใช้ในการรันโมเดลพื้นฐานของหุ่นยนต์ลงประมาณแปดเท่าจาก 500 มิลลิวินาทีเหลือ 60 มิลลิวินาที การปรับปรุงนี้มาจากแพลตฟอร์มการเรียนรู้หุ่นยนต์ใหม่ที่ชื่อว่า KINO-2 ซึ่งมีจุดมุ่งหมายเพื่อแปลงการสาธิตของมนุษย์ให้เป็นภารกิจที่ KR1 สามารถทำได้ บริษัทรายงานว่าเวลาการประมวลผลของโมเดลที่พัฒนาขึ้นเองเพิ่มขึ้น 4.2 เท่าจาก 72.3 มิลลิวินาทีเหลือ 17.2 มิลลิวินาที ข้อมูลเหล่านี้มาจากการวัดภายในของ Bear ซึ่งหมายถึงการอนุมานโมเดล ซึ่งเป็นกระบวนการในการสร้างผลลัพธ์จากโมเดลที่ได้รับการฝึกฝน
อย่างไรก็ตาม นี่ไม่ได้หมายความว่าความเร็วในการเคลื่อนที่ของหุ่นยนต์จะเพิ่มขึ้นแปดเท่าหรือเวลาที่ใช้ในการทำภารกิจจริงจะลดลงแปดเท่า
Bear Robotics มุ่งเน้นการพัฒนาหุ่นยนต์สำหรับการดำเนินงานทางธุรกิจ และได้เปิดตัว KINO-2 ที่งาน NVIDIA GTC Berlin บริษัทกล่าวว่าในขณะนี้ได้ติดตั้งหุ่นยนต์มากกว่า 16,000 ตัวในสถานที่ลูกค้ามากกว่า 5,000 แห่ง แม้ว่าหุ่นยนต์เหล่านี้ส่วนใหญ่จะเป็นหุ่นยนต์บริการ ไม่ใช่หุ่นยนต์ที่มีรูปแบบเหมือนมนุษย์
ฟีเจอร์ของแพลตฟอร์ม KINO-2
KINO-2 ถูกออกแบบมาเพื่อช่วยให้ KR1 เรียนรู้ภารกิจการจัดการวัตถุจากการสาธิต โดยไม่ต้องให้วิศวกรเขียนโปรแกรมแต่ละการกระทำ Bear รวบรวมการสาธิตของภารกิจและใช้การสาธิตเหล่านี้ในการฝึกฝนและปรับปรุงโมเดล จากนั้นประเมินพฤติกรรมของมันบน KR1 และสุดท้ายทดสอบในปฏิบัติการของลูกค้า แพลตฟอร์มนี้รองรับโมเดลที่พัฒนาโดย Bear เองและโมเดลพื้นฐานภายนอก ซึ่งสามารถเรียนรู้รูปแบบจากข้อมูลการฝึกอบรมและนำไปใช้กับภารกิจที่เกี่ยวข้องกับวัตถุและสภาพแวดล้อมที่แตกต่างกัน
เพื่อให้สามารถรันซอฟต์แวร์บน KR1 ได้ Bear ได้รวม NVIDIA Isaac OS เข้ากับระบบการรับรู้ของตน ซึ่งจัดการข้อมูลเกี่ยวกับสภาพแวดล้อมรอบๆ หุ่นยนต์ การตั้งค่านี้ใช้ฮาร์ดแวร์ NVIDIA Jetson AGX Thor และรวม NVIDIA Holoscan SDK 5.0 Bear ยังใช้ NVIDIA TensorRT และการทำให้โมเดลมีขนาดเล็กเพื่อลดความล่าช้าในการอนุมาน การทำให้มีขนาดเล็กช่วยลดความต้องการในการคำนวณของโมเดลโดยการแสดงค่าด้วยความแม่นยำน้อยลง
ตามที่ Bear กล่าว การเปลี่ยนแปลงเหล่านี้ช่วยลดเวลาการอนุมานของ NVIDIA Isaac GR00T จาก 500 มิลลิวินาทีที่ยังไม่ได้ปรับให้เหมาะสมลงเหลือประมาณ 60 มิลลิวินาที ขณะที่เวลาการอนุมานของโมเดลที่พัฒนาขึ้นเองลดลงจาก 72.3 มิลลิวินาทีเหลือ 17.2 มิลลิวินาที
เวลาการอนุมานที่เร็วขึ้นอาจช่วยให้หุ่นยนต์ตอบสนองได้เร็วขึ้นเมื่อระบุวัตถุและตัดสินใจว่าจะจัดการวัตถุอย่างไร อย่างไรก็ตาม ประกาศนี้ไม่ได้ให้ข้อมูลเปรียบเทียบเกี่ยวกับเวลาทำภารกิจทั้งหมด ความแม่นยำในการดำเนินงาน หรือข้อมูลเกี่ยวกับความน่าเชื่อถือในระยะยาว
การสาธิตกระบวนการทำงานในคลังสินค้าของ KR1
ที่งาน NVIDIA GTC Berlin Bear กำลังแสดงให้เห็นว่า KR1 ทำงานในกระบวนการทำงานในคลังสินค้าที่รวมการจัดการวัตถุและการขนส่ง หุ่นยนต์ได้รับคำสั่งจากระบบการจัดการคลังสินค้า เลือกขวดและใส่ลงในกล่อง จากนั้นนำกล่องไปยังจุดที่ต้องการขนถ่ายและกลับไปหยิบกล่องเปล่า การสาธิตนี้รวมทักษะการทำงานที่เรียนรู้จาก KINO-2 กับซอฟต์แวร์การนำทาง การควบคุม และกระบวนการทำงานที่มีอยู่ของ Bear Robotics Bren Pierce หัวหน้าฝ่ายหุ่นยนต์ของ Bear กล่าวว่า "ผู้ที่ทำงานได้เข้าใจผลิตภัณฑ์ อุปกรณ์ และลำดับการทำงานของตน
การสาธิตทำให้เราสามารถจับความรู้เหล่านี้และสอนให้หุ่นยนต์ได้"
Bear ยังวางแผนที่จะพัฒนาความสามารถในการดำเนินงานผ่านการทดลองกับลูกค้าที่เกี่ยวข้องกับการคืนสินค้าของซูเปอร์มาร์เก็ตและการจัดการกล่องในคลัง บริษัทมีแผนที่จะรวมหุ่นยนต์เคลื่อนที่ที่ใช้ในการขนส่งสินค้ากับหุ่นยนต์ KR1 ที่จัดการวัตถุ โดยทั้งสองจะทำงานผ่านระบบการจัดการฟลีตและกระบวนการทำงานที่ใช้ร่วมกัน การสาธิตที่ GTC แสดงให้เห็นว่าความสามารถเหล่านี้ทำงานร่วมกันในภารกิจคลังสินค้าที่เฉพาะเจาะจง Bear ยังไม่ได้เปิดเผยผลการทำงานที่เชื่อถือได้ของ KR1 ในการทำงานที่กว้างขึ้นโดยไม่ต้องมีการแทรกแซง
ความก้าวหน้าทางเทคโนโลยีของหุ่นยนต์ KR1
หุ่นยนต์ KR1 ของ Bear Robotics ได้รับการปรับปรุงเวลาการประมวลผลอย่างมีนัยสำคัญผ่านเทคโนโลยีของ NVIDIA ซึ่งมีความสำคัญต่อการทำให้การดำเนินงานทางธุรกิจเป็นอัตโนมัติ การเปิดตัวแพลตฟอร์ม KINO-2 ไม่เพียงแต่เพิ่มความสามารถในการเรียนรู้ของหุ่นยนต์ แต่ยังลดการพึ่งพาการเขียนโปรแกรมด้วยมือจากวิศวกร ความก้าวหน้าทางเทคโนโลยีนี้ทำให้หุ่นยนต์มีความยืดหยุ่นและตอบสนองได้ดีขึ้นในสภาพแวดล้อมที่ซับซ้อน สามารถทำภารกิจในคลังสินค้าได้อย่างมีประสิทธิภาพมากขึ้น ส่งผลให้ประสิทธิภาพโดยรวมดีขึ้น เมื่อบริษัทวางแผนที่จะขยายขอบเขตการใช้งาน KR1 การพัฒนานี้อาจเปลี่ยนแปลงอนาคตของการทำให้ธุรกิจเป็นอัตโนมัติ