
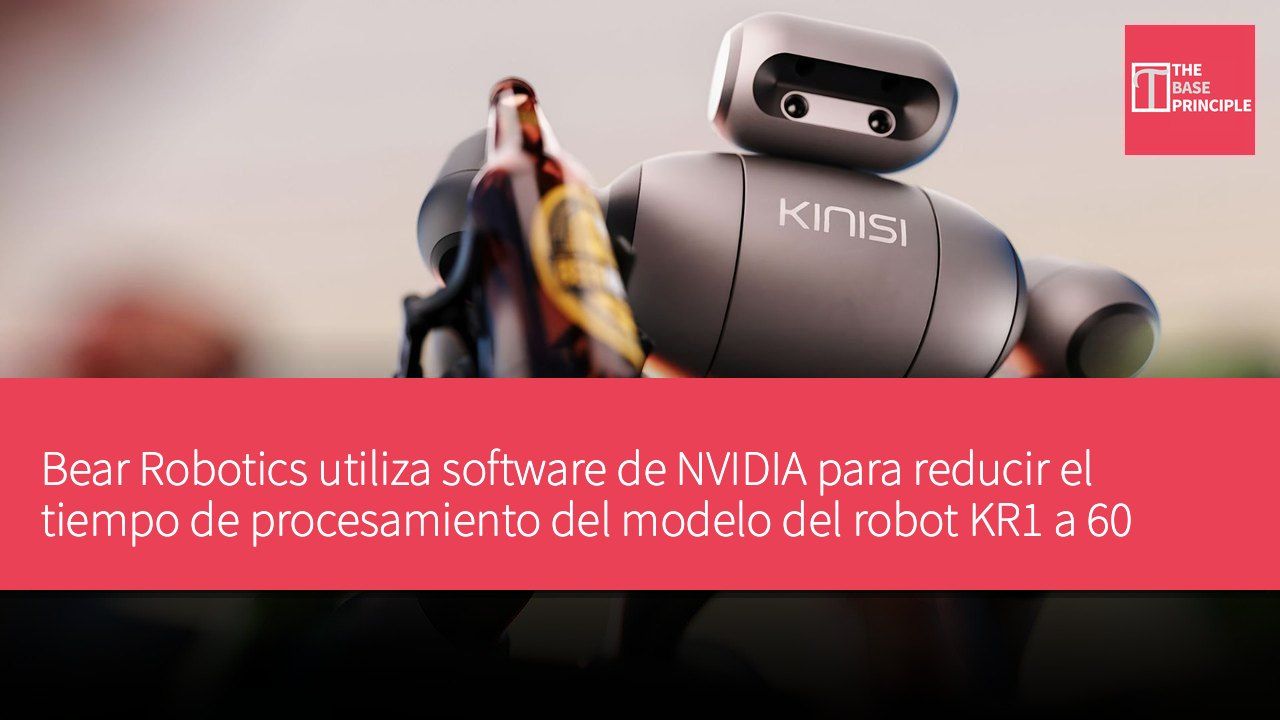
- Bear Robotics utiliza software de NVIDIA para reducir el tiempo de procesamiento del modelo del robot KR1 a 60 milisegundos.
- La plataforma KINO-2 ayuda al KR1 a aprender tareas de manipulación de objetos a partir de demostraciones.
- Bear ha desplegado más de 16,000 robots en más de 5,000 ubicaciones de clientes.
- Un tiempo de inferencia más rápido ayuda al robot a identificar y manipular objetos más rápidamente.
Bear Robotics ha anunciado que, utilizando software de NVIDIA en su robot humanoide KR1, ha logrado reducir el tiempo necesario para ejecutar el modelo base del robot en aproximadamente ocho veces, de 500 milisegundos a 60 milisegundos. Esta mejora proviene de una nueva plataforma de aprendizaje robótico llamada KINO-2, diseñada para convertir las demostraciones humanas en tareas que el KR1 puede ejecutar. La compañía reporta que el tiempo de procesamiento de su modelo propio se ha mejorado en 4.2 veces, de 72.3 milisegundos a 17.2 milisegundos. Estos datos provienen de mediciones internas de Bear y se refieren a la inferencia del modelo, es decir, el proceso de generar salidas a partir de un modelo entrenado.
Esto no significa que la velocidad de movimiento del robot se haya incrementado ocho veces o que el tiempo para completar tareas físicas se haya reducido en esa misma proporción.
Bear Robotics se enfoca en desarrollar robots para operaciones comerciales y presentó KINO-2 en NVIDIA GTC Berlin. La compañía indica que ha desplegado más de 16,000 robots en más de 5,000 ubicaciones de clientes, aunque la mayoría de estos robots son de servicio y no humanoides.
Funciones de la plataforma KINO-2
KINO-2 está diseñado para ayudar al KR1 a aprender tareas de manipulación de objetos a partir de demostraciones, sin necesidad de que los ingenieros programen manualmente cada acción. Bear recopila demostraciones de tareas y utiliza estas para entrenar y mejorar el modelo, luego evalúa su comportamiento en el KR1 y finalmente realiza pruebas en las operaciones de los clientes. La plataforma soporta modelos desarrollados internamente por Bear y modelos base externos, que pueden aprender patrones a partir de datos de entrenamiento y aplicarlos a tareas que involucran diferentes objetos y entornos.
Para ejecutar el software en el KR1, Bear ha integrado NVIDIA Isaac OS en su sistema de percepción, que maneja información sobre el entorno del robot. Esta configuración utiliza hardware NVIDIA Jetson AGX Thor e incluye NVIDIA Holoscan SDK 5.0. Bear también utiliza NVIDIA TensorRT y cuantización de modelos para reducir la latencia de inferencia. La cuantización disminuye las necesidades computacionales del modelo al representar los valores con menor precisión.
Según Bear, estos cambios ayudan a reducir el tiempo de inferencia de NVIDIA Isaac GR00T de los 500 milisegundos iniciales no optimizados a aproximadamente 60 milisegundos, mientras que el tiempo de inferencia de su modelo propio se reduce de 72.3 milisegundos a 17.2 milisegundos.
Un tiempo de inferencia más rápido podría ayudar al robot a reaccionar más rápidamente al identificar objetos y decidir cómo manipularlos. Sin embargo, el anuncio no proporciona datos comparativos sobre el tiempo total de tareas, la precisión operativa o la fiabilidad a largo plazo.
Demostración del flujo de trabajo en almacén del KR1
En NVIDIA GTC Berlin, Bear está demostrando al KR1 ejecutando un flujo de trabajo en almacén que combina la manipulación de objetos y el transporte. El robot recibe pedidos del sistema de gestión de almacenes, selecciona botellas, las coloca en cajas, lleva las cajas al punto de descarga y luego regresa a recoger las cajas vacías. La demostración combina las habilidades operativas aprendidas a través de KINO-2 con el software de navegación, control y flujo de trabajo existente de Bear. Bren Pierce, director de robótica de Bear Robotics, comentó: "Las personas que realizan el trabajo ya conocen sus productos, equipos y secuencias de trabajo.
La demostración nos permite capturar este conocimiento y enseñárselo al robot."
Bear también planea desarrollar capacidades operativas a través de pilotos con clientes que involucren devoluciones de supermercados y manejo de cajas en almacenes. La compañía planea combinar robots móviles dedicados al transporte de mercancías con el robot humanoide KR1 para que ambos operen a través de un sistema compartido de gestión de flotas y flujo de trabajo. La demostración en GTC mostró cómo estas capacidades pueden trabajar en conjunto en tareas específicas de almacén. Bear no ha revelado resultados de rendimiento sobre la fiabilidad del KR1 para completar flujos de trabajo más amplios de clientes sin intervención.
Avances significativos en la tecnología del robot KR1
El robot KR1 de Bear Robotics ha logrado una notable reducción en los tiempos de procesamiento gracias a la tecnología de NVIDIA, lo que es crucial para la automatización de operaciones comerciales. El lanzamiento de la plataforma KINO-2 no solo mejora la capacidad de aprendizaje del robot, sino que también reduce la dependencia de la programación manual por parte de ingenieros. Este avance tecnológico permite que los robots sean más flexibles y rápidos en entornos complejos, ejecutando tareas de almacén de manera más eficiente y, por ende, mejorando la eficiencia general. A medida que la compañía planea expandir sus escenarios de aplicación, el desarrollo del KR1 podría transformar el futuro de la automatización comercial.