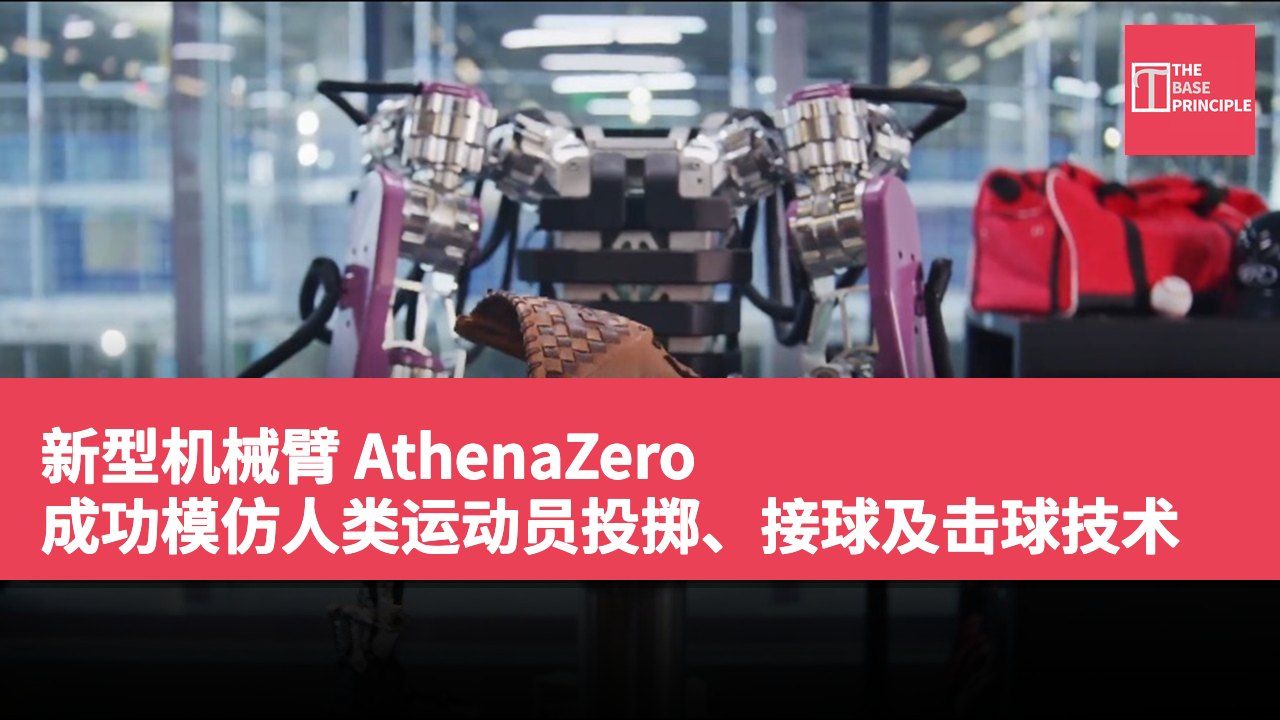
- AthenaZero 能以接近人类的速度投掷、接球及击球。
- 该机器人设计重视质量与刚性的平衡,提升性能。
- AthenaZero 可进行实际接球游戏,并实时调整挥杆动作。
- 研究强调动态操作能力对机器人的重要性。
一种专为模仿运动员动作而非机械动作而设计的机器人,现在能够以接近人类玩家的速度投掷、接住及击打棒球。由 Andrew Morgan 主导的新研究为这项能力命名并定义了设计理念。该机器人名为 AthenaZero,旨在最小化质量和刚性,而非最大化机械力量。研究人员指出,虽然机械控制软件在近年有稳步进展,但硬件设计却未能跟上。尽管算法变得愈加复杂,大多数机械臂依然是基于数十年来定义工业机器人的重型刚性机械理念而建造。
Morgan 和同事们决定测试一个具体的假设,即以较低的末端执行器质量和相应较低的惯性建造的机器人,应该能比更重、更刚性的竞争对手更快反应,并产生更强大的操作动作。
AthenaZero 的设计理念
为了验证这一想法,研究团队设计了 AthenaZero,这是一个拥有两支手臂、两只手和一个躯干的机器人。其整体末端质量大致与成年男性相当。与其他现有机器人平台的比较显示,AthenaZero 的手臂在肩部以后的有效质量更接近人类手臂,而非其竞品的设计。这一设计选择直接提升了性能。AthenaZero 能够投掷、接住及击打棒球,其最大投掷速度超过每秒 30 米,足以开始接近人类的投掷能力。
除了单独的演示,研究人员还展示两台 AthenaZero 单元可以进行实际的接球游戏。单个单元与人类玩家配对也能做到相同,或一起进行击球练习。该机器人并不仅是随意挥舞,而是根据球的预估轨迹实时调整挥杆动作,并在投球来临时如果在本垒板外则完全不挥杆。
机器人运动的动态能力
作者将这些棒球特定技能描述为某种小众技能。他们表示,这一底层演示的意义远不止于此。他们认为,实现惯性与机械简洁性之间的正确平衡,对于打造真正具备动态操作能力的机器人至关重要,而不仅仅是谨慎、精确的运动。Morgan 和同事们提出,这些能力为机械操作开拓了新的维度,该研究可能帮助机器人更有效地适应不可预测的现实场景,超越任何棒球场。正如作者在研究中所言,从以动态为先的角度处理核心操作挑战,为研究人员提供了正确的工具,帮助他们提出关于机器人运动的正确问题。
新机器人技术对运动模拟的影响
AthenaZero 的设计理念挑战了传统机械臂的刚性概念,强调质量和惯性在运动表现中的重要性。这不仅提升了机器人在运动中的灵活性,还为未来的机器人技术开辟了新的可能性。通过模拟人类运动,AthenaZero 展示了机器人如何在动态环境中更有效地适应,这对于各种应用场景,如自动化和人机协作,均具有潜在影响。