- AthenaZero 能以接近人類的速度投擲、接球及擊球。
- 該機械人設計重視質量與剛性的平衡,提升性能。
- AthenaZero 可進行實際接球遊戲,並實時調整揮桿。
- 研究強調動態操作能力對機械人的重要性。
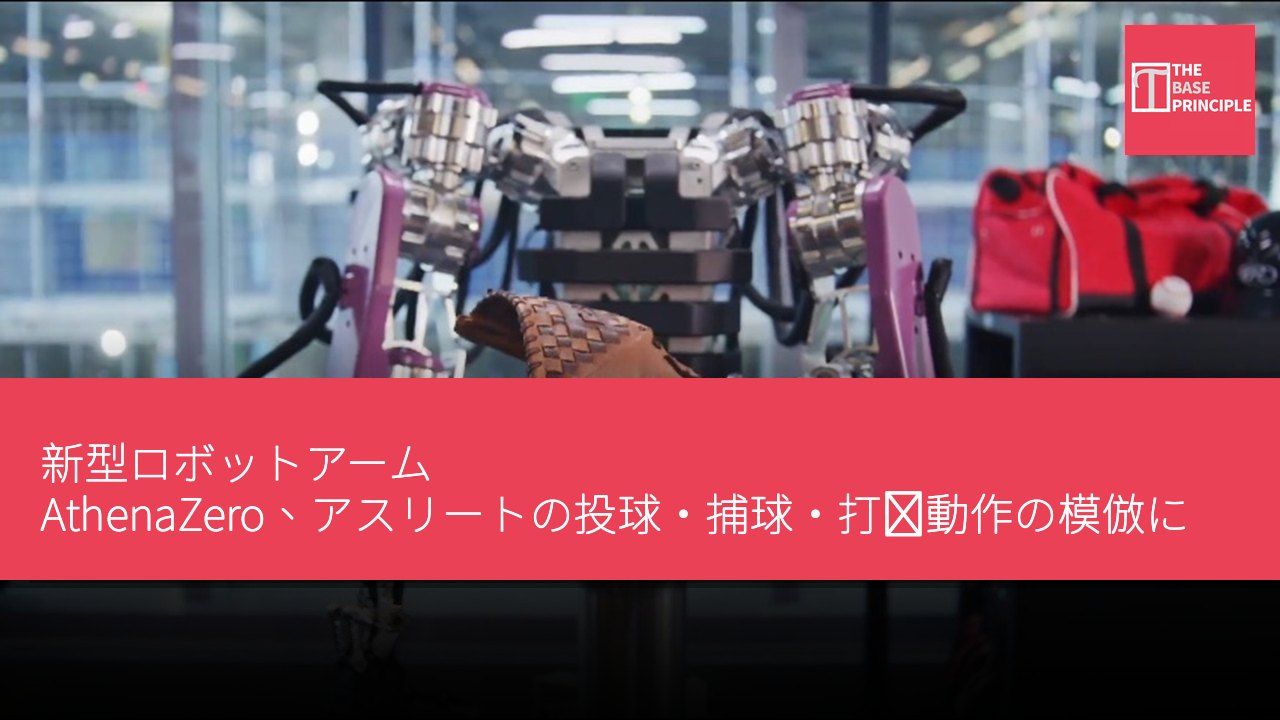
機械的动作ではなくアスリートの動作を模倣するために設計されたロボットが、現在、人間のプレイヤーに近い速度で野球の投球、捕球、打撃を行えるようになった。Andrew Morgan が主導する新たな研究が、この能力に名前を付け、設計思想を定義した。このロボットは AthenaZero と名付けられ、機械的な力を最大化することではなく、質量と剛性の最小化を目指している。研究者は、機械制御ソフトウェアは近年着実に進歩してきたものの、ハードウェア設計はそれ跟上回っていないと指摘している。アルゴリズムがますます複雑になるなかでも、ほとんどのロボットアームは、何十年にもわたって産業用ロボットの定義してきた重く剛性の高い機械という概念に基づいて構築されたままとなっている。
Morgan と同僚たちは、より低いエンドエフェクタ質量とそれに見合う低い慣性で構築されたロボットは、より重く剛性の高い競合機よりも速く反応し、より強力な操作動作を生み出すはずだという具体的な仮説を検証することにした。
AthenaZero の設計理念
このアイデアを検証するため、研究チームは AthenaZero を設計した。これは2本のアーム、2つの手、胴体を持つロボットである。その全体のエンド質量は、おおむね成人男性と同程度である。既存の他の機械プラットフォームとの比較から、AthenaZero の腕は肩よりも後方における実効質量において、競合機の設計ではなく人間の腕に近いことが示された。この設計選択は性能に直接的な向上をもたらした。AthenaZero は野球の投球、捕球、打撃が可能であり、最大投球速度は毎秒30メートルを超え、人間の投球能力に近づき始めている。
個別のデモンストレーションに加えて、研究者らは2台の AthenaZero ユニットが実際のキャッチボールを行えることも示した。1台のユニットを人間のプレイヤーと組合わせることも可能であり、あるいは打撃練習を一緒に行うこともできる。このロボットは単に手当たり次第に振り回すのではなく、ボールの推定軌道に基づいてリアルタイムにスイングを調整し、投球がストライク zoneの外であれば全くスイングしない。
ロボット運動の動的能力
著者らは、これらの野球固有のスキルを、ある種のニッチなスキルであると表現している。彼らは、この基礎となるデモンストレーションの重要性はそれにとどまらないと述べている。慣性と機械的な簡素性の間の正しいバランスを実現することは、慎重で精密な動きだけでなく、真に動的な操作能力を持つロボットを構築するうえで極めて重要であると彼らは主張している。Morgan と同僚たちは、これらの能力が機械的操作に新たな次元を開くと提案しており、この研究は、いかなる野球場よりも、予測不可能な現実のシナリオにより効果的に機械が適応する助けとなり得るとしている。著者らが研究で述べているように、操作における中核的な課題に動的優先のアプローチから取り組むことで、研究者らにロボットの運動に関する正しい問いを立てるための適切なツールが提供される。
新たなロボット技術が運動シミュレーションに与える影響
AthenaZero の設計理念は、従来のロボットアームの剛性という概念に挑戦し、運動性能における質量と慣性の重要性を強調している。これはロボットを運動における柔軟性を高めるだけでなく、将来のロボット技術に新たな可能性を切り開くものである。人間の動きを模倣することで、AthenaZero はロボットが動的な環境にいかにしてより効果的に適応できるかを示しており、これはオートメーションや人間とロボットの協業など、さまざまな応用分野に対して波及効果を持ち得る。