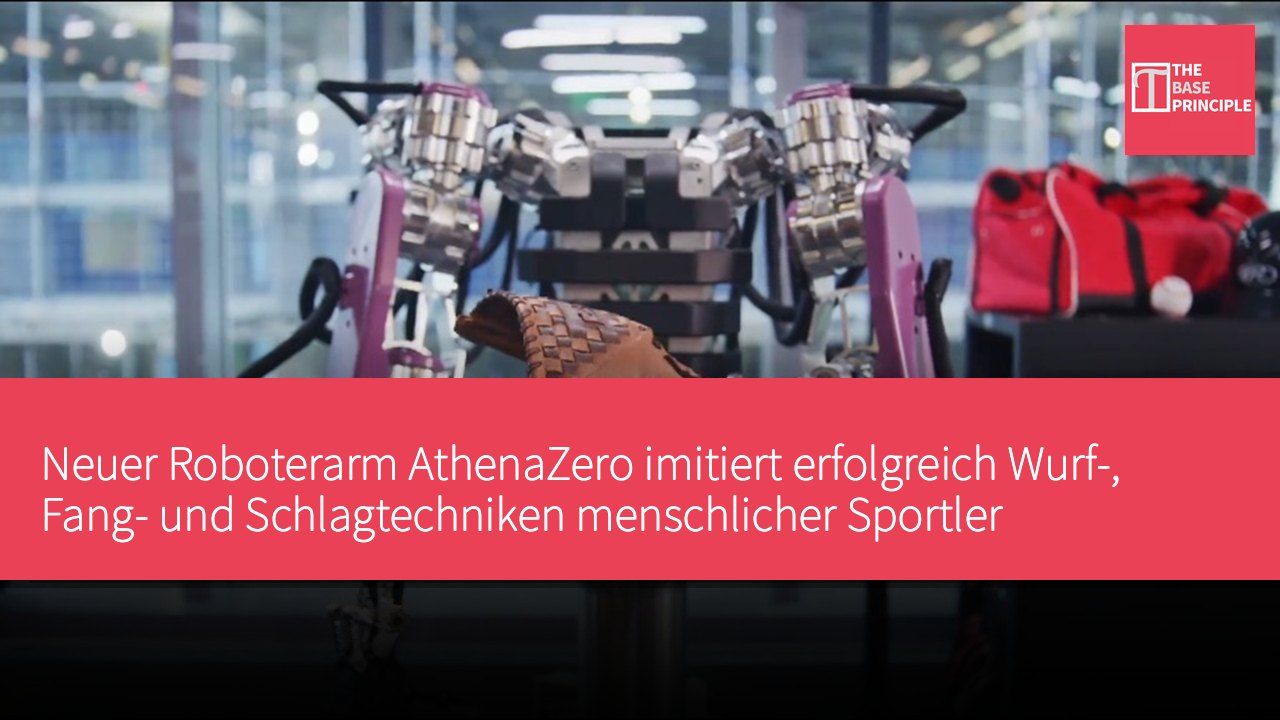
- AthenaZero kann mit annähernd menschlicher Geschwindigkeit werfen, fangen und schlagen.
- Der Roboter ist auf eine ausgewogene Balance zwischen Masse und Steifigkeit ausgelegt, um die Leistung zu steigern.
- AthenaZero kann echte Fangspiele absolvieren und seine Schwünge in Echtzeit anpassen.
- Die Studie unterstreicht die Bedeutung dynamischer Manipulationsfähigkeiten für Roboter.
Ein Roboter, der gezielt für die Nachahmung athletischer und nicht mechanischer Bewegungen konstruiert wurde, kann nun Baseballs mit annähernd menschlicher Geschwindigkeit werfen, fangen und schlagen. Eine neue Studie unter der Leitung von Andrew Morgan benennt diese Fähigkeit und definiert die Designphilosophie dahinter. Der Roboter mit der Bezeichnung AthenaZero zielt darauf ab, Masse und Steifigkeit zu minimieren, anstatt mechanische Kraft zu maximieren. Die Forschenden weisen darauf hin, dass die Steuerungssoftware von Robotern in den vergangenen Jahren zwar stetig fortgeschritten ist, die Hardware-Entwicklung jedoch nicht Schritt gehalten hat. Trotz zunehmend komplexerer Algorithmen werden die meisten Roboterarme weiterhin nach den schweren, steifen mechanischen Konzepten gebaut, die seit Jahrzehnten die Industrieroboter prägen.
Morgan und seine Kolleginnen und Kollegen entschieden sich, eine konkrete Hypothese zu testen: Ein Roboter, der mit geringerer Endeffektor-Masse und entsprechend niedrigerer Trägheit gebaut wird, sollte schneller reagieren und kraftvollere Manipulationsbewegungen erzeugen können als schwerere und steifere Konkurrenzmodelle.
Designphilosophie von AthenaZero
Um diese Idee zu überprüfen, konstruierte das Forschungsteam AthenaZero – einen Roboter mit zwei Armen, zwei Händen und einem Torso. Seine gesamte Endmasse entspricht in etwa der eines erwachsenen Mannes. Vergleiche mit anderen bestehenden Roboterplattformen zeigen, dass die effektive Masse der Arme von AthenaZero hinter der Schulter der eines menschlichen Arms näher kommt als dies bei Konkurrenzdesigns der Fall ist. Diese Designentscheidung wirkt sich unmittelbar auf die Leistung aus. AthenaZero kann Baseballs werfen, fangen und schlagen, wobei seine maximale Wurfgeschwindigkeit über 30 Meter pro Sekunde liegt – genug, um sich den menschlichen Wurfleistungen anzunähern.
Über Einzelvorführungen hinaus zeigten die Forschenden, dass zwei AthenaZero-Einheiten echte Fangspiele miteinander spielen können. Auch eine einzelne Einheit, die mit einem menschlichen Spieler zusammenarbeitet, kann dies, oder sie können gemeinsam Schlagtraining absolvieren. Der Roboter schwingt nicht einfach willkürlich, sondern passt seinen Schwung in Echtzeit an die prognostizierte Flugbahn des Balls an und schwingt überhaupt nicht, wenn ein Wurf die Strike Zone verfehlt.
Dynamische Fähigkeiten in der Roboter-Bewegung
Die Autorinnen und Autoren bezeichnen diese baseballspezifischen Fertigkeiten als eine Art Nischenanwendung. Sie betonen, dass die Bedeutung der zugrundeliegenden Demonstration weit darüber hinausgeht. Ihrer Ansicht nach ist die Realisierung der richtigen Balance zwischen Trägheit und mechanischer Einfachheit entscheidend, um Roboter zu bauen, die wirklich dynamisch manipulieren können – und nicht nur vorsichtige, präzise Bewegungen ausführen. Morgan und seine Kolleginnen und Kollegen argumentieren, dass diese Fähigkeiten der Roboter-Manipulation eine neue Dimension eröffnen und die Forschung dazu beitragen könnte, Maschinen effektiver an unvorhersehbare reale Szenarien anzupassen – jenseits jedes Baseballfelds. Wie die Autorinnen und Autoren in der Studie schreiben, bietet die Herangehensweise an zentrale Manipulationsprobleme aus einer dynamikorientierten Perspektive Forschenden die richtigen Werkzeuge, um die richtigen Fragen zur Roboter-Bewegung zu stellen.
Auswirkungen der neuen Robotertechnologie auf die Bewegungssimulation
Die Designphilosophie von AthenaZero stellt das herkömmliche Steifigkeitskonzept klassischer Roboterarme infrage und unterstreicht die Bedeutung von Masse und Trägheit für die Bewegungsleistung. Dies steigert nicht nur die Beweglichkeit des Roboters im sportlichen Einsatz, sondern eröffnet auch neue Möglichkeiten für die Robotertechnik der Zukunft. Durch die Simulation menschlicher Bewegungen demonstriert AthenaZero, wie Roboter sich in dynamischen Umgebungen effektiver anpassen können – mit potenziellen Auswirkungen auf verschiedenste Anwendungsszenarien wie Automatisierung und Mensch-Roboter-Kollaboration.