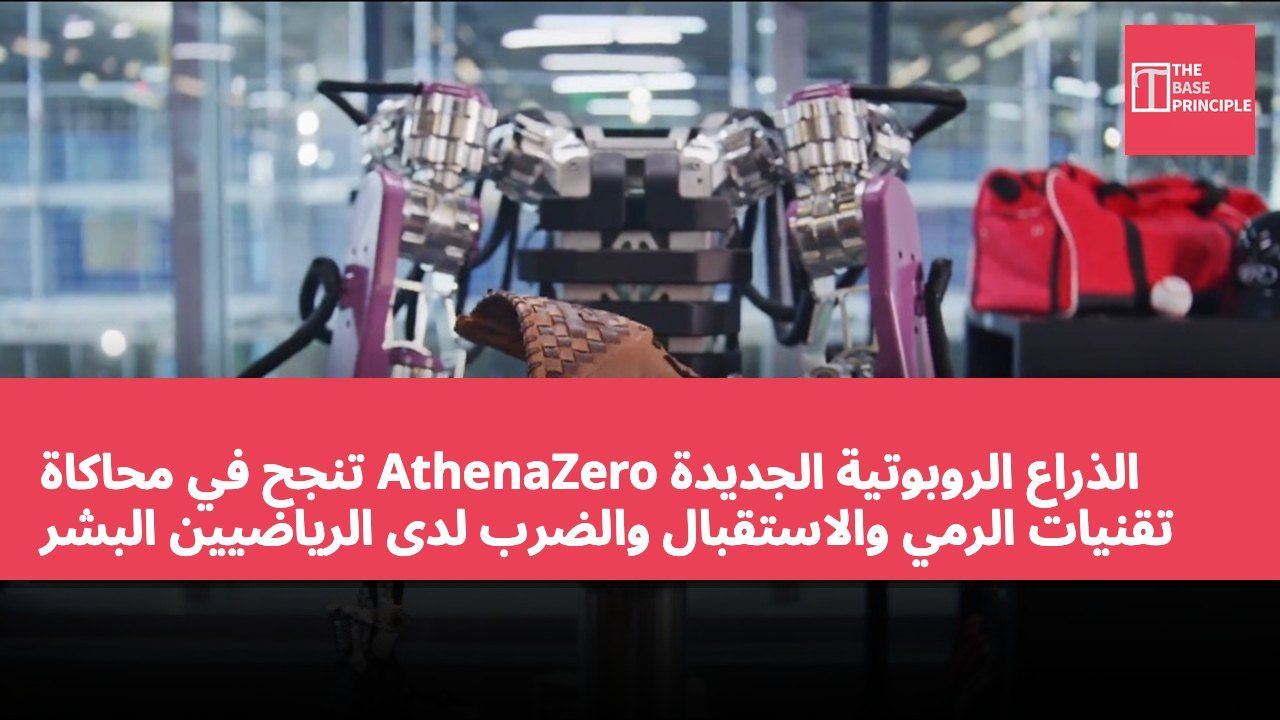
- الروبوت AthenaZero قادر على الرمي والاستقبال والضرب بسرعات قريبة من البشر.
- تصميم الروبوت يُولي أهمية للتوازن بين الكتلة والصلابة لتعزيز الأداء.
- يمكن لـ AthenaZero خوض ألعاب التقاط فعلية وضبط الضربات في الزمن الحقيقي.
- يُبرز البحث أهمية قدرات المناولة الديناميكية بالنسبة إلى الروبوتات.
روبوت صُمم خصيصاً لمحاكاة حركات الرياضيين بدلاً من الحركات الآلية بات قادراً الآن على رمي ولالتقاط وضرب كرة البيسبول بسرعات قريبة من أداء اللاعبين البشر. بحث جديد يقوده Andrew Morgan أطلق تسمية على هذه القدرة وحدّد فلسفة التصميم الخاصة بها. يحمل الروبوت اسم AthenaZero، ويهدف إلى تقليل الكتلة والصلابة بدلاً من تعظيم القوة الآلية. ويشير الباحثون إلى أنه على الرغم من التطور المطرد لبرمجيات التحكم الآلي في السنوات الأخيرة، فإن تصميم العتاد لم يواكب هذا التقدم. فمع ازدياد تعقيد الخوارزميات، لا تزال معظم الأذرع الروبوتية تُبنى انطلاقاً من مفهوم الآليات الثقيلة الصلبة التي أرست معايير الروبوتات الصناعية منذ عقود.
قرّر Morgan وزملاؤه اختبار فرضية محددة، مؤداها أن الروبوت المبني بكتلة أقل عند المؤثر النهائي وما يقابلها من عطالة أقل، ينبغي أن يكون قادراً على التفاعل بسرعة أكبر من المنافسين الأثقل والأكثر صلابة، وأن ينتج حركات مناورة أقوى.
فلسفة تصميم AthenaZero
ولاختبار هذه الفكرة، صمم فريق البحث AthenaZero، وهو روبوت يمتلك ذراعين ويدين وجذعاً، وتبلغ كتلته الإجمالية عند المؤثر النهائي ما يقارب كتلة الرجل البالغ. وتُظهر المقارنة مع غيره من المنصات الآلية القائمة أن الكتلة الفعالة لذراع AthenaZero خلف الكتف أقرب إلى ذراع الإنسان، وليس إلى تصميمات المنافسين. وينعكس هذا الخيار التصميمي مباشرةً على الأداء، إذ يستطيع AthenaZero رمي ولالتقاط وضرب كرة البيسبول، وتتجاوز سرعته القصوى في الرمي 30 متراً في الثانية، وهي سرعة تقترب من قدرات الرمي لدى البشر.
وبالإضافة إلى العروض الفردية، أوضح الباحثون أنه يمكن لوحدتين من AthenaZero خوض لعبة التقاط فعلية. كما يمكن لوحدة واحدة أن تقترن بلاعب بشري للقيام بالشيء نفسه، أو أن تتدرب معاً على الضرب. ولا يقتصر الروبوت على تأرجح عشوائي، بل يضربته في الزمن الحقيقي بناءً على المسار المتوقع للكرة، ولا يتأرجح إطلاقاً حين تكون الكرة المرمية خارج منطقة الضرب الصحيحة.
القدرات الديناميكية لحركة الروبوتات
يصف المؤلفون مهارات البيسبول المتخصصة هذه بأنها نوع من المهارات المتخصصة. ويؤكدون أن أهمية هذا العرض الأساسي تتجاوز ذلك بكثير، إذ يرون أن تحقيق التوازن الصحيح بين العطالة والبساطة الآلية أمر جوهري لبناء روبوتات تمتلك حقاً قدرات مناولة ديناميكية، وليس مجرد حركات حذرة ودقيقة فقط. ويطرح Morgan وزملاؤه أن هذه القدرات تفتح أبعاداً جديدة للمناولة الآلية، وأن البحث قد يساعد الآلات على التكيف بقدر أكبر من الفعالية مع سيناريوهات الواقع غير القابلة للتنبؤ، بما يتجاوز أي ملعب بيسبول. وكما يوضح المؤلفون في دراستهم، فإن معالجة تحديات المناولة الجوهرية من منظور يضع الديناميكية في المقام الأول، يمنح الباحثين الأدوات الصحيحة لطرح الأسئلة الصحيحة حول حركة الروبوتات.
أثر تقنيات الروبوتات الجديدة في محاكاة الرياضة
تتحدى فلسفة تصميم AthenaZero مفهوم الصلابة التقليدي في الأذرع الروبوتية، وتؤكد أهمية الكتلة والعطالة في الأداء الحركي. ولا يقتصر أثر ذلك على تعزيز مرونة الروبوتات في الرياضة، بل يفتح أيضاً إمكانيات جديدة أمام تقنيات الروبوتات في المستقبل. ومن خلال محاكاة الحركة البشرية، يُظهر AthenaZero كيف يمكن للروبوتات أن تتكيف بقدر أكبر من الفعالية داخل بيئات ديناميكية، وهو ما ينطوي على تداعيات محتملة في مختلف سيناريوهات التطبيق، مثل الأتمتة والتعاون بين الإنسان والآلة.