
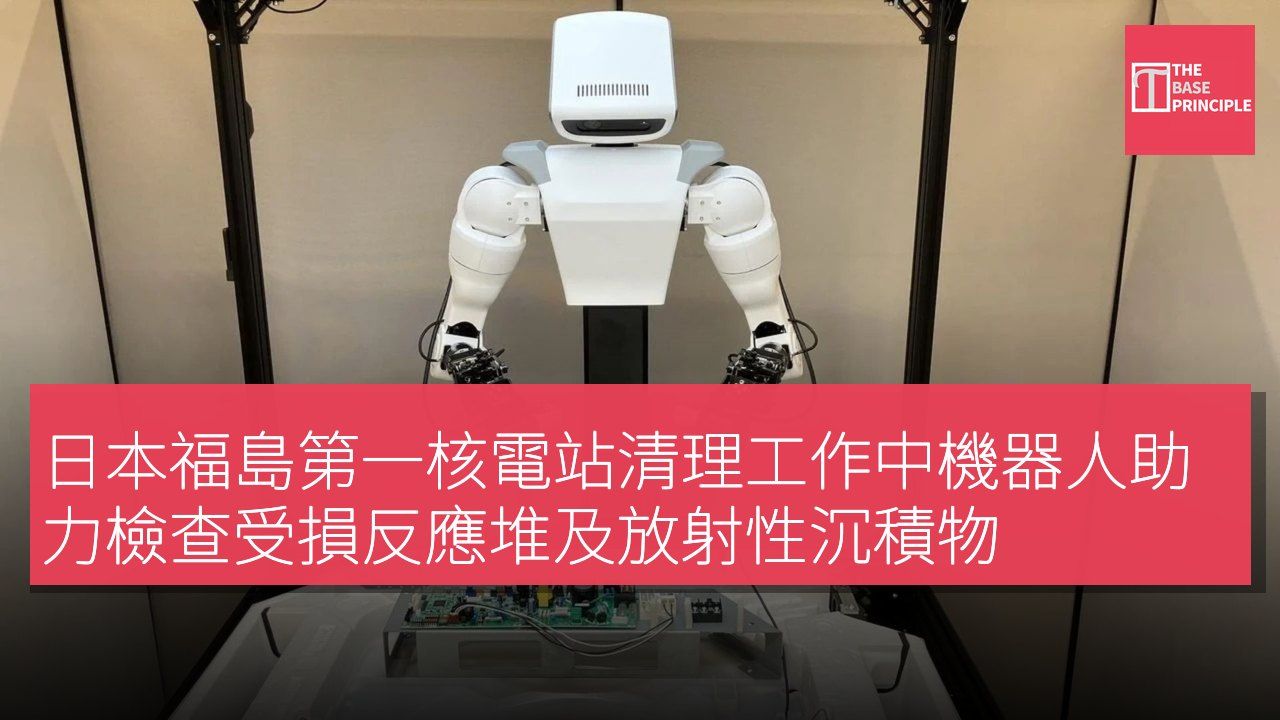
- 機械人協助福島核電站清理,減輕人類工作負擔。
- 日立開發的PMORPH系統可在高輻射區域運行。
- 水下遙控車輛能創建沉積物三維地圖,測量輻射水平。
- HUMALT靈活機械臂設計以應對高輻射環境挑戰。
機械人正在協助工程師處理日本福島第一核電站的複雜清理工作,通過檢查受損的反應堆及調查放射性沉積物來減輕人類工作負擔。日立(Hitachi)開發了專門的機械繫統,這些系統能夠在狹小空間、水下環境及高輻射區域運行,從而減少工人進入危險地點的需要。其中一個系統,PMORPH,是一款可變形的爬行器,旨在檢查反應堆的主要圍護結構並評估其內部狀況。另一個系統 HUMALT 則使用靈活的機械臂在高輻射環境中進行操作,並在核燃料碎片回收方面具有潛在應用。
根據最近的報導,自 2011 年以來,福島清理工作中超過 53,000 名工人的年輻射暴露量已超過 5 毫西弗,並且已確認 17 宗職業病。PMORPH 系統可通過直徑約 10 釐米的管道以 I 型配置通過,然後在圍護結構內部變形為 U 型。首個 PMORPH 單位於 2015 年 4 月進入 1 號機組圍護結構,利用鏡頭、溫度計和輻射劑量計檢查反應堆底座外部的狀況。第二個版本於 2017 年 3 月部署,使用絞盤降低的傳感器單位調查水下沉積物並測量地下室地面的輻射水平。
日立的機械系統介紹
為了更仔細地檢查這些沉積物,日立開發了六種水下遙控車輛(ROVs),這些車輛能夠創建沉積物表面的三維地圖,測量沉積厚度和輻射水平,防止纜線纏繞並收集實物樣本。
在 2022 年 2 月至 2023 年 3 月的調查中,這些車輛收集了開發回收 1 號機組圍護結構內部沉積物方法所需的資訊。日立還開發了可伸縮活動鏡頭相機(TASC),以便進入彎曲管道並幫助清除污染水。在 1 號機組的熱交換器內部,高度污染的水使周圍輻射水平上升。TASC 利用覆蓋在軟管上的短纖毛通過馬達產生的振動推進自己,前端的輪子控制其方向,內部的軟管則負責排水。活動鏡頭相機使操作員能夠在裝置通過管道時監察其前端的狀況。
HUMALT系統的特點
另一個系統 HUMALT 是一款專為高輻射環境設計的靈活機械臂,並具有潛在的燃料碎片回收作業能力。該系統不在其機身中放置對輻射敏感的電子元件,而是使用多個圓柱型水壓作動器來移動其手臂。其關節結合了彎曲和旋轉運動,能夠進行受控操作,同時減少與周圍結構接觸所造成的損壞風險。系統使用水作為液壓油,若管路損壞,可降低對環境的影響。操作員通過連接到泵單元和控制面板的軟管線路遠程控制該系統。
該系統的前身於 2019 年部署在福島第一核電站的 3 號機組渦輪機建築中,用於清除障礙物。輻射仍然是這些機器面臨的主要挑戰。日立使用抗輻射傳感器、屏蔽材料以及將敏感電子元件與機器本體分離的設計。當元件接近其累積輻射劑量限制時,可能需要更換。該公司正在為輻射較低的區域開發自動化技術,以進行重複性操作,例如清除瓦礫。對於更複雜的任務,操作員仍然依賴遠程控制。日立還在開發使用外部立體鏡頭來估算機器人、其周圍環境及其關節臂的三維位置的系統,當傳感器無法直接安裝在機器上時,這些系統將派上用場。
日立計劃將這些機械平台與人工智能、傳感器數據、工人的專業知識及數碼雙胞胎技術相結合。其目標是讓機器人能夠自主評估其周圍環境並執行指定任務,同時由人員監督操作並在需要時作出決策。透過將專門硬件與遠程操作及人工智能輔助控制相結合,這些系統有望改善工人安全,並幫助工程師應對核退役的複雜長期過程。
機械人技術在核清理中的應用前景
福島第一核電站的清理工作面臨著高輻射和複雜環境的挑戰,日立的機械人系統在此過程中發揮了重要作用。這些系統不僅能減少工人的輻射暴露,還能在危險環境中進行精確操作,提升工作效率。隨著技術的進步,特別是與人工智能和數碼雙胞胎技術的結合,未來機械人將能更自主地執行任務,進一步改善工人安全和核退役的長期管理。