
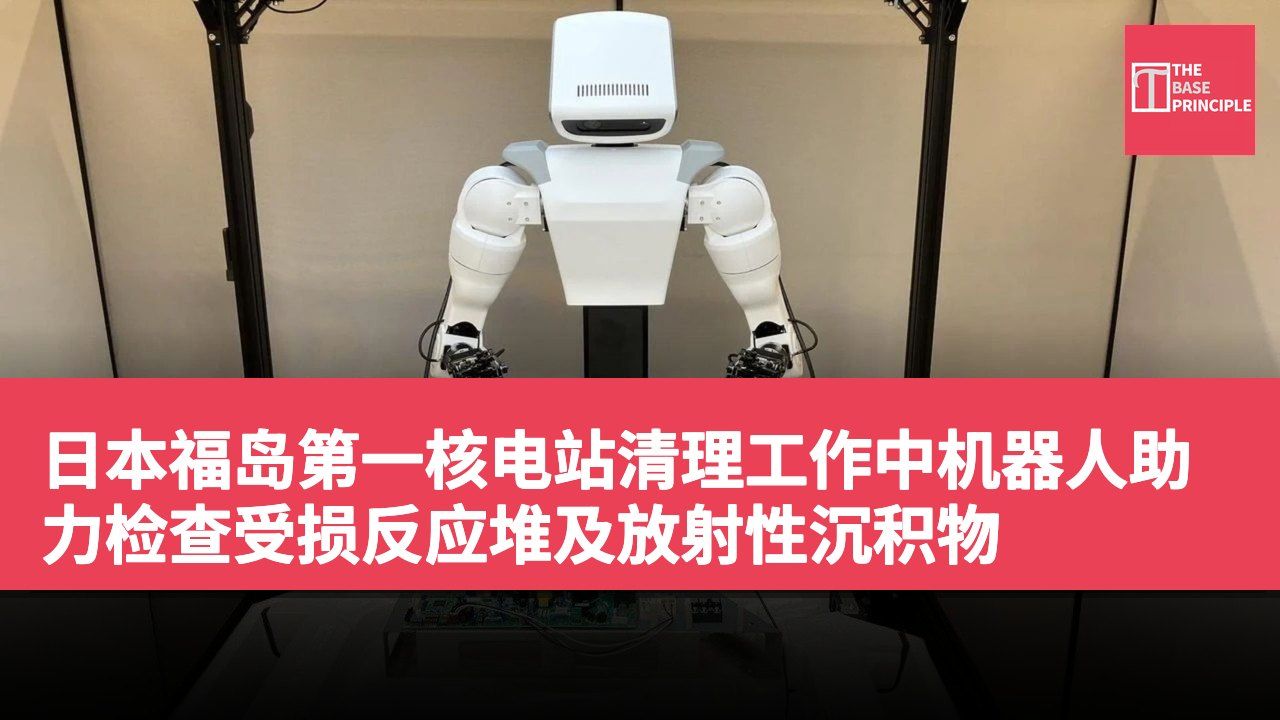
- 机器人协助福岛核电站清理,减轻人类工作负担。
- 日立开发的PMORPH系统可在高辐射区域运行。
- 水下遥控车辆能创建沉积物三维地图,测量辐射水平。
- HUMALT灵活机械臂设计以应对高辐射环境挑战。
机器人正在协助工程师处理日本福岛第一核电站的复杂清理工作,通过检查受损的反应堆及调查放射性沉积物来减轻人类工作负担。日立(Hitachi)开发了专门的机械系统,这些系统能够在狭小空间、水下环境及高辐射区域运行,从而减少工人进入危险地点的需要。其中一个系统,PMORPH,是一款可变形的爬行器,旨在检查反应堆的主要围护结构并评估其内部状况。另一个系统HUMALT则使用灵活的机械臂在高辐射环境中进行操作,并在核燃料碎片回收方面具有潜在应用。
根据最近的报道,自2011年以来,福岛清理工作中超过53,000名工人的年辐射暴露量已超过5毫西弗,并且已确认17宗职业病。PMORPH系统可通过直径约10厘米的管道以I型配置通过,然后在围护结构内部变形为U型。首个PMORPH单位于2015年4月进入1号机组围护结构,利用镜头、温度计和辐射剂量计检查反应堆底座外部的状况。第二个版本于2017年3月部署,使用绞盘降低的传感器单位调查水下沉积物并测量地下室地面的辐射水平。
日立的机械系统介绍
为了更仔细地检查这些沉积物,日立开发了六种水下遥控车辆(ROVs),这些车辆能够创建沉积物表面的三维地图,测量沉积厚度和辐射水平,防止缆线缠绕并收集实物样本。
在2022年2月至2023年3月的调查中,这些车辆收集了开发回收1号机组围护结构内部沉积物方法所需的信息。日立还开发了可伸缩活动镜头相机(TASC),以便进入弯曲管道并帮助清除污染水。在1号机组的热交换器内部,高度污染的水使周围辐射水平上升。TASC利用覆盖在软管上的短纤毛通过马达产生的振动推进自己,前端的轮子控制其方向,内部的软管则负责排水。活动镜头相机使操作员能够在装置通过管道时监测其前端的状况。
HUMALT系统的特点
另一个系统HUMALT是一款专为高辐射环境设计的灵活机械臂,并具有潜在的燃料碎片回收作业能力。该系统不在其机身中放置对辐射敏感的电子元件,而是使用多个圆柱型水压作动器来移动其手臂。其关节结合了弯曲和旋转运动,能够进行受控操作,同时减少与周围结构接触所造成的损坏风险。系统使用水作为液压油,若管路损坏,可降低对环境的影响。操作员通过连接到泵单元和控制面板的软管线路远程控制该系统。
该系统的前身于2019年部署在福岛第一核电站的3号机组涡轮机建筑中,用于清除障碍物。辐射仍然是这些机器面临的主要挑战。日立使用抗辐射传感器、屏蔽材料以及将敏感电子元件与机器本体分离的设计。当元件接近其累积辐射剂量限制时,可能需要更换。该公司正在为辐射较低的区域开发自动化技术,以进行重复性操作,例如清除瓦砾。对于更复杂的任务,操作员仍然依赖远程控制。日立还在开发使用外部立体镜头来估算机器人、其周围环境及其关节臂的三维位置的系统,当传感器无法直接安装在机器上时,这些系统将派上用场。
日立计划将这些机械平台与人工智能、传感器数据、工人的专业知识及数字双胞胎技术相结合。其目标是让机器人能够自主评估其周围环境并执行指定任务,同时由人员监督操作并在需要时作出决策。通过将专门硬件与远程操作及人工智能辅助控制相结合,这些系统有望改善工人安全,并帮助工程师应对核退役的复杂长期过程。
机器人技术在核清理中的应用前景
福岛第一核电站的清理工作面临着高辐射和复杂环境的挑战,日立的机器人系统在此过程中发挥了重要作用。这些系统不仅能减少工人的辐射暴露,还能在危险环境中进行精确操作,提升工作效率。随着技术的进步,特别是与人工智能和数字双胞胎技术的结合,未来机器人将能更自主地执行任务,进一步改善工人安全和核退役的长期管理。