
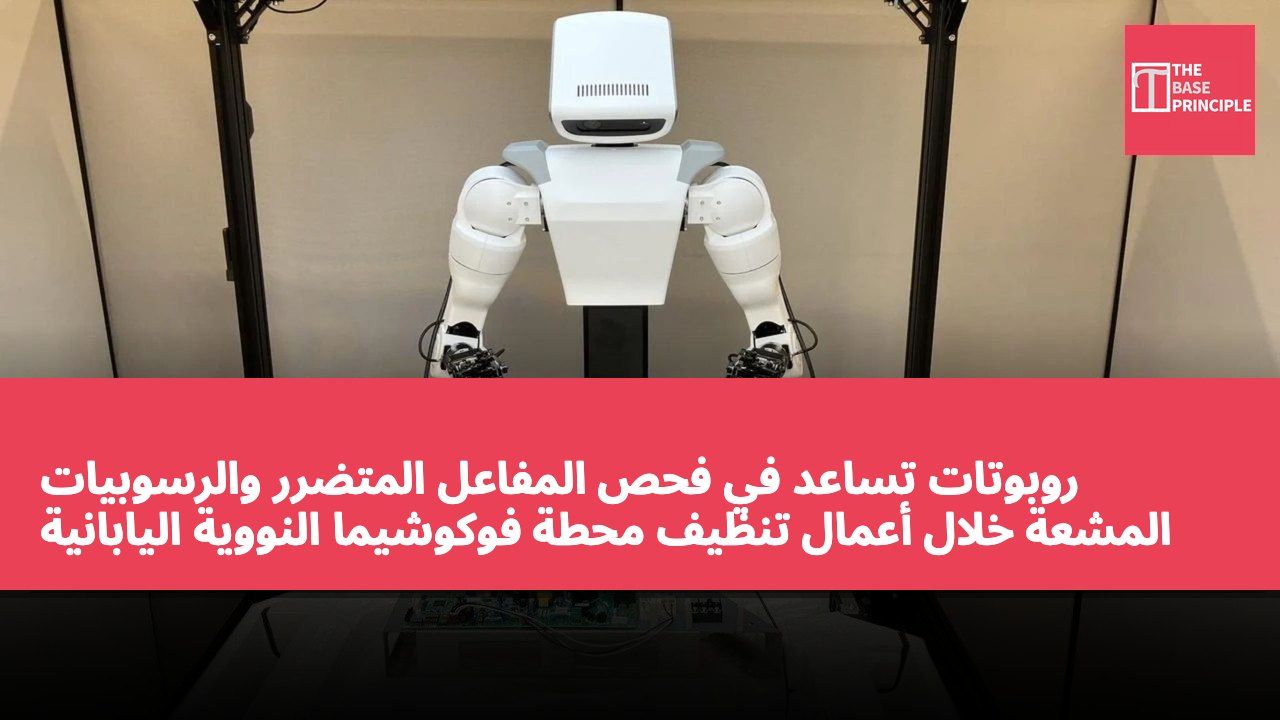
- الروبوتات تساعد في تنظيف محطة فوكوشيما النووية، مما يقلل من عبء العمل البشري.
- نظام PMORPH الذي طورته Hitachi يمكنه العمل في المناطق ذات الإشعاع العالي.
- المركبات تحت الماء يمكنها إنشاء خرائط ثلاثية الأبعاد للرسوبيات وقياس مستويات الإشعاع.
- ذراع HUMALT المرن مصمم لمواجهة تحديات البيئات ذات الإشعاع العالي.
تساعد الروبوتات المهندسين في التعامل مع أعمال التنظيف المعقدة في محطة فوكوشيما النووية الأولى باليابان، من خلال فحص المفاعل المتضرر والتحقيق في الرسوبيات المشعة لتخفيف العبء عن العمل البشري. طورت Hitachi أنظمة ميكانيكية متخصصة، يمكنها العمل في المساحات الضيقة والبيئات تحت الماء والمناطق ذات الإشعاع العالي، مما يقلل من الحاجة لدخول العمال إلى المواقع الخطرة. أحد هذه الأنظمة، PMORPH، هو زاحف قابل للتشكيل، مصمم لفحص الهيكل المحيط الرئيسي للمفاعل وتقييم حالته الداخلية. بينما يستخدم النظام الآخر HUMALT ذراعًا ميكانيكية مرنة للعمل في البيئات ذات الإشعاع العالي، ولديه تطبيقات محتملة في استعادة شظايا الوقود النووي.
وفقًا لتقارير حديثة، منذ عام 2011، تجاوزت كمية الإشعاع السنوي المعرض له أكثر من 53,000 عامل في أعمال تنظيف فوكوشيما 5 ملي سيفرت، وتم تأكيد 17 حالة مرض مهني. يمكن لنظام PMORPH المرور عبر أنابيب بقطر حوالي 10 سنتيمترات بتكوين من النوع I، ثم يتشكل داخل الهيكل المحيط إلى شكل U. دخلت أول وحدة PMORPH الهيكل المحيط للوحدة رقم 1 في أبريل 2015، مستخدمة الكاميرات ومقاييس الحرارة ومقاييس الجرعة الإشعاعية لفحص حالة القاعدة الخارجية للمفاعل. تم نشر النسخة الثانية في مارس 2017، باستخدام وحدة استشعار تم خفضها بواسطة رافعة للتحقيق في الرسوبيات تحت الماء وقياس مستويات الإشعاع في أرضية القبو.
مقدمة عن أنظمة Hitachi الميكانيكية
لإجراء فحص أكثر دقة لهذه الرسوبيات، طورت Hitachi ستة أنواع من المركبات تحت الماء (ROVs)، والتي يمكنها إنشاء خرائط ثلاثية الأبعاد لسطح الرسوبيات، وقياس سمك الرسوبيات ومستويات الإشعاع، ومنع تشابك الكابلات وجمع عينات فعلية.
خلال التحقيق من فبراير 2022 إلى مارس 2023، جمعت هذه المركبات المعلومات اللازمة لتطوير طرق لاستعادة الرسوبيات داخل الهيكل المحيط للوحدة رقم 1. كما طورت Hitachi كاميرا ذات عدسة قابلة للتمديد (TASC) للدخول إلى الأنابيب المنحنية والمساعدة في إزالة المياه الملوثة. في الداخل، أدت المياه الملوثة بشدة في مبادل الحرارة للوحدة رقم 1 إلى ارتفاع مستويات الإشعاع المحيطة. تستخدم TASC شعيرات قصيرة تغطي الأنبوب وتدفع نفسها من خلال الاهتزاز الناتج عن المحرك، بينما تتحكم العجلات في اتجاهها، ويتولى الأنبوب الداخلي تصريف المياه. تتيح الكاميرا القابلة للتمديد للمشغل مراقبة حالة الطرف الأمامي أثناء مرور الجهاز عبر الأنابيب.
ميزات نظام HUMALT
النظام الآخر HUMALT هو ذراع ميكانيكية مرنة مصممة خصيصًا للعمل في البيئات ذات الإشعاع العالي، ولديها القدرة المحتملة على استعادة شظايا الوقود. لا يحتوي النظام على مكونات إلكترونية حساسة للإشعاع في هيكله، بل يستخدم عدة محركات هيدروليكية أسطوانية لتحريك ذراعه. تجمع مفاصلها بين الحركة المنحنية والدورانية، مما يسمح بإجراء عمليات مسيطر عليها، مع تقليل خطر الأضرار الناتجة عن الاتصال بالهياكل المحيطة. يستخدم النظام الماء كزيت هيدروليكي، مما يقلل من التأثير على البيئة في حال تلف الأنابيب. يتم التحكم في النظام عن بُعد من قبل المشغل عبر خطوط أنابيب متصلة بوحدات المضخات ولوحات التحكم.
تم نشر النموذج الأولي لهذا النظام في عام 2019 في مبنى التوربينات للوحدة رقم 3 في محطة فوكوشيما النووية الأولى، لإزالة العوائق. لا يزال الإشعاع يمثل التحدي الرئيسي الذي تواجهه هذه الآلات. تستخدم Hitachi مستشعرات مقاومة للإشعاع ومواد درع، بالإضافة إلى تصميم يفصل المكونات الإلكترونية الحساسة عن جسم الآلة. عندما تقترب المكونات من حدود الجرعة الإشعاعية التراكمية، قد تحتاج إلى الاستبدال. تعمل الشركة على تطوير تقنيات الأتمتة للمناطق ذات الإشعاع المنخفض لأداء عمليات متكررة مثل إزالة الحطام. بالنسبة للمهام الأكثر تعقيدًا، لا يزال المشغل يعتمد على التحكم عن بُعد. كما تعمل Hitachi على تطوير نظام يستخدم كاميرات ثلاثية الأبعاد خارجية لتقدير الموقع ثلاثي الأبعاد للروبوت وبيئته وأذرعه المفصلية، والتي ستفيد عندما لا يمكن تثبيت المستشعرات مباشرة على الآلة.
تخطط Hitachi لدمج هذه المنصات الميكانيكية مع الذكاء الاصطناعي وبيانات المستشعرات وخبرات العمال وتقنية التوأم الرقمي. الهدف هو تمكين الروبوتات من تقييم بيئتها المحيطة بشكل مستقل وتنفيذ المهام المحددة، مع مراقبة العمليات من قبل الأفراد واتخاذ القرارات عند الحاجة. من خلال دمج الأجهزة المتخصصة مع التشغيل عن بُعد والتحكم المدعوم بالذكاء الاصطناعي، من المتوقع أن تحسن هذه الأنظمة سلامة العمال وتساعد المهندسين في مواجهة العملية المعقدة والطويلة للتخلص من النفايات النووية.
آفاق تطبيق تقنية الروبوتات في تنظيف النفايات النووية
تواجه أعمال تنظيف محطة فوكوشيما النووية الأولى تحديات الإشعاع العالي والبيئات المعقدة، وقد لعبت أنظمة الروبوتات من Hitachi دورًا مهمًا في هذه العملية. لا تقتصر هذه الأنظمة على تقليل التعرض للإشعاع للعمال فحسب، بل يمكنها أيضًا إجراء عمليات دقيقة في البيئات الخطرة، مما يعزز كفاءة العمل. مع تقدم التكنولوجيا، خاصة مع دمجها مع الذكاء الاصطناعي وتقنية التوأم الرقمي، من المتوقع أن تتمكن الروبوتات في المستقبل من تنفيذ المهام بشكل أكثر استقلالية، مما يحسن سلامة العمال وإدارة التخلص من النفايات النووية على المدى الطويل.