
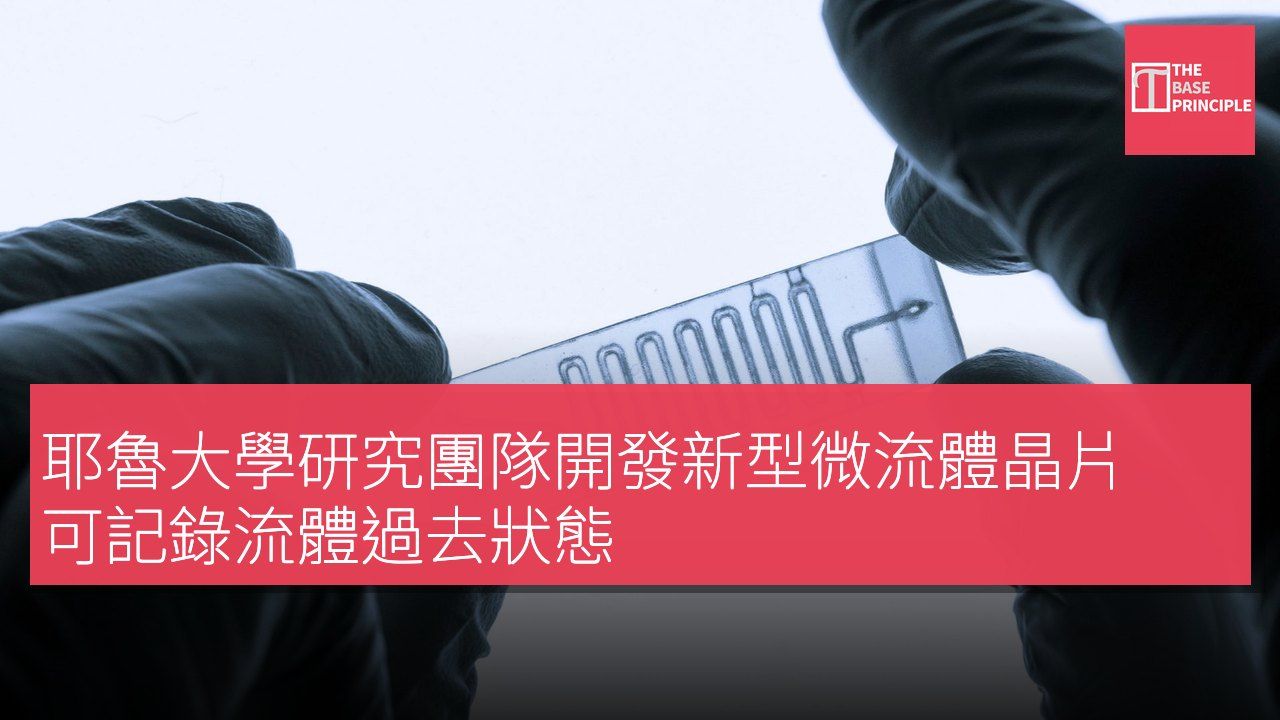
- 耶魯大學發現流動液體可記住過去事件,可能改變工程思維。
- 微流控晶片利用柔性纖維記錄流體過去狀態,無需電子元件。
- 該系統可為軟體機器人提供新型控制器,適應複雜環境。
- 研究者希望訓練液體網絡以產生特定反應,朝向物理學習發展。
耶魯大學的研究人員發現了一種方法,可以使流動的液體記住過去發生的事件,這是通過使用在壓力下改變形狀的微小柔性纖維來實現的。這一發現可能有助於工程師開發無需傳統電子控制器的軟體機器人。這一理念顛覆了傳統工程問題的思維方式。大多數液體系統會根據其所遇到的條件進行反應,但耶魯的設計可以保留先前流動的痕跡。其物理組件有效地存儲資訊,允許過去的事件影響系統的下一步行為。
在微流控晶片內,研究人員將柔性纖維放置在狹窄通道的網絡中。每個通道的深度大約為人類頭髮的一半。當流體在通道中移動時,壓力會將單獨的纖維推動至兩個穩定的配置之間。每個位置改變了可供流體通過的路徑,從而創造了系統先前狀態的物理記錄。工程師可以將這兩個配置表示為二進制數字,即零和一。與傳統計算機內存不同,該排列不需要電子元件來切換狀態。該研究的主要作者、耶魯大學阿米爾·帕哈拉萬教授實驗室的研究生阿比涅特·拉朱特解釋了這一區別:「傳統微流體技術依賴於主動元件,而這一系統則使用微纖維被動地存儲資訊。」
微流控晶片的運作原理
這些纖維之間也可以相互影響。它們的交互作用使得個別變化能夠塑造更大網絡的行為,從而產生更為複雜的物理記憶。這項研究可能為控制軟體機器人開闢了另一條途徑。此類機器通常需要彎曲、穿過狹小空間,或在挑戰傳統硬件的環境中操作。液體控制器可以利用壓力和流動速率來傳遞信號。通道將系統的不同部分連接起來,而柔性纖維則調節流體運動並保留資訊。帕哈拉萬認為,在電子設備面臨限制的環境中,這一系統具有特別的價值。
「我們可以設計一個完全流體的控制器,能夠集成到軟體機器人中並有效地充當其大腦。」作為耶魯大學機械工程助理教授的帕哈拉萬表示,電磁幹擾可以在某些操作環境中破壞電子系統,而基於液體運動的控制器則能提供一種替代方案,儘管研究人員仍需證明其在實際任務中可靠地引導機器人的能力。
未來的研究方向
記憶只是研究人員的雄心的一部分。下一個問題是工程師是否能夠訓練液體網絡以產生特定的反應。訓練可以改變網絡對進入流的反應方式,從而使其能夠適應行為。實現這一點將使系統超越單純保留過去的資訊,朝向物理學習的方向發展。同樣的原理也可能引起生物學家的興趣,他們研究沒有大腦的生物體如何導航其周圍環境。例如,黏菌能夠找到通過迷宮的高效路徑。研究人員還希望瞭解真菌和植物根系是如何對環境變化做出反應的。
液體網絡可能提供一個物理模型,以研究互動和累積經驗如何塑造行為。該技術是否能最終學會有用的任務仍然是一個未解的問題。
研究結果發表在期刊《Physical Review X》上。
項目 規格 處理器/SoC 微流控晶片 記憶體 柔性纖維
液體控制系統的潛在應用與挑戰
耶魯大學的研究顯示,利用流動液體記錄過去狀態的技術,可能為未來的軟體機器人提供新思路。這種基於液體的控制器在面對電磁干擾等挑戰時,能展現出更高的可靠性。然而,如何訓練這些液體網絡以適應特定任務,仍然是一個待解決的問題。這項技術不僅對工程領域有潛在影響,也可能引起生物學家的興趣,因為它提供了研究生物體如何在沒有大腦的情況下導航的物理模型。