
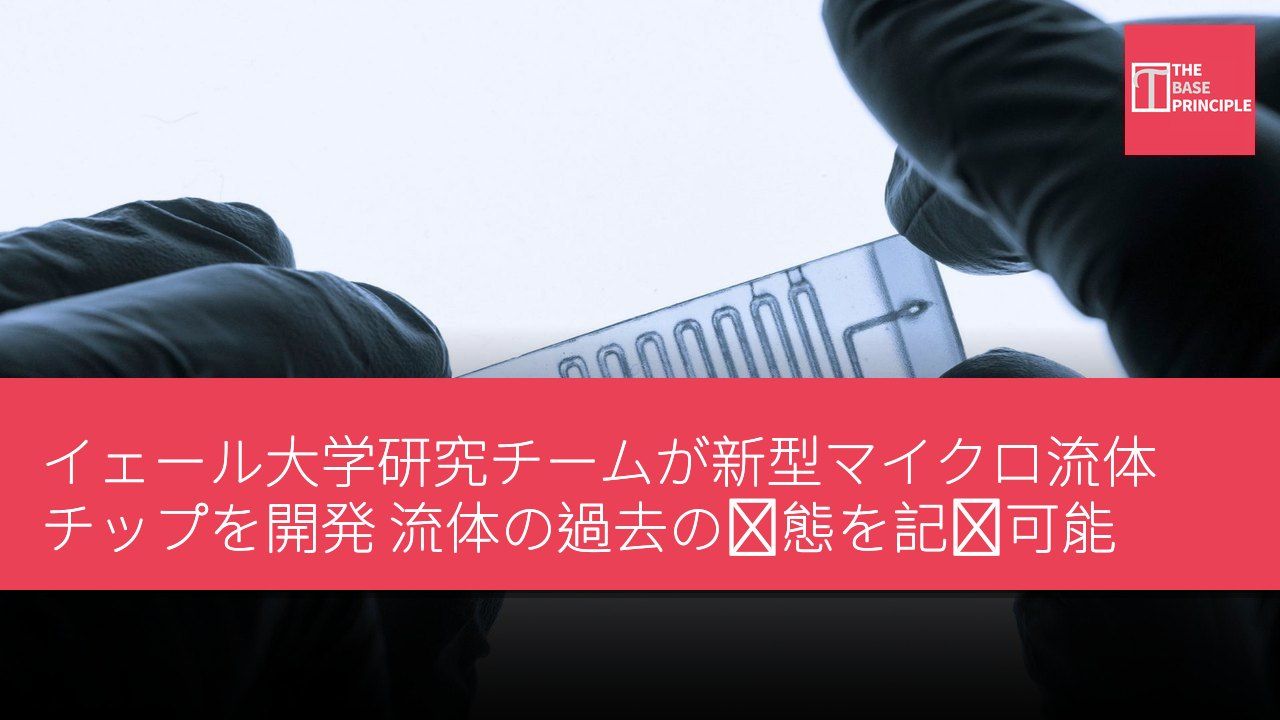
- イェール大学は流動液体が過去の出来事を記憶できることを発見し、工学的思考を変える可能性がある。
- マイクロ流体チップは柔軟な繊維を用いて流体の過去の状態を記録し、電子部品を必要としない。
- このシステムはソフトロボット向けの新型コントローラを提供し、複雑な環境に適応可能。
- 研究者たちは液体ネットワークを訓練して特定の反応を生み出し、物理的学習への発展を目指す。
イェール大学の研究者たちは、流動する液体が過去に起きた出来事を「記憶」できる方法を発見した。これは、圧力下で形状を変える微小な柔軟な繊維を用いて実現される。この発見は、従来の電子コントローラを必要としないソフトロボットの開発に役立つ可能性がある。この概念は、従来の工学的問題に対する思考様式を覆すものだ。ほとんどの液体システムは遭遇した条件に基づいて反応するが、イェールの設計は以前の流れの痕跡を保持できる。その物理コンポーネントが効果的に情報を格納し、過去の出来事がシステムの次の振る舞いに影響を与えることを可能にする。
マイクロ流体チップ内部では、研究者たちが柔軟な繊維を狭いチャネルのネットワークに配置した。各チャネルの深さは人間の髪の毛の約半分だ。流体がチャネル内を移動すると、圧力が個々の繊維を2つの安定した配置の間で押し動かす。各位置は流体が通過できる経路を変化させ、それによってシステムの以前の状態の物理的記録を生み出す。エンジニアはこれら2つの配置をバイナリ数字、すなわち0と1として表現できる。従来のコンピュータメモリとは異なり、この配列は状態を切り替えるために電子部品を必要としない。この研究の筆頭著者である、イェール大学Amir Pahlavan教授の研究室に所属する大学院生Abhinav Rajputはこの違いを次のように説明する。「従来のマイクロ流体技術は能動素子に依存するが、このシステムは微小繊維を用いて受動的に情報を格納する」
マイクロ流体チップの動作原理
これらの繊維は互いに影響し合うこともできる。それらの相互作用により、個々の変化がより大きなネットワークの振る舞いを形作り、より複雑な物理的記憶を生み出す。この研究は、ソフトロボットの制御における別の道を開く可能性がある。この類のロボットは通常、曲がったり、狭い空間を通り抜けたり、従来のハードウェアに挑戦する環境で動作したりする必要がある。液体コントローラは圧力と流量を用いて信号を伝達できる。チャネルがシステムの異なる部分を接続し、柔軟な繊維が流体の動きを調節しながら情報を保持する。Pahlavan氏は、電子デバイスが制約を受ける環境において、このシステムが特に価値を持つと考えている。
「完全に流体ベースのコントローラを設計でき、それをソフトロボットに統合して効果的にその『脳』として機能させることができる」と、イェール大学機械工学助教授のPahlavan氏は述べる。電磁妨害は特定の動作環境で電子システムを破壊する可能性があるが、液体の動きに基づくコントローラは代替案を提供する。ただし、研究者たちは実際のタスクでロボットを確実に誘導できることをまだ実証する必要がある。
今後の研究の方向性
記憶は研究者たちの野心の一部に過ぎない。次の問いは、エンジニアが液体ネットワークを訓練して特定の反応を生み出せるかどうかだ。訓練によりネットワークの流入に対する反応の仕方を変え、振る舞いを適応させることが可能になる。これが実現すれば、システムは単に過去の情報を保持するだけでなく、物理的学習の方向へと発展する。同じ原理は、脳を持たない生物がいかに周囲をナビゲートするかを研究する生物学者の関心も引くかもしれない。例えば、粘菌は迷路を通る効率的な経路を見つけられる。研究者たちはまた、菌類や植物の根系が環境変化にどう反応するかを理解したいと考えている。
液体ネットワークは、相互作用と蓄積された経験がいかに振る舞いを形作るかを研究するための物理モデルを提供する可能性がある。この技術が最終的に有用なタスクを学習できるかどうかは、未解決の問題のままである。
研究成果は学術誌『Physical Review X』に掲載された。
項目 仕様 プロセッサ/SoC マイクロ流体チップ メモリ 柔軟な繊維
液体制御システムの潜在的応用と課題
イェール大学の研究は、流動する液体を用いて過去の状態を記録する技術が、将来のソフトロボットに新たな指針を与える可能性を示している。この液体ベースのコントローラは、電磁妨害などの課題に直面した際により高い信頼性を発揮できる。しかし、これらの液体ネットワークをいかに訓練して特定のタスクに適応させるかは、依然として解決待ちの問題だ。この技術は工学分野に潜在的な影響を与えるだけでなく、脳を持たない生物がいかにナビゲートするかを研究する物理モデルを提供するため、生物学者の関心を引く可能性もある。